HONPINEのハーモニックロータリーアクチュエータ(外部ドライブ搭載)に適したサーボドライブの選び方
皆さん、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。この記事では、当社の製品選定カタログに基づき、HONPINEのハーモニックロータリーアクチュエータに適した外付けサーボドライブを選定する際の重要なポイントを解説します。電源の適合性、電気的パラメータ、エンコーダプロトコル、ブレーキ機能、通信バス、ハードウェアインターフェース、使用条件に応じたディレーティング、システム統合を取り上げ、実際の用途に役立つガイダンスを提供します。
1. 電源電圧を適合させる
サーボドライブを選定する際、最初に確認すべき要件は電源の適合性です。
HONPINEのハーモニックロータリーアクチュエータは、外付けドライブに対応し、AC 220VとDC 48Vの2種類の電源構成を用意しています。この2つの仕様に互換性はありません。
DC 48V仕様はアクチュエータのHAT11からHAT40までで選択できます。一方、高トルクのHAT50およびHAT58は、AC 220V電源仕様のみです。
サーボドライブを選定する際は、入力電源仕様をアクチュエータに適合させる必要があります。AC電源モデルの場合、ドライブは単相220VAC入力に対応していなければなりません。DC電源モデルの場合は、DCバス電圧が安定した48VDC電源に適合している必要があります。
定格電圧が適切でない場合、モーターとサーボドライブの両方に重大なハードウェア損傷が生じるおそれがあります。
2. 定格出力電流とピーク出力電流を適合させる
電流の適合は、サーボドライブ選定における最も重要な要素の一つです。電流定格の混同を避けるため、選定時には実効電流(Arms)とピーク電流を区別することが重要です。
サーボドライブの連続出力電流とピーク出力電流のいずれにも、適切な設計マージンを設けてください。
連続電流とピーク電流のマージン
通常の動作条件では、次の選定基準を推奨します。
ピーク出力電流:製品カタログに記載されたモーター最大電流の少なくとも1.2~1.5倍。加速、減速、起動、方向転換時に発生する電流の急増に対応するためのマージンです。
連続出力電流:負荷がかかった状態で長時間運転する際の過熱や出力低下を防ぐため、モーターの定格電流の少なくとも1.1~1.2倍。
高頻度の往復動作や頻繁な加減速を伴う用途では、約1.5倍の電流マージンを推奨します。また、実際の運転サイクルに適合するよう、ドライブが対応するピーク電流の持続時間も確認してください。
高トルク・ハーモニックロータリーアクチュエータの特別な注意点
高トルク・ハーモニックロータリーアクチュエータのHAT50やHAT58などの仕様では、運転条件によってモーター電流が約20~30 A、またはそれ以上に達することがあります。
このような場合は、サーボドライブの出力定格と制御盤の冷却能力に特に注意してください。熱管理が不十分だと、過熱保護が作動し、システムが予期せず停止する可能性があります。
3. アブソリュートエンコーダの通信互換性を確認する
エンコーダの通信プロトコルによって、サーボドライブがアクチュエータの位置フィードバック信号を正しく読み取れるかどうかが決まります。
HONPINEのハーモニックロータリーアクチュエータには、標準で多摩川精機製アブソリュートエンコーダが搭載されています。エンコーダの型式表示におけるコード31は、シングルターン分解能17-bit(23-bitはオプション)と16-bitのマルチターンカウントを示します。
そのため、選定するサーボドライブは、該当する多摩川精機製アブソリュートエンコーダのプロトコルに標準対応している必要があります。インクリメンタルエンコーダのみに対応するドライブは使用できません。
マルチターン位置情報の保持を確認する
マルチターン・アブソリュートエンコーダは、システムの電源を切った後も位置情報を保持するためにバッテリーを使用します。
選定時には、サーボドライブが対応するエンコーダ用バッテリーパックをサポートしているか、またはバッテリー電源を内蔵しているかを確認してください。
必要なバックアップ電源がないと、停電後にエンコーダのマルチターン位置情報が失われ、機械の位置決め信頼性や原点復帰要件に影響する可能性があります。
4. ブレーキ制御の互換性を確認する
選定したハーモニックロータリーアクチュエータに電磁ブレーキが搭載されている場合、サーボドライブは互換性のあるブレーキ制御機能を備えている必要があります。
HONPINEのブレーキ付きアクチュエータでは、電磁ブレーキの動作電圧は通常DC 24Vです。
したがって、サーボドライブには独立したブレーキ制御出力が必要であり、その出力電圧と電流定格がブレーキの仕様に適合していなければなりません。
ブレーキの解除・作動ロジックを確認する
内部のブレーキ制御シーケンスも同様に重要です。
通常の動作条件では、次のようになります。
サーボが有効になると、ブレーキが解除されます。
サーボ異常が発生した場合、またはサーボが無効になった場合は、負荷を保持するためにブレーキが速やかに作動します。
この機能は、モーターのトルクが予期せず失われると、重力によって機械構造が下降するおそれがある垂直軸用途で特に重要です。
負荷を確実に保持し、安全に運転できるよう、ブレーキ制御ロジックを確認してください。
5. 適切な制御モードと通信バスを選定する
制御モードと通信インターフェースは、機械全体の制御アーキテクチャに適合している必要があります。
HONPINEのハーモニックロータリーアクチュエータは、角度位置決め用途で広く使用されています。そのため、サーボドライブの位置ループ制御性能を優先して検討してください。
システム要件に応じて、ドライブはパルス・方向制御や、EtherCAT、RS485などの産業用通信インターフェースに対応できます。HONPINEカタログの標準構成ではEtherCAT通信を使用しています。
購入前に、選定したドライブの通信プロトコルが上位コントローラー、PLC、またはモーション制御システムと互換性があることを確認してください。
追加の機能安全が必要な用途では、Safe Torque Off(STO)端子を備えたサーボドライブも推奨します。これらの端子を機械の安全回路に組み込むことで、該当する装置安全要件を満たせます。
6. ハードウェアインターフェースとケーブルの互換性を確認する
ハードウェアインターフェースの互換性も、見落としてはならない点です。
サーボドライブは、アクチュエータのモーター電源ケーブルおよびエンコーダケーブルのピン配列に適合していなければなりません。
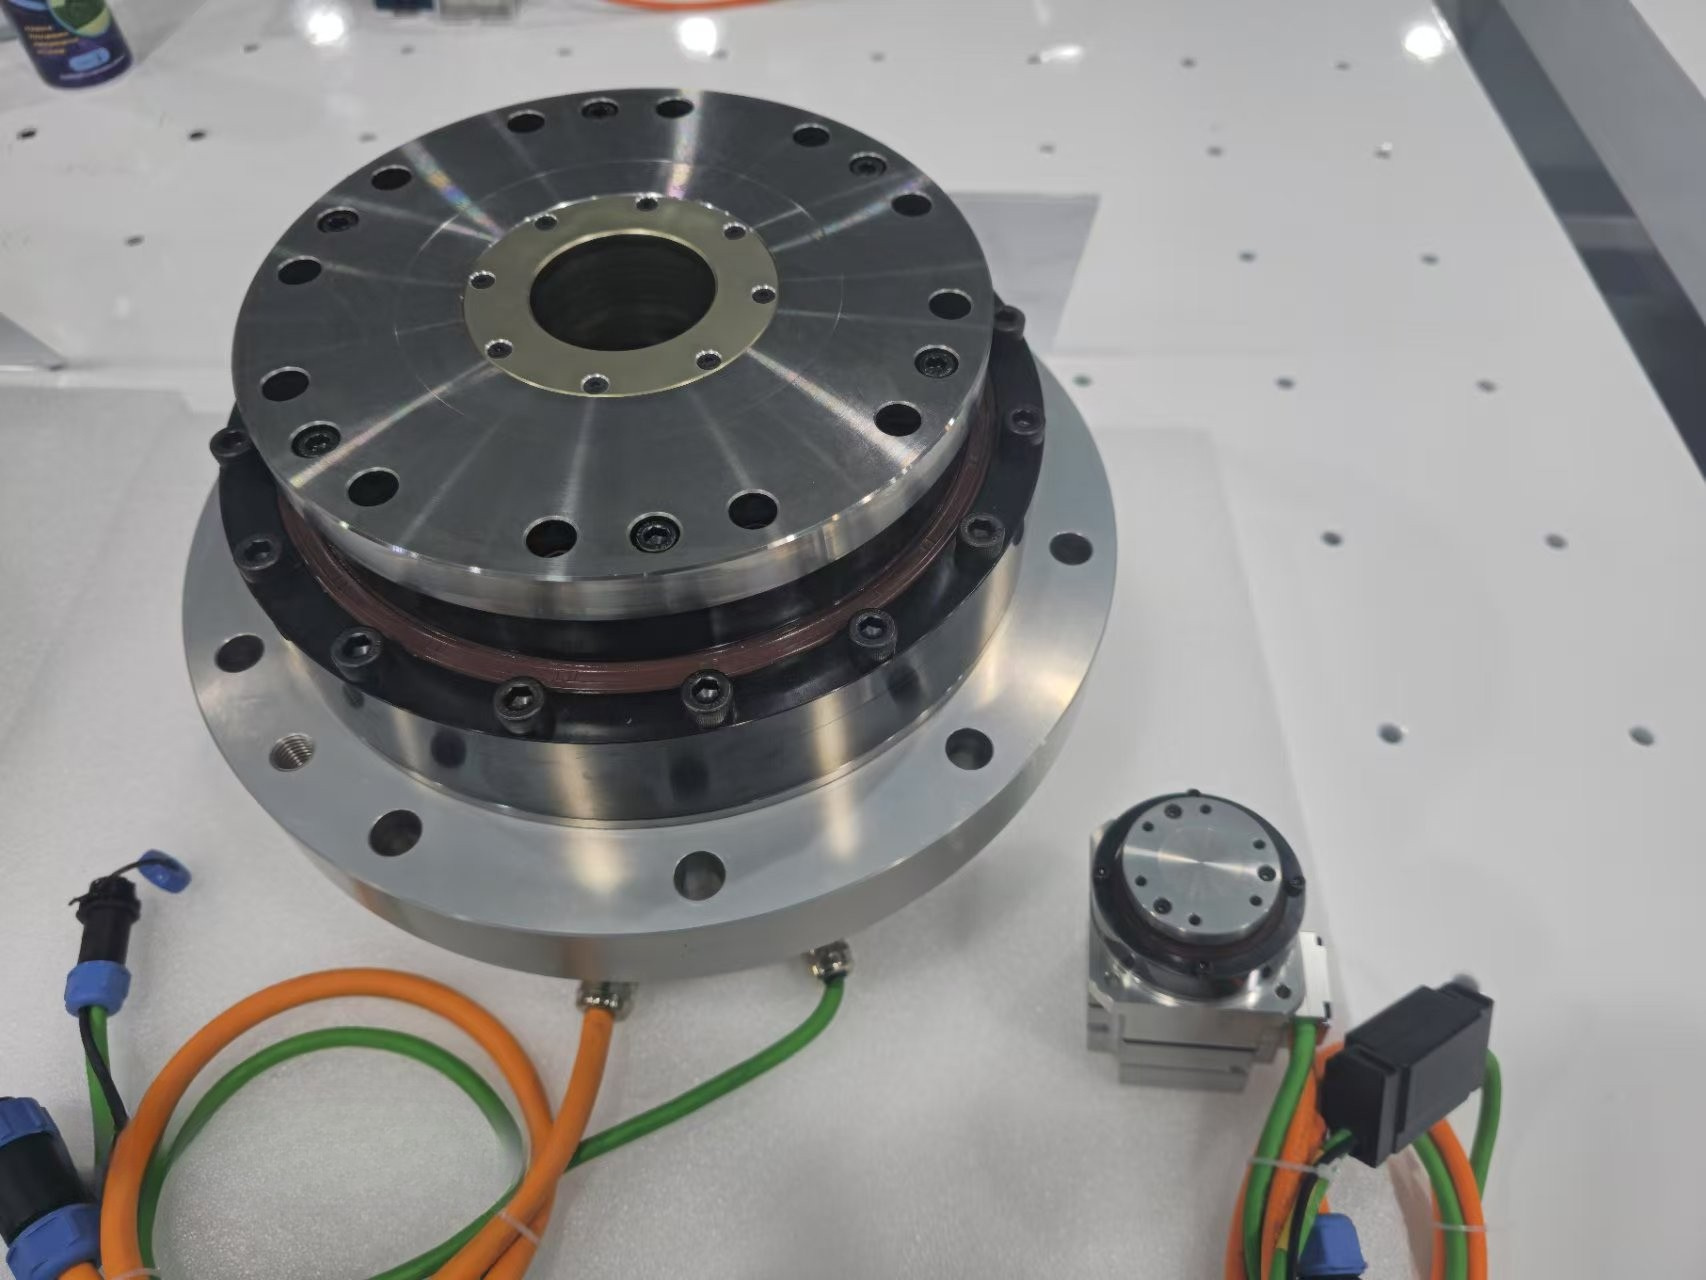
HONPINEのハーモニックロータリーアクチュエータでは、次のコネクタ構成を標準採用しています。
アクチュエータの構成に応じて、モーター電源接続には7ピンまたは4ピンの航空コネクタを使用します。
多摩川精機製エンコーダの接続には9ピンコネクタを使用します。
サーボドライブ側のコネクタと対応するケーブルは、アクチュエータの実際のインターフェース仕様およびピン配置に適合している必要があります。
標準ケーブル長は0.5 mです。より長い距離の配線が必要な設置では、信号減衰や電磁干渉を抑えるため、特注ケーブルが必要になる場合があります。
AC 220V電源システムでは、電源系統からの電磁干渉を抑制し、システム全体の安定性を高めるため、適切な電源ラインフィルターの設置を推奨します。
7. 使用条件を評価し、適切なディレーティングを適用する
サーボドライブの選定をカタログ仕様だけに頼ってはいけません。ドライブの容量を確認する際は、実際の使用条件も考慮する必要があります。
負荷慣性を考慮する
モーターの電気的パラメータに加えて、実際の負荷慣性も評価する必要があります。
HONPINEのカタログには、電磁ブレーキの有無それぞれについて、ハーモニックロータリーアクチュエータのローター慣性仕様が記載されています。サーボドライブのチューニング性能と慣性適合範囲が、モーターと機械負荷を合わせた慣性に適していることを確認してください。
低速時のトルク性能を確認する
低速で高トルクが必要な用途では、低速運転範囲全体でサーボドライブが十分なトルク出力を維持できることを確認してください。
これにより、厳しい低速条件でのトルク低下や動作不安定を防止できます。
周囲温度と熱ディレーティングを考慮する
周囲温度が比較的高い制御盤内にサーボドライブを設置すると、熱的な制約により使用可能な出力容量が低下する場合があります。
そのような場合は、ディレーティングを補い、十分な性能マージンを確保するため、より高定格のドライブが必要になることがあります。
システム設計時には、適切な熱管理と十分な換気も考慮してください。
8. サーボドライブ選定チェックリスト
すべての技術パラメータを確認した後、最終確認には次のチェックリストを使用できます。
ドライブの入力電圧が、アクチュエータのAC 220VまたはDC 48V仕様に適合していることを確認します。
ピーク出力電流と連続出力電流の両方に十分なマージンがあることを確認します。
多摩川精機製シングルターンおよびマルチターン・アブソリュートエンコーダとの互換性を確認します。
ブレーキ付きアクチュエータモデルでは、ブレーキの出力電圧、電流容量、制御ロジックを確認します。
通信バスまたはパルスインターフェースがモーションコントローラーと互換性を持つことを確認します。
モーター電源コネクタおよびエンコーダコネクタのピン配置がアクチュエータに適合していることを確認します。
機械の安全設計で必要な場合、サーボドライブにSTO安全端子が備わっているか確認します。
高頻度動作や厳しい使用条件では、電流および熱のマージンを大きくします。
まとめ:サーボドライブの選定にはシステム全体の適合が必要
ハーモニックロータリーアクチュエータ用の外付けサーボドライブの選定は、モーター出力を基準にドライブを選ぶだけではなく、システム全体の適合を確認するプロセスです。
電源電圧、出力電流、エンコーダの互換性、ブレーキ制御、通信プロトコル、ハードウェアインターフェース、実際の使用条件をすべて慎重に評価する必要があります。
これらの要素を適切に適合させることで、HONPINEのハーモニックロータリーアクチュエータは、本来の高い位置決め精度、高いねじり剛性、信頼性の高い動作性能を発揮できます。
精密ロータリーテーブル、自動生産設備、ロボット関節を設計するエンジニアにとって、適切に適合した外付けサーボドライブは、安定したモーション制御と長期的なシステム信頼性を実現するうえで不可欠です。
著者について
HONPINEのテクニカルディレクターを務めるTheodore Liは、複製製品のR&D戦略を統括し、チーム編成を指導し、販売前および販売後の業務の両方を管理しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
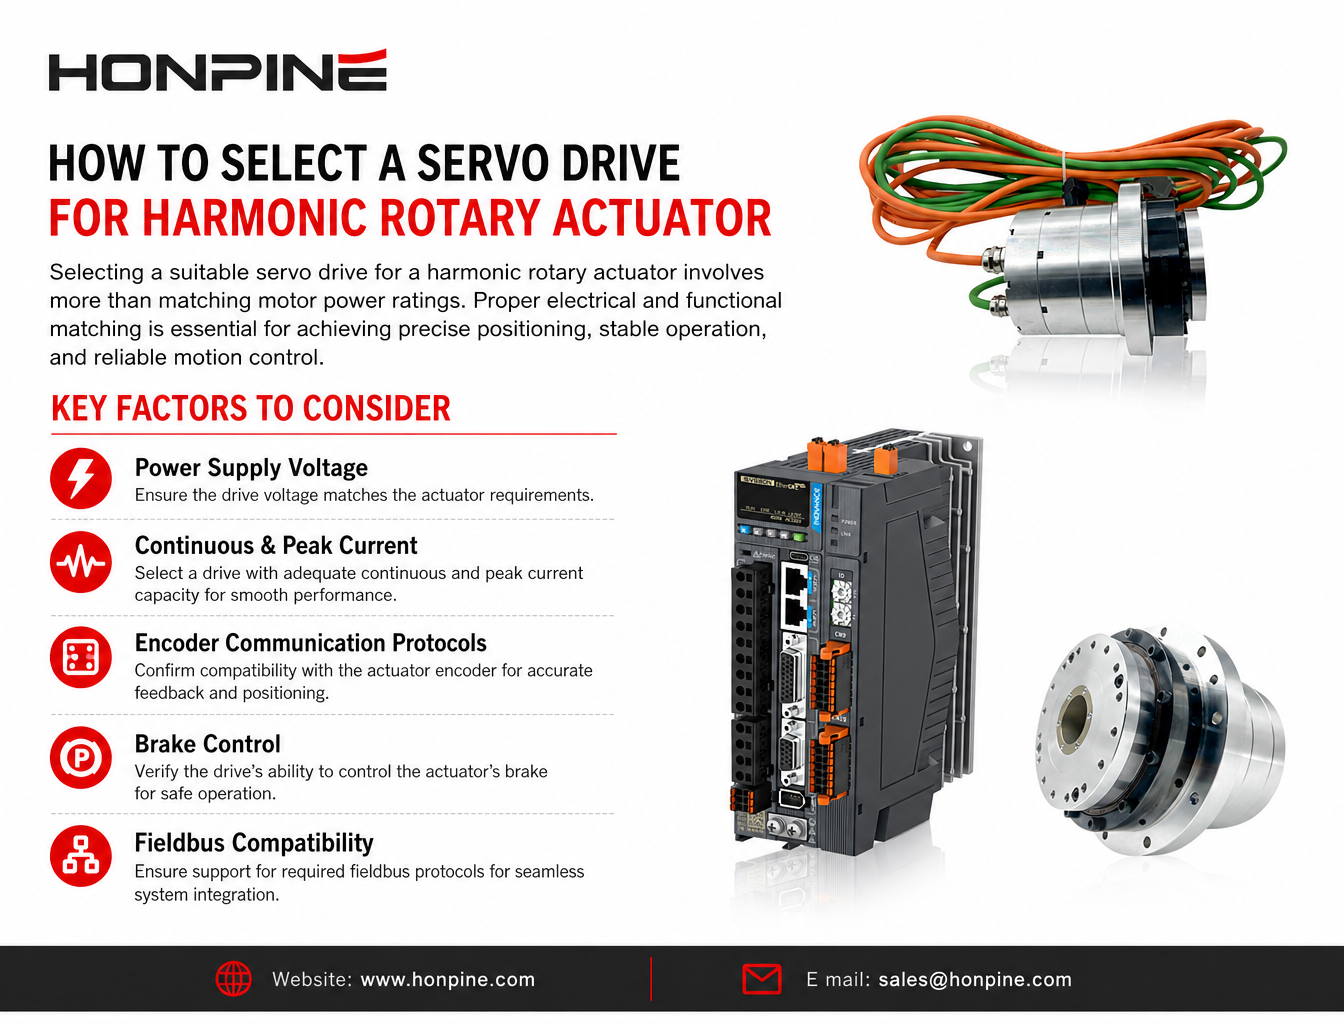
に適したサーボドライブの選び方") HONPINEのハーモニックロータリーアクチュエータ(外部ドライブ搭載)に適したサーボドライブの選び方ハーモニックロータリーアクチュエータに適したサーボドライブを選ぶ際は、モーターの定格出力を合わせるだけでは不十分です。電源電圧、連続電流とピーク電流、エンコーダの通信プロトコル、ブレーキ制御、フィールドバスとの互換性など、さまざまな要素がシステム性能に影響します。外部サーボドライブを使用するHONPINEのハーモニックロータリーアクチュエータでは、正確な位置決め、安定した動作、信頼性の高いモーション制御を実現するために、電気的特性と機能の適切な適合が不可欠です。このガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、外部サーボドライブを選定して組み込む際にエンジニアが検討すべき主な要素を解説します。
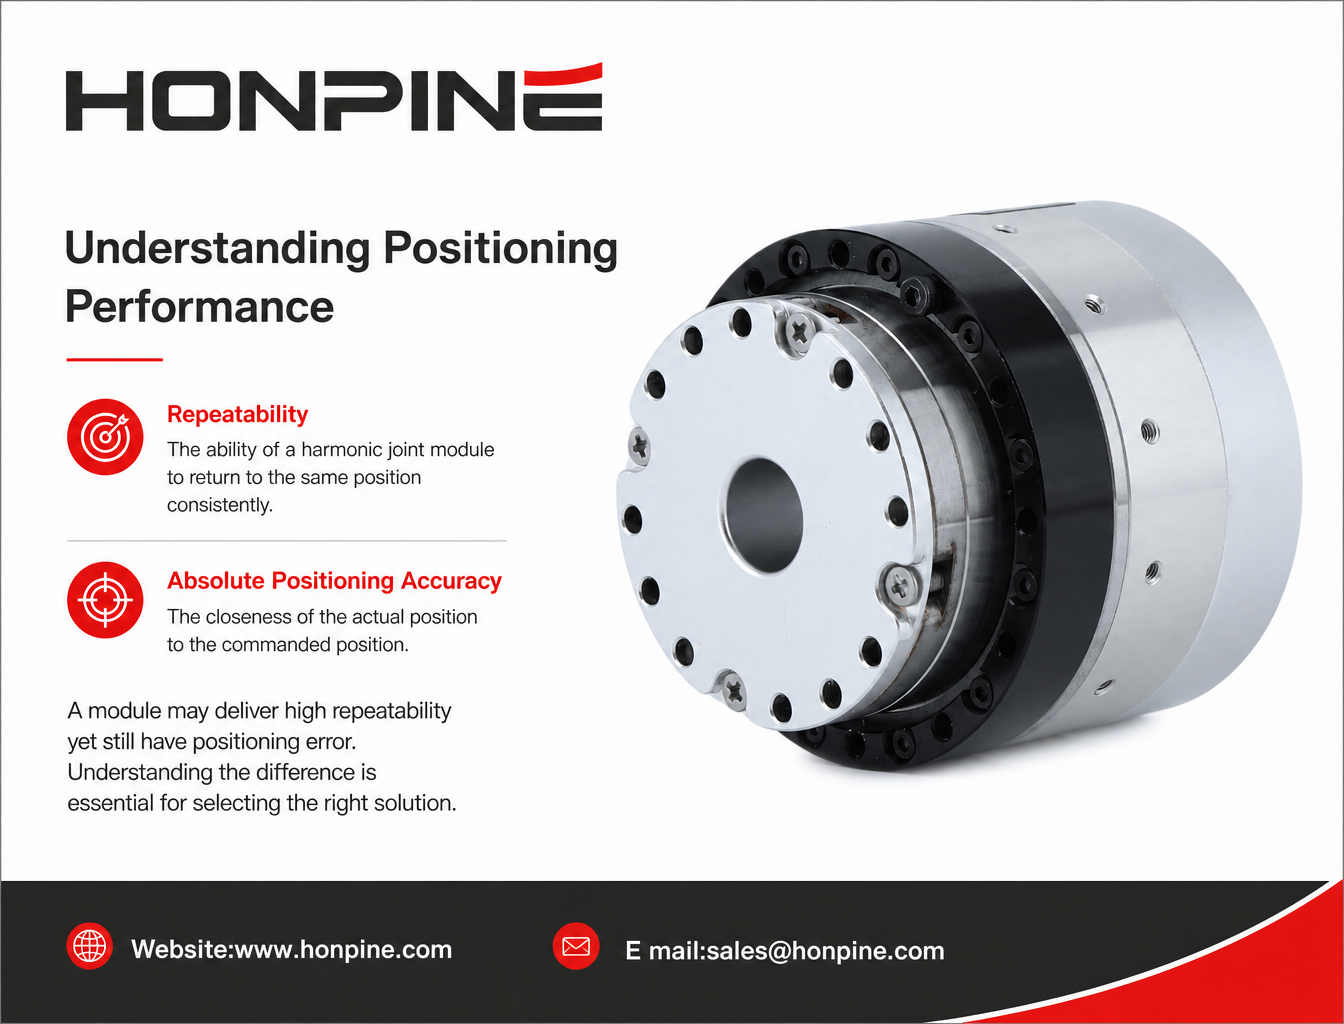
 ハーモニックジョイントモジュールにおける繰り返し位置決め精度と絶対位置決め精度:違いと産業用途ハーモニックジョイントモジュールの位置決め性能を評価する際、繰り返し位置決め精度と絶対位置決め精度は、重要でありながら誤解されることの多い2つの仕様です。モジュールは高い一貫性で同じ位置に繰り返し到達できても、指令位置との間に目立ったずれが生じる場合があります。この違いを理解することは、ロボット、半導体製造装置、精密加工機、医療機器向けのモーション部品を選定するうえで重要です。本記事では、2つの仕様の違い、それぞれに影響する要因、そして各種産業用途でどちらの位置決め性能を優先すべきかを解説します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
に適したサーボドライブの選び方") HONPINEのハーモニックロータリーアクチュエータ(外部ドライブ搭載)に適したサーボドライブの選び方ハーモニックロータリーアクチュエータに適したサーボドライブを選ぶ際は、モーターの定格出力を合わせるだけでは不十分です。電源電圧、連続電流とピーク電流、エンコーダの通信プロトコル、ブレーキ制御、フィールドバスとの互換性など、さまざまな要素がシステム性能に影響します。外部サーボドライブを使用するHONPINEのハーモニックロータリーアクチュエータでは、正確な位置決め、安定した動作、信頼性の高いモーション制御を実現するために、電気的特性と機能の適切な適合が不可欠です。このガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、外部サーボドライブを選定して組み込む際にエンジニアが検討すべき主な要素を解説します。
 ハーモニックジョイントモジュールにおける繰り返し位置決め精度と絶対位置決め精度:違いと産業用途ハーモニックジョイントモジュールの位置決め性能を評価する際、繰り返し位置決め精度と絶対位置決め精度は、重要でありながら誤解されることの多い2つの仕様です。モジュールは高い一貫性で同じ位置に繰り返し到達できても、指令位置との間に目立ったずれが生じる場合があります。この違いを理解することは、ロボット、半導体製造装置、精密加工機、医療機器向けのモーション部品を選定するうえで重要です。本記事では、2つの仕様の違い、それぞれに影響する要因、そして各種産業用途でどちらの位置決め性能を優先すべきかを解説します。
 ロボットや産業オートメーションの生産ライン向け電動グリッパーの選び方電動グリッパーは、現代の産業オートメーションに欠かせないロボット用エンドエフェクターです。ワークのハンドリング、組み立て、位置決め、梱包を高精度に行えます。しかし、用途によって必要な把持力、ストローク長、可搬質量、力制御精度、保護等級は異なります。繊細な3C部品、重量のあるリチウム電池モジュール、半導体の実装、医療用品の包装、一般的な産業用ハンドリングには、それぞれどのような電動グリッパーが適しているのでしょうか。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、実際の用途要件に基づく適切な電動グリッパーとリニア・ロータリーアクチュエータの選び方を解説します。
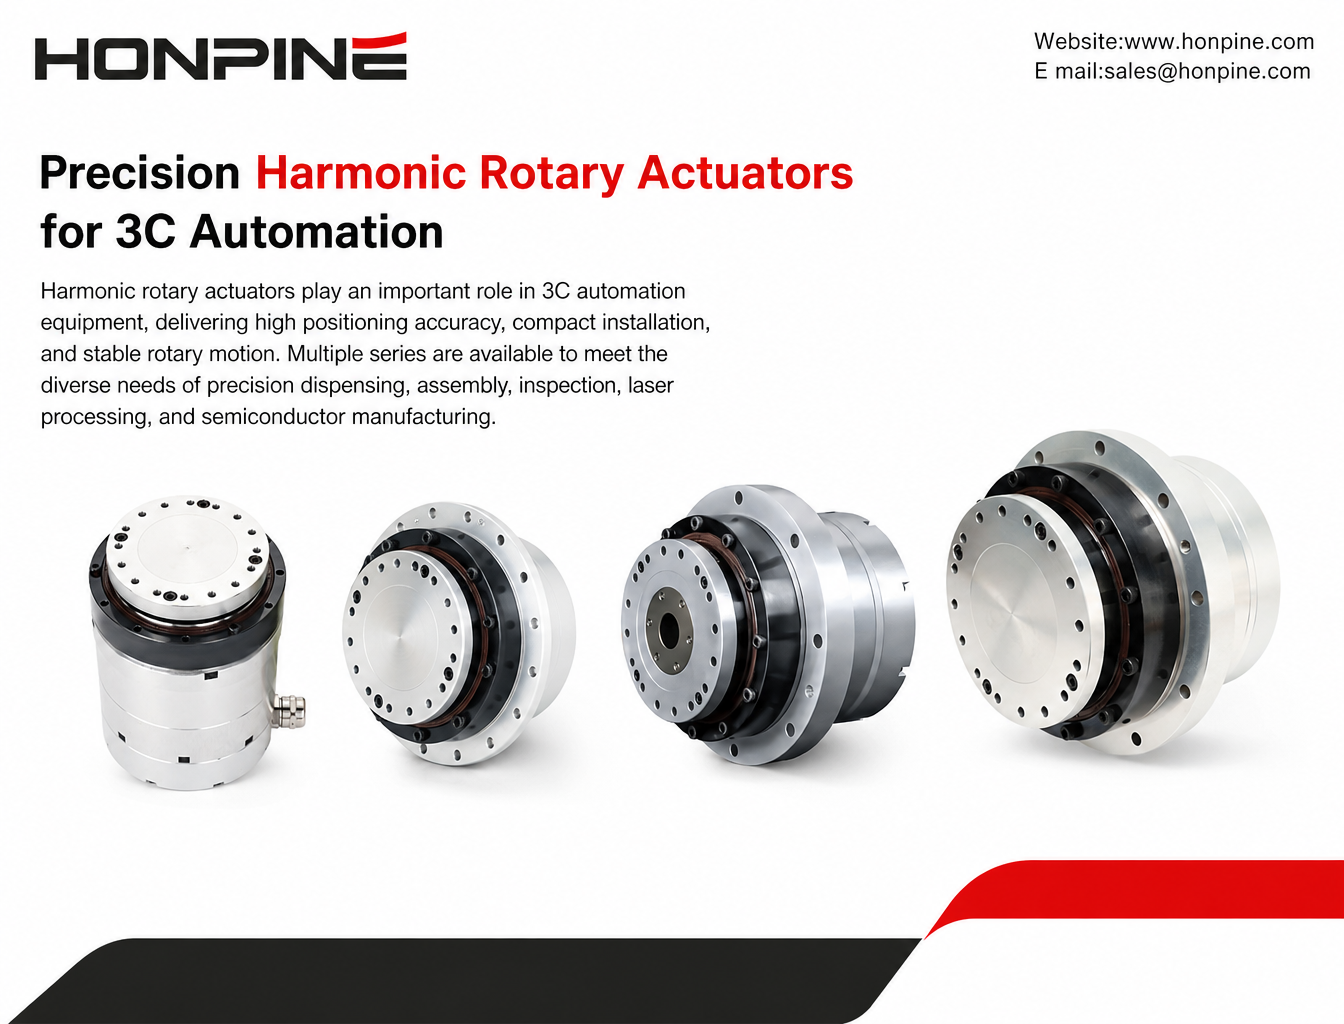
 3C自動化装置の精密組立、ディスペンス、検査向けハーモニックロータリーアクチュエータの選び方ハーモニックロータリーアクチュエータは、現代の3C自動化装置において重要な役割を果たしています。特に、高い位置決め精度、省スペース設置、安定した回転動作が求められる用途で活用されています。精密ディスペンス装置やスマートフォン組立ラインから、マシンビジョン検査、レーザー加工、半導体製造装置まで、用途によってトルク、剛性、回転速度、軸構成に対する要件は異なります。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、HAT、HAS、HATF、HAMシリーズのハーモニックロータリーアクチュエータを紹介し、さまざまな3C自動化用途に適したモデルの選び方を解説します。
 ヒューマノイドロボット用関節モーターメーカー トップ10ヒューマノイドロボットの急速な発展に伴い、高性能な関節モーターや一体型アクチュエータモジュールの需要が高まっています。波動歯車式・遊星歯車式関節モジュールから、フレームレス・トルクモーターやインテリジェントドライブシステムまで、メーカー各社はヒューマノイドロボットの関節要件に応えるため、さまざまなソリューションを開発しています。では、どのサプライヤーを選ぶべきでしょうか?この記事では、中国と日本のヒューマノイドロボット用関節モーターメーカー10社を紹介し、製品ポートフォリオ、技術的特徴、トルク性能、用途を比較することで、ロボット開発者やメーカーがより適切な調達判断を行えるようサポートします。
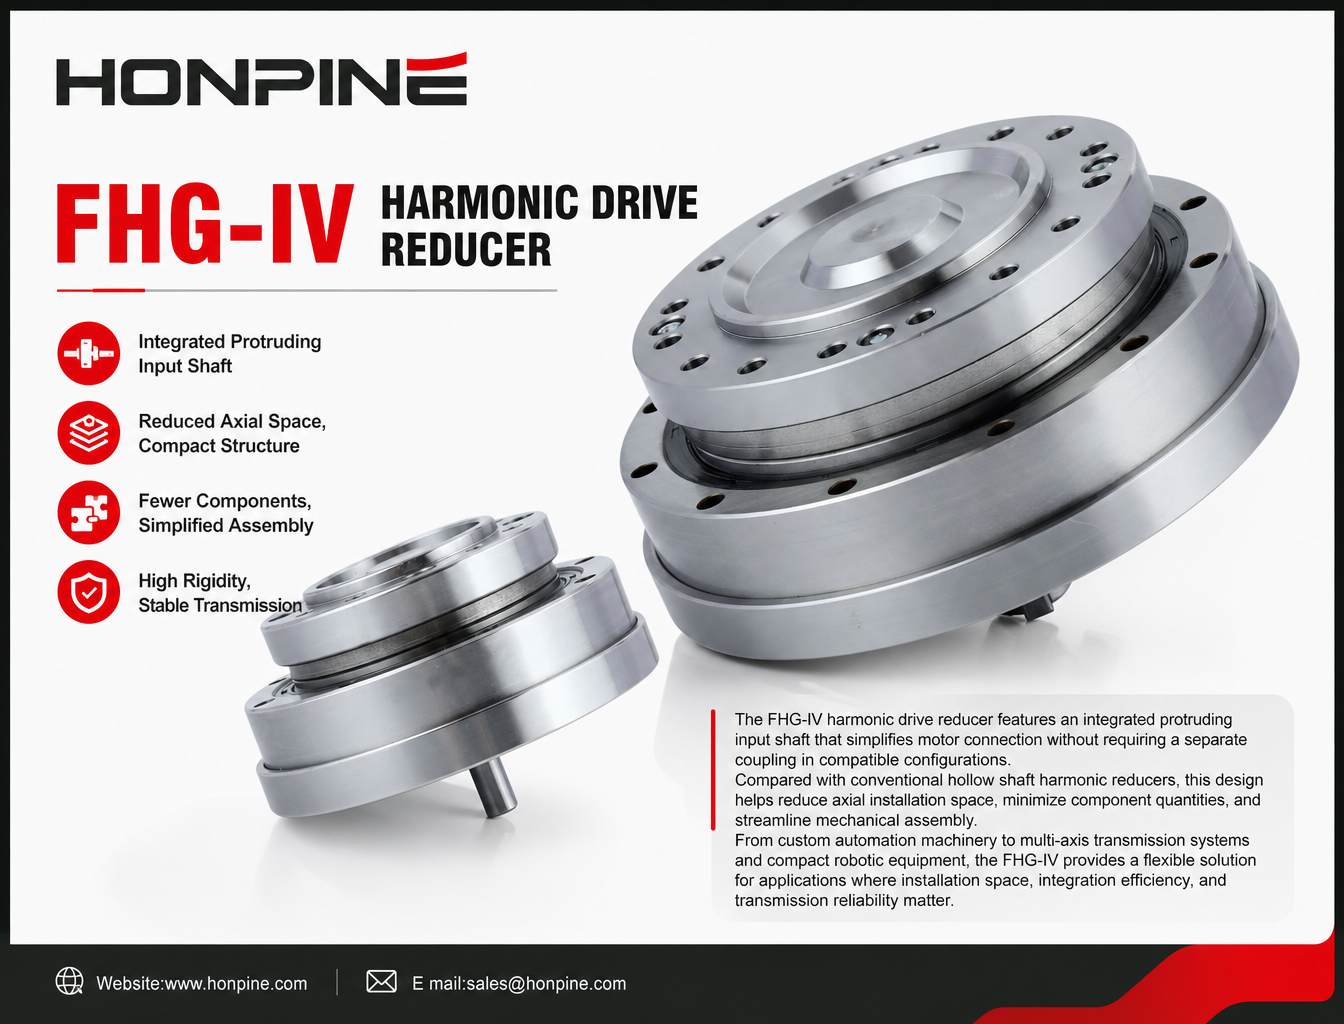
 FHG-IV ハーモニックドライブ減速機:カップリングを不要にし、よりコンパクトな設計を実現FHG-IVハーモニックドライブ減速機は、入力軸一体型の突起構造を採用しています。対応する構成では、別個のカップリングを使用せずにモーターを接続できるため、接続が簡素化されます。従来の中空軸ハーモニック減速機と比べ、この設計は軸方向の設置スペースと部品点数を削減し、機械組立を効率化します。カスタム自動化機械から多軸伝動システム、コンパクトなロボット機器まで、FHG-IVは設置スペース、統合効率、伝動信頼性が重視される用途に柔軟なソリューションを提供します。
 なぜEtherCATはロボット関節モジュールの主流通信バスになりつつあるのでしょうか?なぜEtherCATはインテリジェントロボット関節モジュールの主流通信ソリューションになりつつあるのでしょうか?この記事では、マイクロ秒レベルのリアルタイム通信、Distributed Clockによる同期、CiA 402の標準化、高帯域幅のPDO伝送、マルチ軸ネットワーク、故障診断、成熟した開発エコシステムなど、7つの主な利点を解説します。EtherCATが、ヒューマノイドロボット、協働ロボット、高精度自動化装置の高度な制御要件にどのように対応するのかをご紹介します。
 四足歩行ロボット向け遊星関節モーターの選び方適切な遊星関節モーターの選定は、四足歩行ロボットの性能、積載能力、機動性に欠かせません。本ガイドでは、従来型の脚式ロボット、車輪脚式ロボット、軽量で機動性に優れたロボット、重荷重対応または防爆仕様の四足歩行ロボット向けのモーター選定について解説します。定格トルク、ピークトルク、回転速度、電圧、重量の要件に基づき、HONPINE JRM遊星関節モジュールを各関節位置に適合させる方法をご紹介します。