ハーモニックジョイントモジュールにおける繰り返し位置決め精度と絶対位置決め精度:違いと産業用途
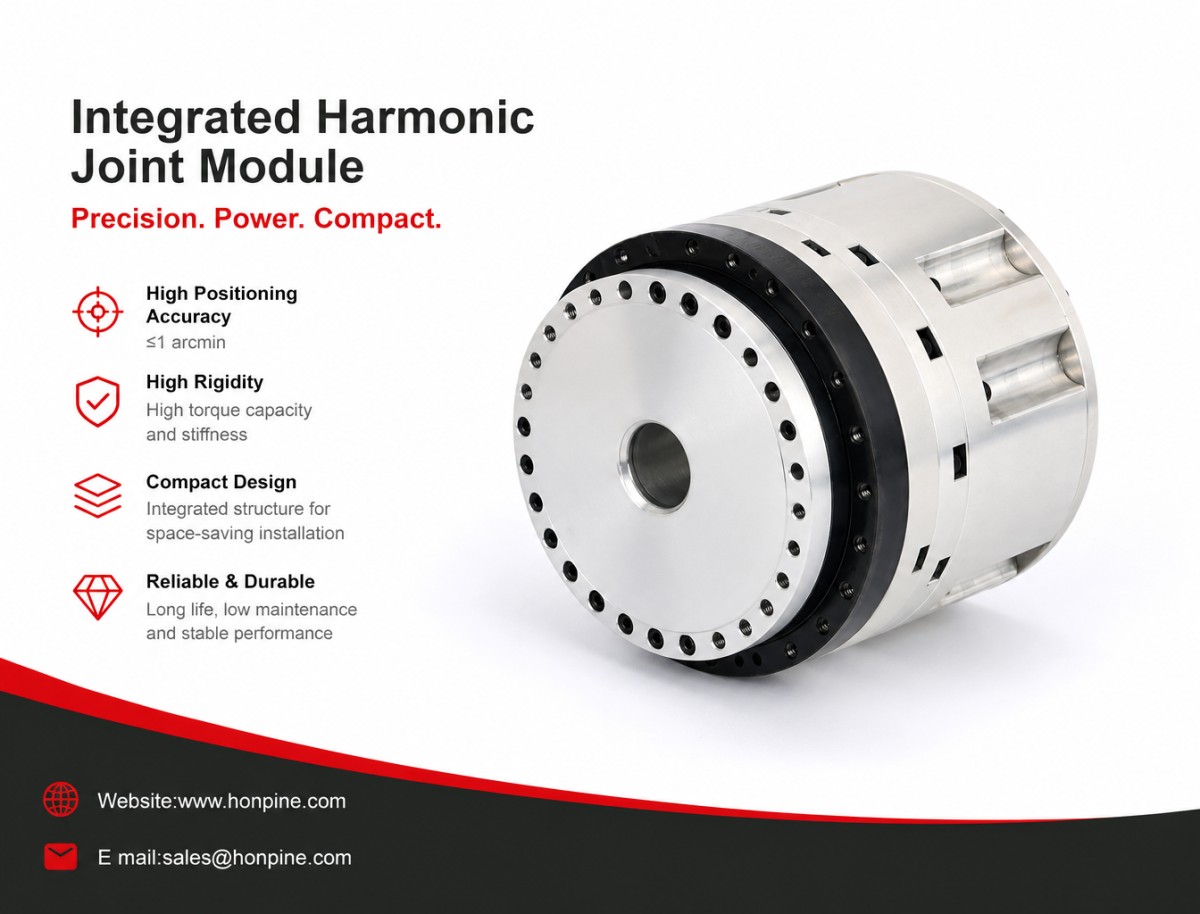
ハーモニック関節モジュールは、産業用ロボット、精密自動化設備、光学検査装置、半導体製造装置、高度医療機器などのハイエンド製造業で幅広く使用されています。コンパクトな設計、高い減速比、伝達バックラッシゼロ、高いトルク密度を備えており、高度なモーション制御が求められる用途に最適です。
ハーモニック関節モジュールの主要な性能パラメーターのうち、繰り返し位置決め精度と絶対位置決め精度は、位置決め性能を評価するための基本的な指標です。どちらも位置決め精度に関係しますが、定義、誤差要因、適した使用条件は大きく異なります。機器の選定、精度校正、用途との適合性を判断するには、これらの違いを理解することが重要です。
実際の用途では、ハーモニック関節モジュールは一般に優れた繰り返し位置決め精度を示す一方、絶対位置決め精度は比較的低い傾向があります。さらに、多くのメーカーは製品カタログで主に繰り返し位置決め精度を記載しているため、機器選定時に誤解が生じることがあります。その結果、位置決め性能の不適合や、アクチュエーター構成の不適切な選択につながるおそれがあります。
本記事では、繰り返し位置決め精度と絶対位置決め精度の基本的な違いを説明し、それぞれの誤差要因と補正特性を検討するとともに、さまざまな産業用途に適したハーモニック関節モジュールの選定方法を解説します。
1. 繰り返し位置決め精度と絶対位置決め精度の基本的な定義と違い
1.1 繰り返し位置決め精度:動作の一貫性と位置決めの安定性を測定
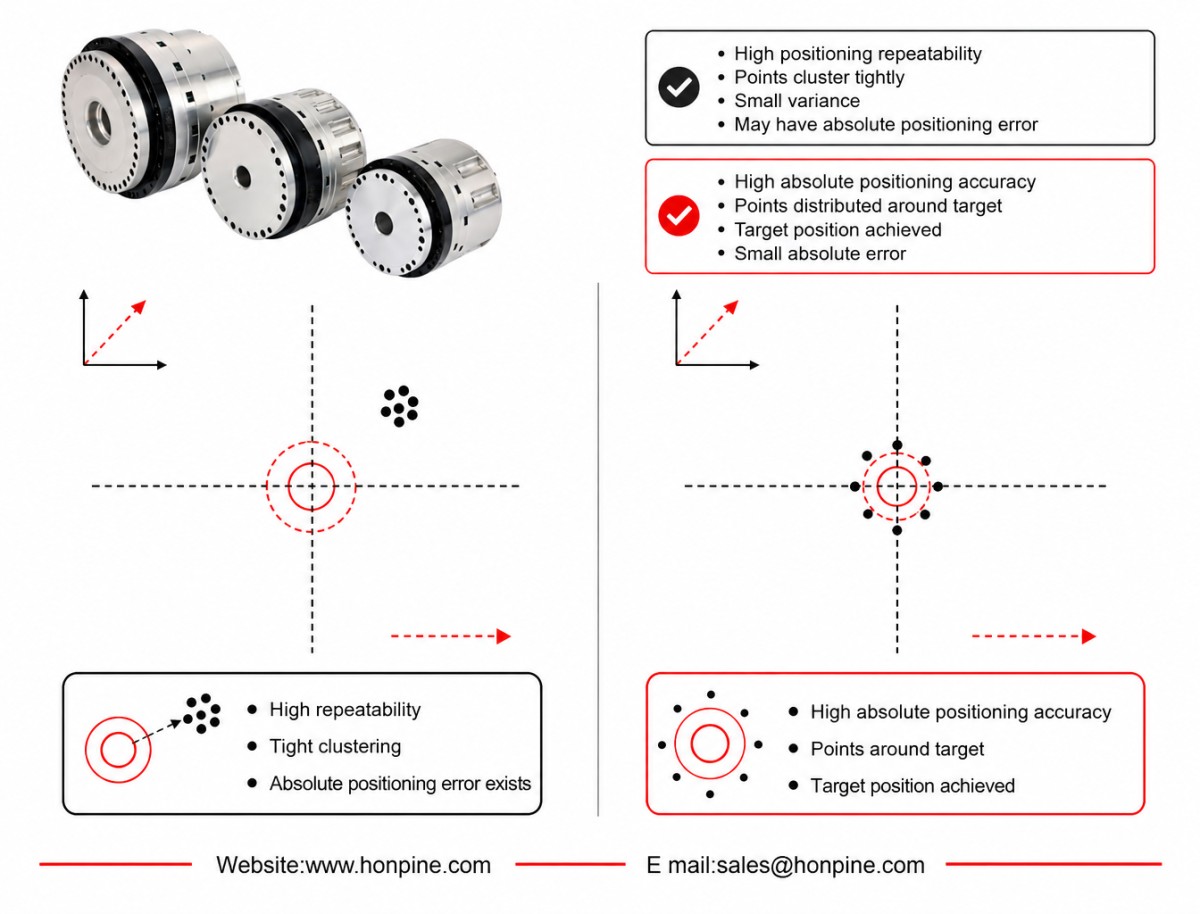
繰り返し位置決め精度とは、ハーモニック関節モジュールが同じ方向から同一の目標位置に繰り返し近づき、同じ位置決め指令を実行したときに生じる偏差の範囲を指します。
主に、繰り返し位置決め動作の一貫性と安定性を測定します。簡単に言えば、複数の動作サイクルを経ても、装置が指令された同じ位置に確実に戻れるかどうかを示します。
繰り返し位置決め精度が重視するのは、位置決め結果のばらつきであり、システム全体に生じる一定の系統的なオフセットではありません。
モジュールに一定の位置オフセットがあっても、各位置決め動作でそのオフセットがほぼ同じであれば、優れた繰り返し位置決め精度を維持できます。
バックラッシのないフレキシブル伝達機構により、ハーモニック関節モジュールは本来、優れた繰り返し位置決め精度を備えています。一般的な産業用モデルでは、±2~±10 arcsecの繰り返し位置決め精度を実現できます。
1.2 絶対位置決め精度:実際の位置決め精度を測定
絶対位置決め精度とは、モジュールの実際の出力位置と理論上の指令位置との偏差を、動作範囲全体にわたって示すものです。
実際の機械位置が、プログラムされた座標にどれだけ正確に一致するかを測定します。
簡単に言えば、コントローラーがモジュールに特定の座標への移動を指令したとき、絶対位置決め精度はモジュールが実際にその物理的位置へどれだけ正確に到達するかを示します。
繰り返し位置決め精度とは異なり、絶対位置決め精度では、一定の系統誤差、周期的な伝達誤差、取り付けや組み立てによる偏差など、全移動範囲にわたる位置決め誤差を考慮します。
フレクスプラインの弾性変形、組み立て時の偏心、歯形の製造誤差などの要因により、モーター側エンコーダのみを搭載した従来型のハーモニック関節モジュールは、一般に絶対位置決め精度が比較的限られています。
一般的な産業用仕様は±10~±60 arcsecで、優れた繰り返し位置決め精度とは大きく異なる場合があります。
2. 誤差要因と補正特性
2.1 繰り返し位置決め精度に影響する主な誤差要因
繰り返し位置決め誤差は、主に装置の動作中に生じるランダムな変動や不確実性に関係します。
主な要因は次のとおりです。
伝達摩擦のわずかな変動。
エンコーダー信号の微小なノイズ。
周囲環境によるわずかな振動。
動作反転時の軽微なヒステリシス。
動作条件の変動。
これらの誤差は比較的ランダムで、常に一定のパターンに従うわけではありません。そのため、ソフトウェア校正やアルゴリズムによる補正だけで完全に取り除くことは困難です。
その代わり、機械組み立て工程の最適化、動作環境の改善、作業条件の一定化によって、繰り返し位置決め精度を向上させることができます。
動作反転時のヒステリシスは、ハーモニック伝達システムにおける特有の制約であり、双方向の繰り返し位置決め精度に直接影響することがあります。
ただし、モジュールが常に一方向から位置決め動作を行う場合、反転に伴うヒステリシスの影響は大幅に低減されます。そのため、一方向の繰り返し位置決め精度は一般により安定します。
2.2 絶対位置決め精度に影響する主な誤差要因
絶対位置決め誤差は、主に系統誤差と周期的な伝達誤差で構成されます。これらの誤差は一般に識別可能なパターンを示すため、測定して補正できます。
主な要因は次のとおりです。
歯形の製造誤差。
負荷によるフレクスプラインのねじり変形。
軸のずれと組み立て時の偏心。
機械的な原点位置の校正誤差。
温度に起因する位置ずれ。
モーターエンコーダーと減速機出力軸の間の位置偏差。
これらの誤差は比較的予測しやすいため、次のような技術的手法で補正できます。
全範囲にわたる位置決め誤差の校正。
フィードフォワード補正アルゴリズムの最適化。
出力側光学エンコーダーまたは光学スケールを用いた閉ループ制御。
多点誤差マッピングと補正。
これらの方法により、絶対位置決め精度を大幅に向上させることができます。
従来型のシングルエンコーダー式ハーモニック関節モジュールの重要な制約は、モーター側エンコーダーがモーター軸の回転位置しか測定できないことです。
フレクスプラインの変形や伝達誤差によって生じる出力側の実際の位置偏差を、直接検出することはできません。
これが、従来型のシングルエンコーダー式ハーモニック関節モジュールの絶対位置決め精度が一般に低い主な理由の一つです。
したがって、出力側光学エンコーダーのフィードバックを備えたデュアルエンコーダー構成は、ハーモニック関節モジュールの絶対位置決め精度を高める最も効果的な方法の一つです。
3. 産業用途における位置決め精度の選び方
産業用途でハーモニック関節モジュールを選定する際には、明確な原則があります。
固定位置間を繰り返し動作する用途では、繰り返し位置決め精度を優先して検討します。
動作範囲内の任意の座標に正確に位置決めする必要がある用途では、絶対位置決め精度を慎重に評価する必要があります。
位置決め性能を実際の動作要件に適合させることで、エンジニアは精度不足による製品不良を防ぐとともに、過剰な性能に伴う不要なコストも避けることができます。
3.1 高い繰り返し位置決め精度を優先する用途
これらの用途は一般に、ティーチング・リピート方式のプログラミング、固定された作業位置、頻繁な繰り返し動作を特徴とします。
装置には、各動作サイクルで同じ位置に確実に到達することが求められます。
一定の系統的な位置決めオフセットは、通常、初期のティーチングと校正で補正できます。そのため、常に極めて高い絶対座標精度が必要とは限りません。
こうした用途の多くでは、従来型のシングルエンコーダー式ハーモニック関節モジュールで位置決め要件を満たすことができます。
代表的な用途は次のとおりです。
3C電子機器および自動化設備:
定位置でのディスペンシング。
自動ねじ締め。
電子部品の組み立て。
自動搬入・搬出。
一般産業用ロボットおよび自動化:
協働ロボットの関節。
ヒューマノイドロボットの関節。
生産ラインの搬送機構。
小型研削・研磨装置。
一般的なインデックス式ロータリーテーブル。
これらの用途には、動作軌跡が概ね固定されていること、繰り返し動作の頻度が高いこと、任意の位置決め指令に継続的に応答する必要がないことなど、いくつかの共通点があります。
このような場合、絶対座標精度よりも動作の一貫性と繰り返し位置決め精度のほうが重要となることが少なくありません。
3.2 高い絶対位置決め精度を優先する用途
これらの用途では、オフラインプログラミング、マシンビジョン、または任意座標への位置決め技術が一般に使用されます。
動作範囲全体の任意の位置で正確に位置決めし、実際の機械座標をプログラムされた座標に近づけることが求められます。
指令位置が固定されていないため、系統的な位置決め誤差を初期のティーチング・リピート校正だけで解消することはできません。
そのため、これらの用途では、より高い絶対位置決め精度が求められます。
一般に、全範囲にわたる位置決め誤差の校正・補正と組み合わせた、デュアルエンコーダー式の閉ループシステムが推奨されます。
代表的な用途は次のとおりです。
半導体製造・検査装置:
ウェーハ搬送モジュール。
半導体プローブステーション。
リソグラフィ装置のステージ。
精密加工・光学機器:
ハイエンドレーザー加工装置。
5軸CNCロータリーテーブル。
精密光学検査装置。
医療・高度ロボティクス:
手術用ロボット。
CTスキャナーおよび医療画像診断用ロータリーガントリー。
光電子・観測システム:
電気光学ポッド。
レーダー観測用回転プラットフォーム。
ビジョン誘導型インテリジェント組み立て装置。
これらの用途では、一般に固定された動作軌跡に依存せず、動的に生成される位置決め指令に応答する必要があります。
座標の一致精度は、加工精度、検査の信頼性、手術の安全性、観測装置の位置決め精度に直接影響します。
3.3 高い繰り返し位置決め精度と高い絶対位置決め精度の両方が求められる用途
一部のハイエンド精密機器では、位置決めの一貫性と絶対位置決め精度の両方に、非常に高い性能が求められます。
こうした用途は、高性能ハーモニック関節モジュールにとって重要な市場です。
代表例は次のとおりです。
先端半導体検査装置。
精密計測機器。
航空宇宙用姿勢調整システム。
低侵襲手術用ロボット。
こうした厳しい位置決め要件を満たすには、単一の最適化手法だけでは不十分です。
次のような複数の技術を組み合わせる必要があります。
高精度な機械加工と精密組み立て。
全範囲にわたる多点位置決め誤差の校正。
動作温度の変動によるドリフトのリアルタイム補正。
デュアルループの閉ループ位置決め制御。
これらの手法を組み合わせることで、エンジニアは繰り返し位置決め精度と絶対位置決め精度の両方を向上させ、厳しい動作条件下でも安定かつ正確な動作性能を確保できます。
4. まとめ:選定時には繰り返し位置決め精度と絶対位置決め精度の両方を考慮する
繰り返し位置決め精度と絶対位置決め精度は、ハーモニック関節モジュールの性能における異なる側面を表します。
繰り返し位置決め精度は、モジュールがどれだけ一貫して同じ位置に戻るかを示し、絶対位置決め精度は、実際の位置が指令された座標にどれだけ近いかを示します。
固定位置での繰り返し動作には、高い繰り返し位置決め精度で十分な場合があります。一方、任意の座標への位置決め、視覚誘導、オフラインプログラミングを伴う用途では、絶対位置決め精度が特に重要です。
両方の性能が求められる先端精密機器では、デュアルエンコーダーフィードバック、全範囲の誤差校正、温度補正、高精度な機械組み立てを検討する必要があります。
これらの違いを理解することで、エンジニアはハーモニック関節モジュールをより適切に選定し、アクチュエーターの性能を実際の用途要件に合わせることができます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
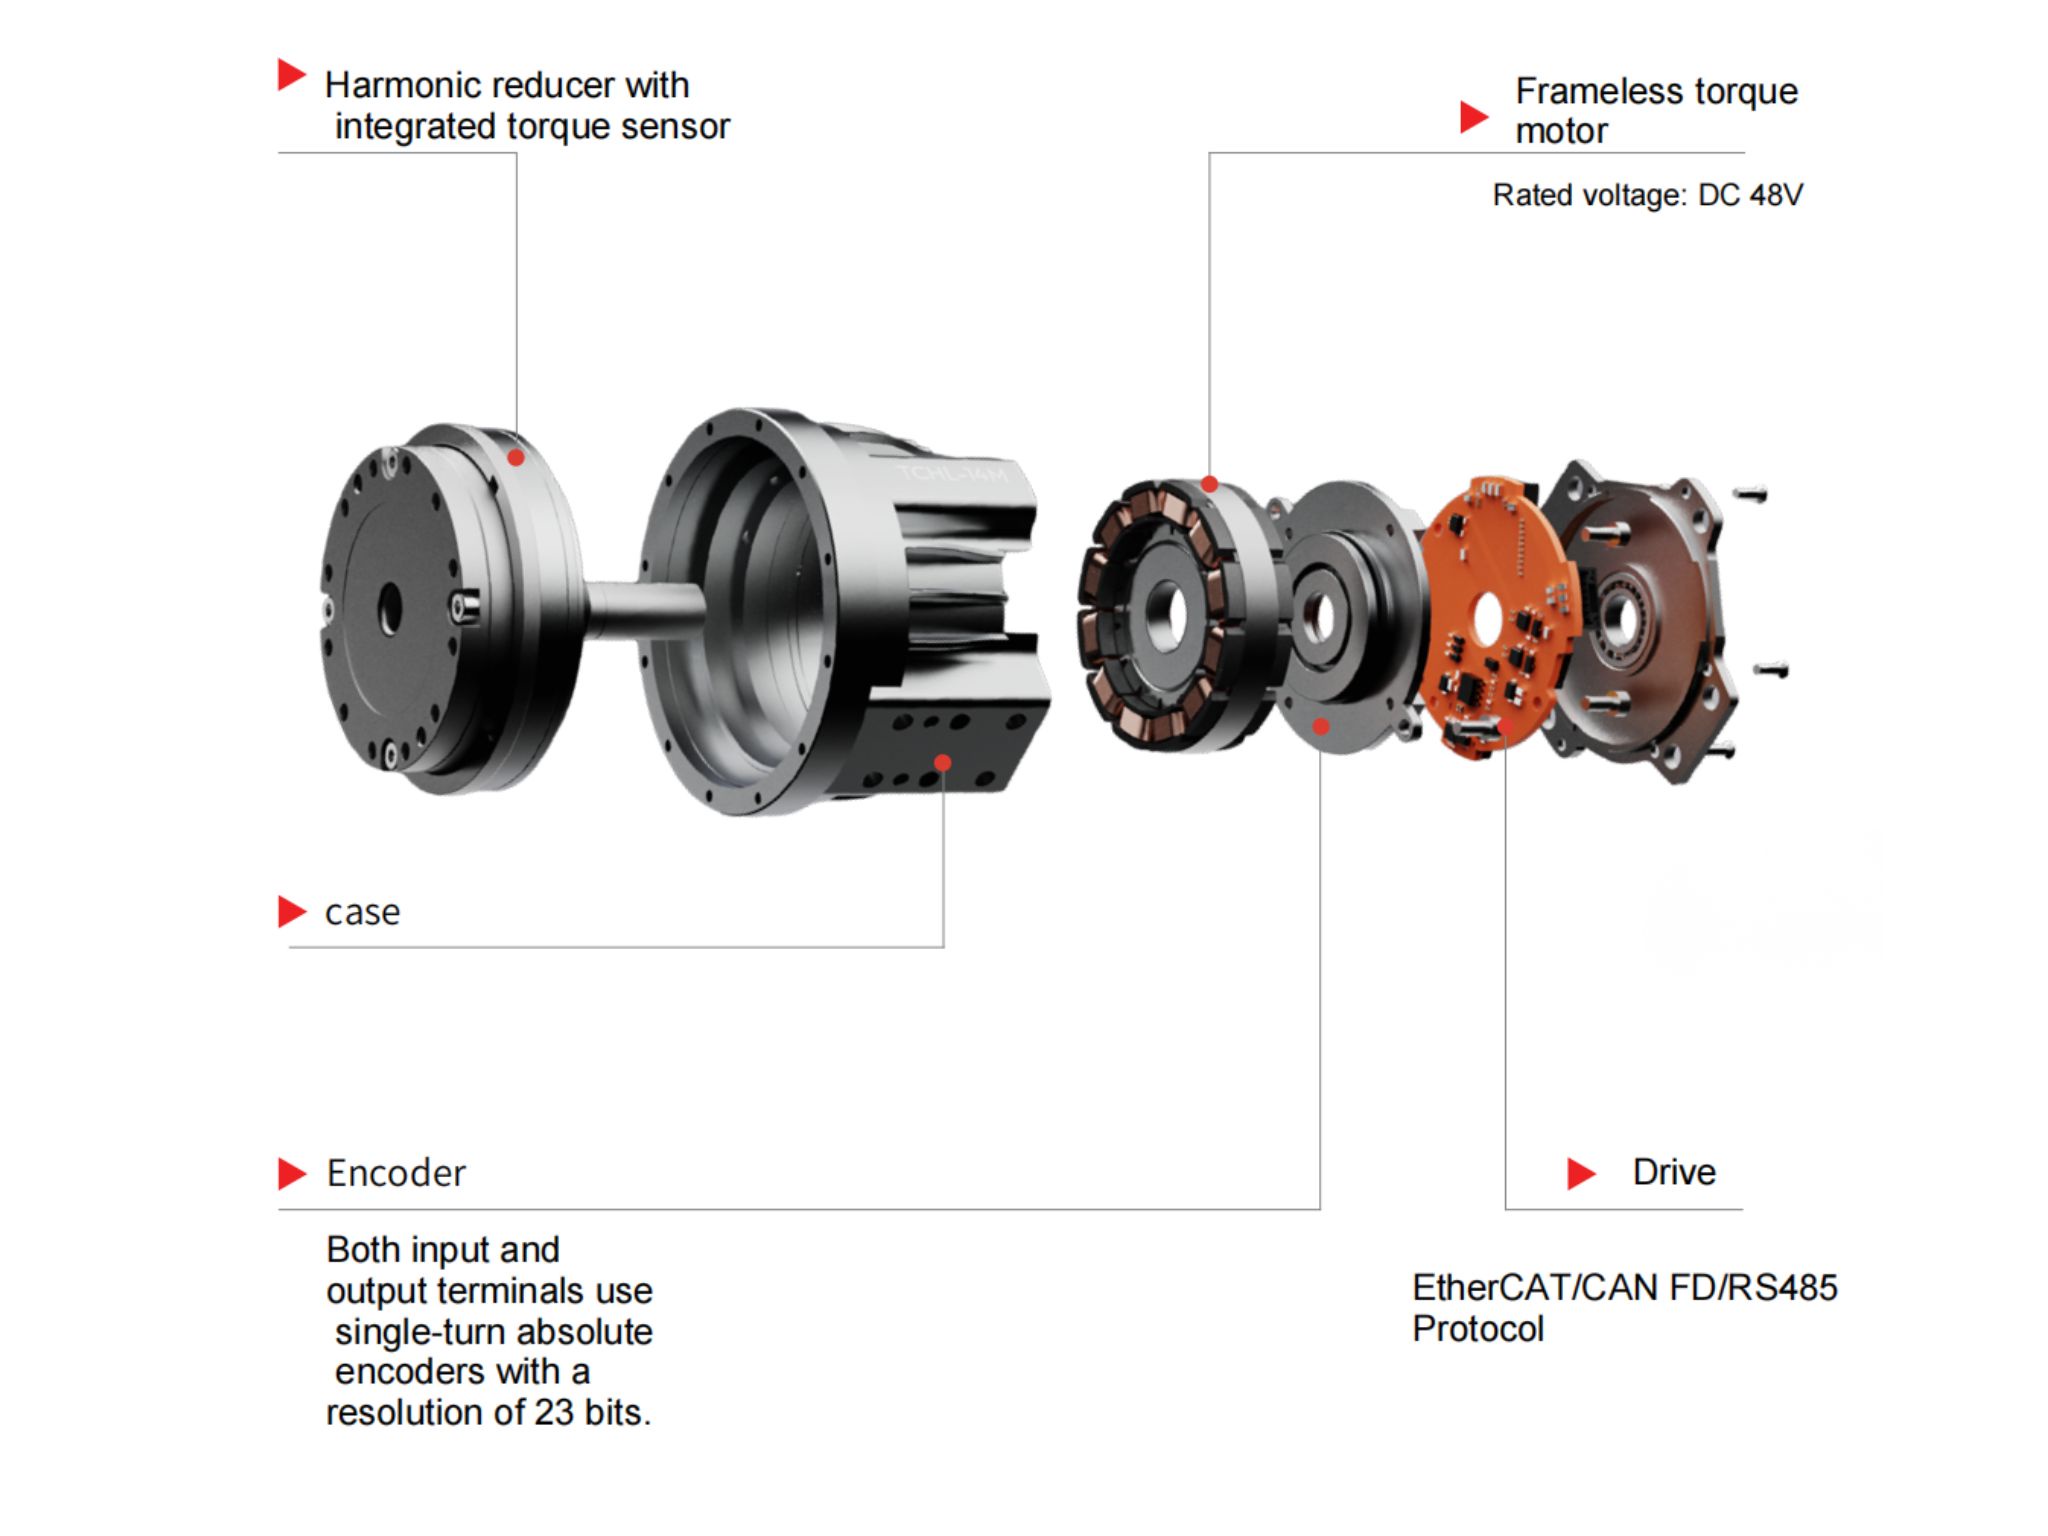
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 ハーモニックジョイントモジュールにおける繰り返し位置決め精度と絶対位置決め精度:違いと産業用途ハーモニックジョイントモジュールの位置決め性能を評価する際、繰り返し位置決め精度と絶対位置決め精度は、重要でありながら誤解されることの多い2つの仕様です。モジュールは高い一貫性で同じ位置に繰り返し到達できても、指令位置との間に目立ったずれが生じる場合があります。この違いを理解することは、ロボット、半導体製造装置、精密加工機、医療機器向けのモーション部品を選定するうえで重要です。本記事では、2つの仕様の違い、それぞれに影響する要因、そして各種産業用途でどちらの位置決め性能を優先すべきかを解説します。
 ヒューマノイドロボット用関節モーターメーカー トップ10ヒューマノイドロボットの急速な発展に伴い、高性能な関節モーターや一体型アクチュエータモジュールの需要が高まっています。波動歯車式・遊星歯車式関節モジュールから、フレームレス・トルクモーターやインテリジェントドライブシステムまで、メーカー各社はヒューマノイドロボットの関節要件に応えるため、さまざまなソリューションを開発しています。では、どのサプライヤーを選ぶべきでしょうか?この記事では、中国と日本のヒューマノイドロボット用関節モーターメーカー10社を紹介し、製品ポートフォリオ、技術的特徴、トルク性能、用途を比較することで、ロボット開発者やメーカーがより適切な調達判断を行えるようサポートします。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 ハーモニックジョイントモジュールにおける繰り返し位置決め精度と絶対位置決め精度:違いと産業用途ハーモニックジョイントモジュールの位置決め性能を評価する際、繰り返し位置決め精度と絶対位置決め精度は、重要でありながら誤解されることの多い2つの仕様です。モジュールは高い一貫性で同じ位置に繰り返し到達できても、指令位置との間に目立ったずれが生じる場合があります。この違いを理解することは、ロボット、半導体製造装置、精密加工機、医療機器向けのモーション部品を選定するうえで重要です。本記事では、2つの仕様の違い、それぞれに影響する要因、そして各種産業用途でどちらの位置決め性能を優先すべきかを解説します。
 ヒューマノイドロボット用関節モーターメーカー トップ10ヒューマノイドロボットの急速な発展に伴い、高性能な関節モーターや一体型アクチュエータモジュールの需要が高まっています。波動歯車式・遊星歯車式関節モジュールから、フレームレス・トルクモーターやインテリジェントドライブシステムまで、メーカー各社はヒューマノイドロボットの関節要件に応えるため、さまざまなソリューションを開発しています。では、どのサプライヤーを選ぶべきでしょうか?この記事では、中国と日本のヒューマノイドロボット用関節モーターメーカー10社を紹介し、製品ポートフォリオ、技術的特徴、トルク性能、用途を比較することで、ロボット開発者やメーカーがより適切な調達判断を行えるようサポートします。
 FHG-IV ハーモニックドライブ減速機:カップリングを不要にし、よりコンパクトな設計を実現FHG-IVハーモニックドライブ減速機は、入力軸一体型の突起構造を採用しています。対応する構成では、別個のカップリングを使用せずにモーターを接続できるため、接続が簡素化されます。従来の中空軸ハーモニック減速機と比べ、この設計は軸方向の設置スペースと部品点数を削減し、機械組立を効率化します。カスタム自動化機械から多軸伝動システム、コンパクトなロボット機器まで、FHG-IVは設置スペース、統合効率、伝動信頼性が重視される用途に柔軟なソリューションを提供します。
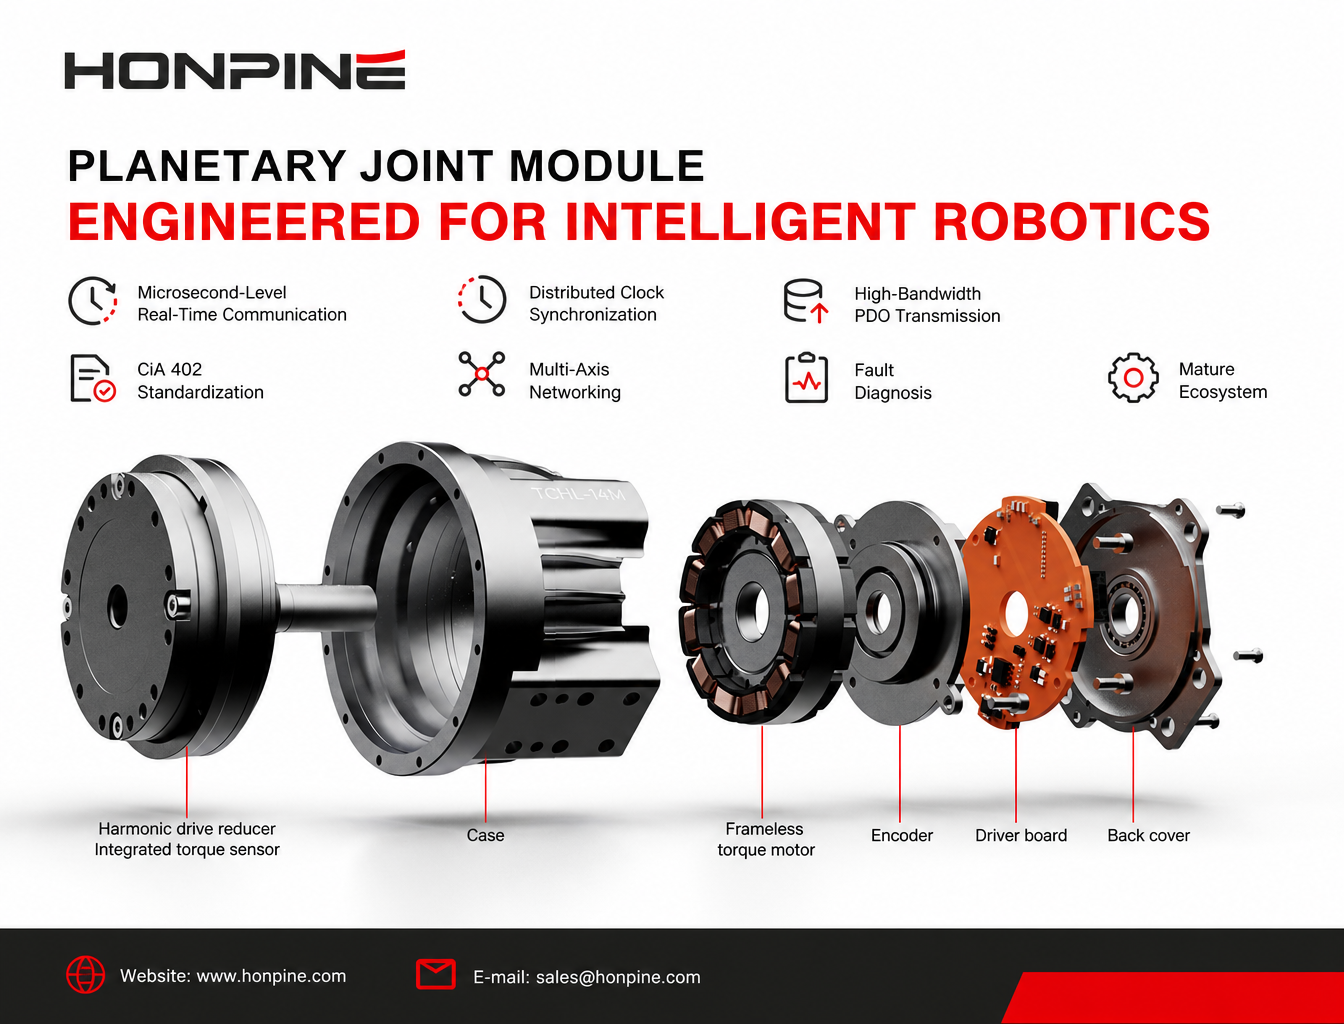
 なぜEtherCATはロボット関節モジュールの主流通信バスになりつつあるのでしょうか?なぜEtherCATはインテリジェントロボット関節モジュールの主流通信ソリューションになりつつあるのでしょうか?この記事では、マイクロ秒レベルのリアルタイム通信、Distributed Clockによる同期、CiA 402の標準化、高帯域幅のPDO伝送、マルチ軸ネットワーク、故障診断、成熟した開発エコシステムなど、7つの主な利点を解説します。EtherCATが、ヒューマノイドロボット、協働ロボット、高精度自動化装置の高度な制御要件にどのように対応するのかをご紹介します。
 四足歩行ロボット向け遊星関節モーターの選び方適切な遊星関節モーターの選定は、四足歩行ロボットの性能、積載能力、機動性に欠かせません。本ガイドでは、従来型の脚式ロボット、車輪脚式ロボット、軽量で機動性に優れたロボット、重荷重対応または防爆仕様の四足歩行ロボット向けのモーター選定について解説します。定格トルク、ピークトルク、回転速度、電圧、重量の要件に基づき、HONPINE JRM遊星関節モジュールを各関節位置に適合させる方法をご紹介します。
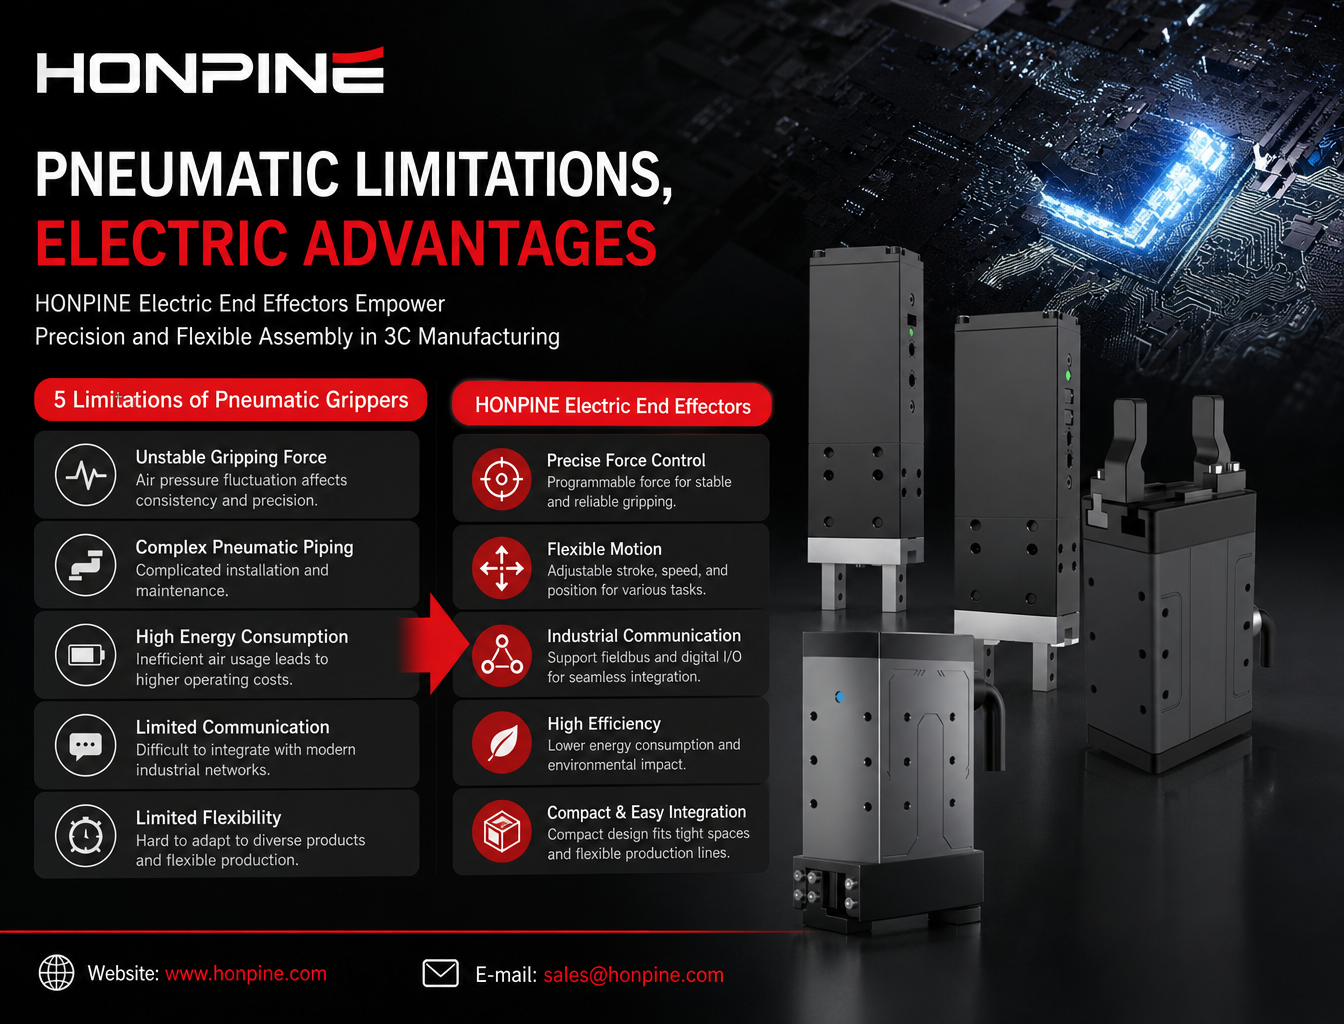
 なぜ3Cオートメーションのエンドエフェクタは、空圧グリッパから電動グリッパへ移行しているのか?3C製造が、部品の薄型化、組立精度の向上、より柔軟な生産ラインへと進化するにつれ、従来の空圧グリッパはますます多くの制約に直面しています。把持力の変動、複雑な空圧配管、高いエネルギー消費、通信機能の制限により、現代の精密組立には適しにくくなっています。電動グリッパは、プログラム可能な力制御、柔軟な動作、産業用通信機能を備えており、代替手段としてますます注目されています。この記事では、空圧グリッパの主な5つの制約を解説し、HONPINEの電動エンドエフェクタが3C業界の精密組立、柔軟な自動化、デジタル製造をどのように支援するかをご紹介します。
 2026年 中国のハーモニックアクチュエータメーカー上位5社数十年にわたり、日本のメーカーは世界のハーモニックアクチュエータ市場で高い知名度を誇ってきました。しかし近年、中国のハーモニックアクチュエータ業界は急速に発展し、現地メーカーは競争力のある価格、短い納期、ますます高度化する高精度伝動技術を提供しています。ヒューマノイドロボット、協働ロボット、産業オートメーションの需要が拡大し続けるなか、世界各地のバイヤーが中国のサプライヤーを検討するようになっています。この記事では、中国のハーモニックアクチュエータメーカー5社を紹介し、それぞれの製品、技術力、用途市場について解説します。
 負荷、精度、力制御、動作要件に基づいて適切な関節モジュールを選ぶ方法:ロボット関節モジュール選定ガイド協働ロボットおよびヒューマノイドロボット向けに、トルク、速度、減速機、エンコーダ、トルクセンサー、駆動システム、熱管理を網羅したロボット関節モジュール選定ガイド。