






ハーモニック関節モーター/アクチュエータ/モジュール
HONPINEハーモニックドライブ関節モーターは、高精度、高トルク、大径中空コアを特長とし、限られたスペースでの用途にソリューションを提供します。カスタマイズにも対応しており、特殊ロボット分野で多く使用されています。
遊星関節モーター/アクチュエータ/モジュール
遊星関節モーターもロボット動力システムの中核部品です。ハーモニック関節モジュールと比較して、減速比が小さく、出力速度と剛性が高い一方、総合的な出力精度はやや低くなります。遊星減速機、フレームレストルクモーター、ブレーキ、エンコーダ、ドライバを含む高度に一体化された部品により、サイズと重量を大幅に最適化し、正確な関節モーション制御を実現します。これにより、より高いトルク、よりコンパクトな寸法、より軽い重量を実現します。遊星関節モーターは通常、低電圧DC 24V~48Vに適応する幅広い電圧範囲に対応しています。お客様ごとの要件に基づくカスタムソリューションも提供しています。
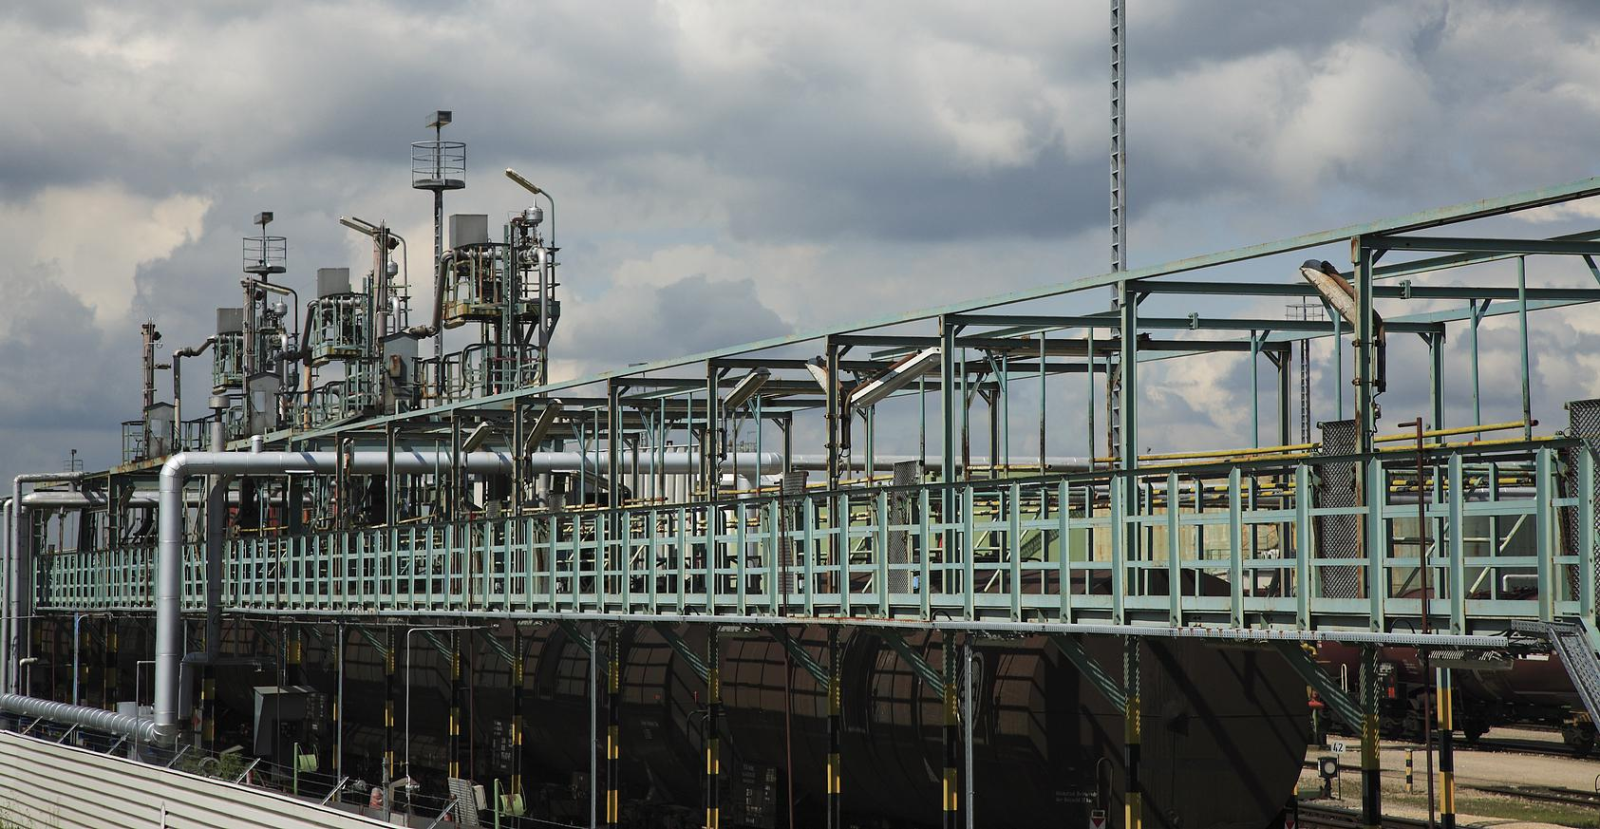
 ヘビーデューティー防爆ロボット犬用遊星ジョイントアクチュエーターHONPINEの耐爆仕様重負荷プラネタリジョイントアクチュエータは、正式に量産を開始しました。このシリーズのジョイントは、すでに複数の四足歩行ロボット(ロボット犬)プラットフォームに統合され、石油化学プラント、天然ガス点検現場、緊急救助活動など、これまで主に手作業や輸入部品に依存していた危険環境に導入されています。
用途別統合サポート:各ロボット構成およびミッション要件に合わせてカスタマイズした機械構造と制御パラメータ。
防爆認証支援:認証プロセス全体を通じてサポートし、一般的な設計上の落とし穴を回避し、適合取得を加速します。
迅速な技術サポート:全国の主要工業地域に技術サービスセンターを配置し、48時間以内の現地対応を提供します。詳細 最高トルク出力 軽量遊星関節モジュールHONPINE PAシリーズ遊星関節モジュールは、3件の独占発明特許と7件の実用新案特許を備えています。独創的な構造設計により、同クラス製品の中で最高のトルク出力を実現し、強力かつ安定した性能を提供します。
HONPINEは豊富な製品リソースと技術サポートを提供し、さまざまなアプリケーションシナリオへの迅速な導入を可能にするとともに、プロジェクトの事前調査段階で必要となる時間、労力、コストを大幅に削減します。
このモジュールは、電源と信号の共有入力/出力設計を採用しており、駆動モジュール / アクチュエータ間の接続を大幅に簡素化します。中空貫通配線構造と組み合わせることで、駆動モジュール / アクチュエータの適用と統合がより便利で効率的になります。詳細 高速耐衝撃性 コンパクト軽量 遊星関節モジュール標準遊星関節モジュールは、ロボットの動力システムにおける中核部品です。遊星減速機、フレームレストルクモータ、ブレーキ、エンコーダ、ドライバーを組み合わせた高度に統合された設計により、体積と重量の大幅な最適化を実現し、関節の精密なモーションコントロールを可能にします。これにより、より大きなトルク、より小さなサイズ、より軽い重量を実現します。ハーモニック関節モジュールと比較して、遊星関節モジュールはより小さな減速比、より高い出力速度、より高いトルク密度を備えており、中低負荷用途により適しています。また、お客様の具体的な要件に合わせたカスタマイズサービスも提供しています。
高速性能、耐衝撃性、コンパクトで軽量な設計といった中核的な利点により、標準遊星関節モジュールはヒューマノイドロボット、特殊ロボット、物流AGV、産業自動化における高負荷駆動の第一選択ソリューションとなっており、ロボット性能の向上とより広い応用シナリオの実現を推進しています。詳細


ロボット関節モジュールとは?
ロボット関節モジュールは、ハーモニックドライブ/遊星減速機、フレームレストルクモーター、ブレーキ、エンコーダ、駆動ユニットを含む部品を一体化し、サイズと重量を最適化しています。HONPINEハーモニック関節モーターは、デュアルエンコーダ、STO(Safe Torque Off)、保持ブレーキ、一体型トルクセンサーなど、多様な用途のニーズに対応する柔軟な構成オプションを提供します。
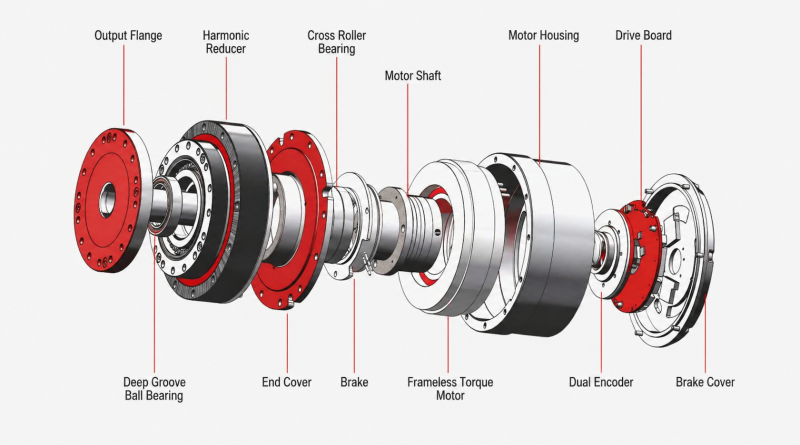
ハーモニック関節アクチュエータのモデル選定
多様な市場ニーズに対応するため、HONPINEのハーモニックドライブロボット関節モジュールは現在、HPJM、TCHL、HAU、HAGの4つの主要シリーズに分かれています。
本ガイドでは、コスト管理、リードタイム、基本性能要件などの要素に基づき、用途に最適なアクチュエータを選定するための初期概要を提供します。
詳細な選定および技術サポートについては、お気軽にお問い合わせください。
主な特長
本シリーズは市場投入から5年以上を経ており、十分に開発された成熟度の高いヒューマノイドロボット関節ソリューションを提供します。ハーモニック減速機、ドライバ、エンコーダ、フレームレストルクモーターを統合しています。デュアルエンコーダおよびブレーキのオプションを用意しています。CAN(独自仕様)、CANopen、EtherCAT通信プロトコルに対応しています。
主なメリット
高いコンパクト設計により、同等の性能要件においてシステム統合のためのスペースをより多く確保できます。
オプションの低温グリースにより、-40°Cまでの過酷な環境に対応します。
平均リードタイム≤ 4週間で、強力な生産能力を確保します。
用途
安定性と信頼性の高い性能、迅速な量産納入、または低温環境での運転を必要とするプロジェクトに最適です。
注意事項
本シリーズは当初、トルクセンサーおよび防水機能を前提に設計されていません。このような機能が必要な場合はカスタマイズ可能ですが、追加費用およびリードタイムの延長が見込まれます。
主な特長
2025年末に発売予定のこの新シリーズは、自社開発のハーモニック減速機を採用し、より優れたコスト管理を実現します。デュアルエンコーダ(シングルターンアブソリュート、23ビット分解能)を標準搭載し、CAN FDおよびEtherCAT通信プロトコルに対応しています。ブレーキとトルクセンサーはオプションです。一体型端子ハーネスは、中空軸配線およびモジュールのカスケード接続に対応します。
主なメリット
大幅なコスト優位性
前面、側面、背面の取付構成に対応し、高い構造柔軟性を提供
ハーネス設計によりシステム統合が容易
用途
設置柔軟性に高い要件があり、コストに敏感なプロジェクトに最適です。
注意事項
現在は101のギア比のみを提供しています。全ギア比のラインアップは2026年6月に発売予定です。現在のリードタイムは約6週間です。
主な特長
2026年に発売されたこの新シリーズは、特定の安全要件を満たすためにSTO(Safe Torque Off)機能を搭載しています。国内有力ブランドのハーモニック減速機を採用し、高い製品信頼性を確保しています。CANopenおよびEtherCAT通信プロトコルに対応し、ブレーキとトルクセンサーはオプションです。
主なメリット
より高い安全規格に対応
中核となる減速機部品の優れた性能と信頼できる品質
用途
安全要件が明確なプロジェクト、または減速機の信頼性を最優先するプロジェクトに最適です。
注意事項
新たに発売されたシリーズのため、生産能力は現在も拡大中です。現在のリードタイムは約8~10週間です。
主な特長
HAUシリーズのハーモニック関節モジュールは、HAGシリーズのハーモニック関節モジュールの改良版です。トルクセンサーを搭載していないため、HAGシリーズよりもコスト効率に優れています。
主なメリット
HAUシリーズのハーモニック関節モジュールは、大径中空穴、高い位置決め精度、高い過負荷耐性を特長とします。
用途
HAUシリーズのハーモニック関節モジュールは、高精度ロボットアーム、ヒューマノイドロボット、特殊用途ロボットに適しています。
遊星ジョイントアクチュエータのモデル選定
HONPINEの遊星ジョイントモジュールは、四足歩行ロボット、ロボット犬、AGV駆動輪などに幅広く使用されています。さまざまな顧客要件および性能仕様に基づき、HONPINEはJRM、HPA、防爆遊星ジョイントモジュールシリーズを提供しています。
HONPINE JRM遊星関節モジュールは、エンジニアリング検証および広範な試験を完了しています。現在、JRM出荷量の約80%は、一般にロボット犬と呼ばれる四足歩行ロボットに使用されています。
試験では、HONPINE JRM遊星関節モジュールを搭載した四足歩行ロボットを、ペットボトル飲料2ケース相当の負荷で2時間運転しました。筐体温度は約60°Cに維持されました。この試験は、JRM関節モジュールが高負荷運転時にも比較的低い発熱を維持しながら高トルクを発揮できることを示しており、高負荷の四足歩行ロボットに適しています。
HONPINE HPAシリーズの遊星サーボジョイントは、最大210 N·m/kgのピークトルク密度を実現し、2段高精度遊星減速機構を採用した軽量設計を特徴としています。位置、速度、トルク、力・位置制御を含む複数の制御モードに対応しています。
HONPINEの遊星ジョイントは、コスト効率、伝達効率、信頼性、耐衝撃性の面で優れています。ヒューマノイドロボットは通常、約31個のジョイントモジュールを使用します。低トルクモデルは主に上半身に使用され、高トルクモデルは股関節や膝関節を含む下半身に使用されます。HONPINEの遊星ジョイントモジュールは、現在AGV駆動輪向けにも大量に出荷されています。
この生産ラインには、自動車用トランスミッションの生産から得られた製造プロセスおよび設備の経験が取り入れられています。これらの技術は、生産効率と製品耐久性を向上させるとともに、具身知能の発展によって拡大する需要に対応するための生産能力増強に活用されています。
防爆ジョイントモーターシリーズは、膝関節、ピッチ関節、ロール関節の3種類の主要なジョイントタイプをカバーしています。最大450 N·mのピークトルクと110 N·mの定格トルクを提供し、可搬質量20 kgを超えるロボットでの連続運転に対応します。
製品は、Ex d IIB T4およびEx d IIC T6を含む複数の防爆運転条件に対応するよう設計されており、高い運用安全性を提供します。石油・化学業界をはじめ、複雑な屋外および地上での運用条件を含む幅広い危険環境で使用できます。
防爆ジョイントモーターは、複数の四足歩行ロボットプラットフォームへの適合に成功しており、石油化学施設、天然ガス検査現場、緊急救助活動など、従来は人員または輸入部品に依存していた高リスクの立入制限区域に導入されています。これらの用途は、防爆ロボット犬にとって重要な技術的進歩を示しています。
ロボット関節モーターのソリューションと用途
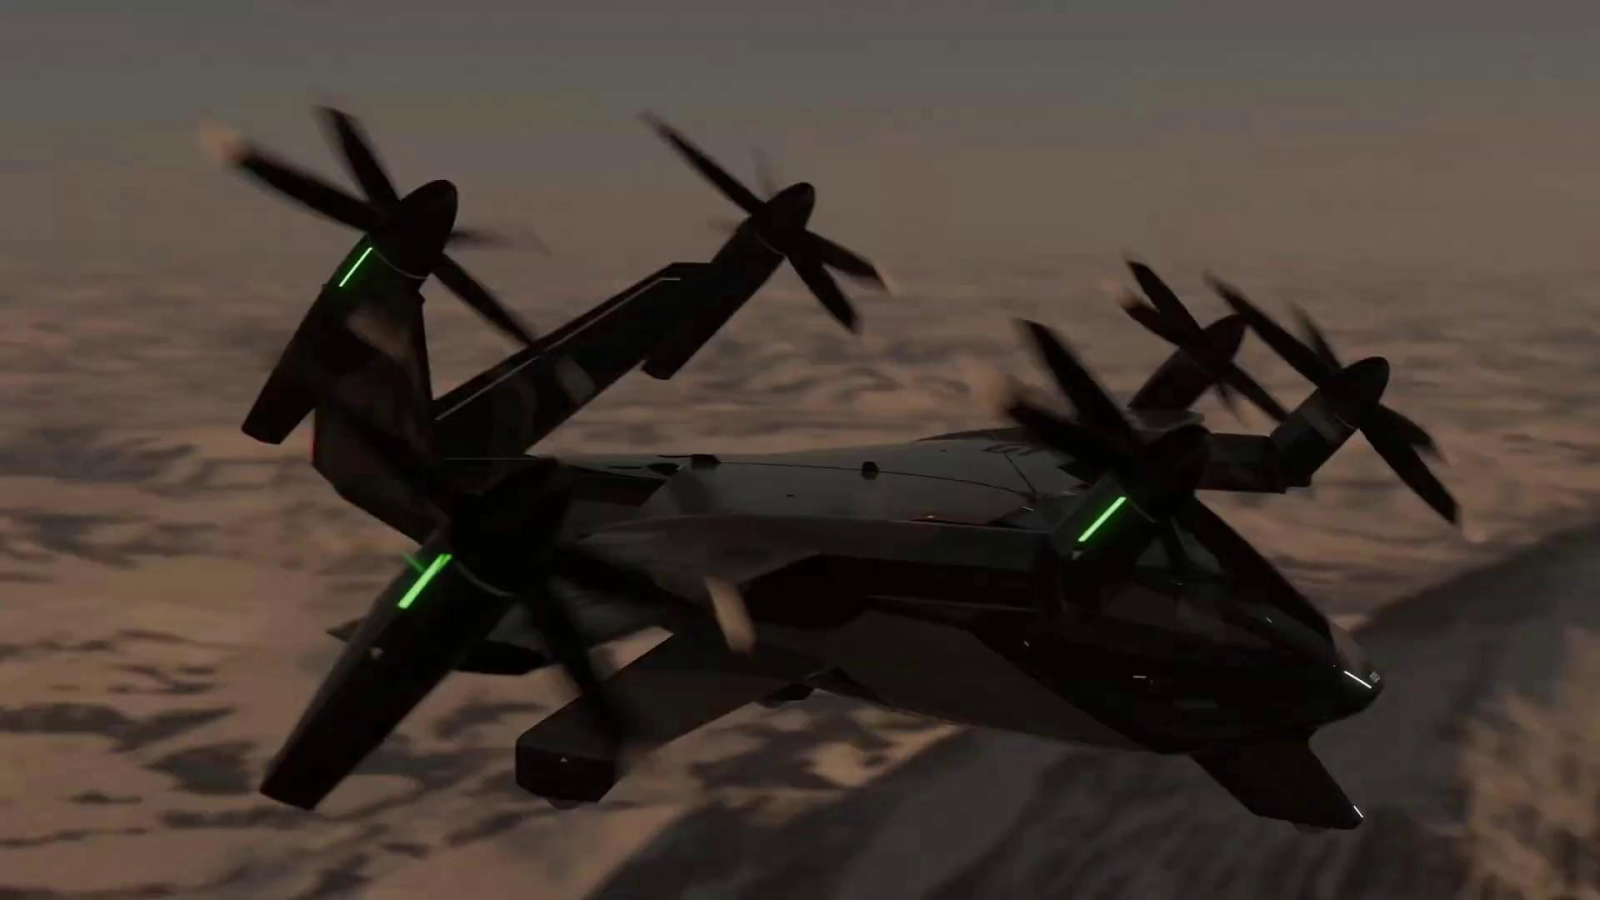
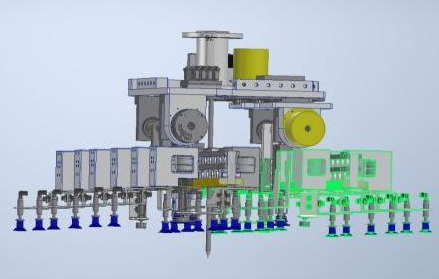
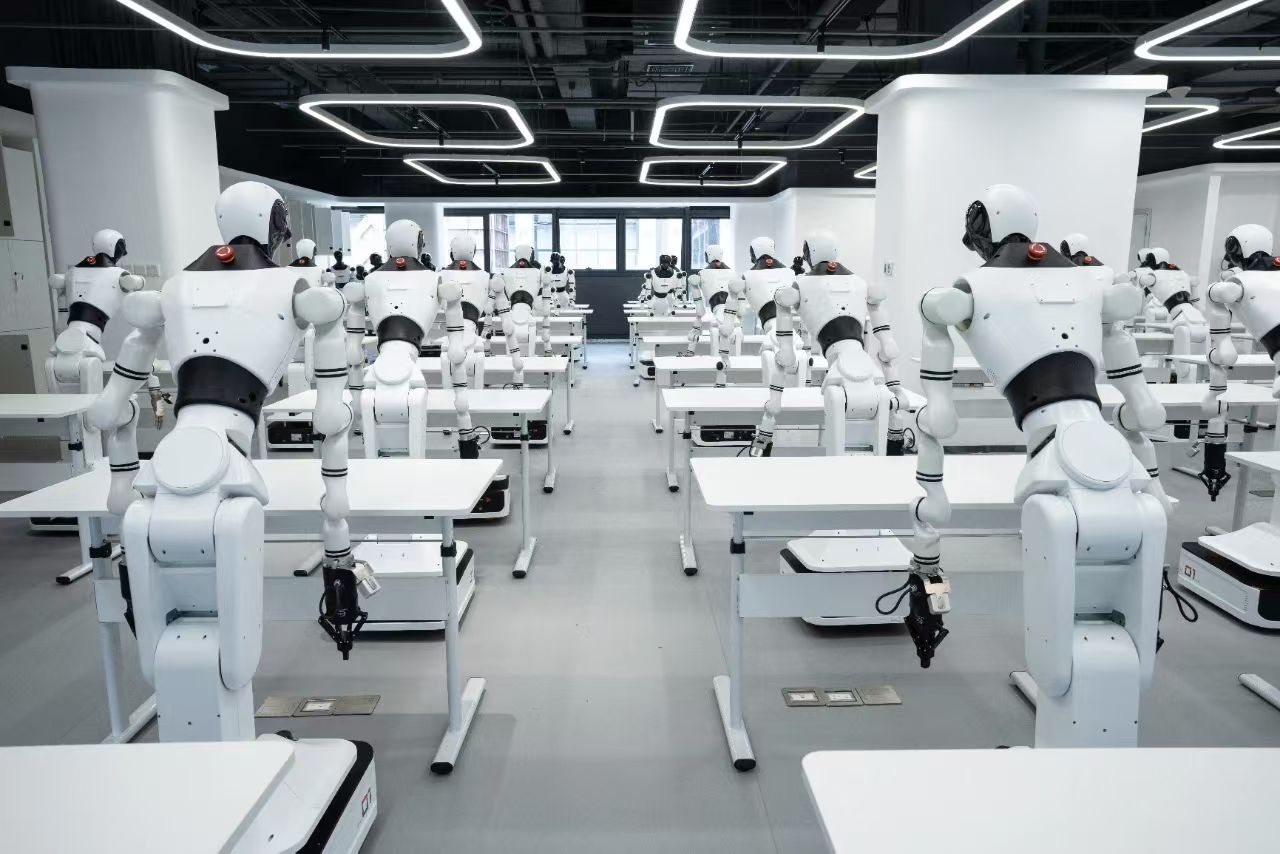
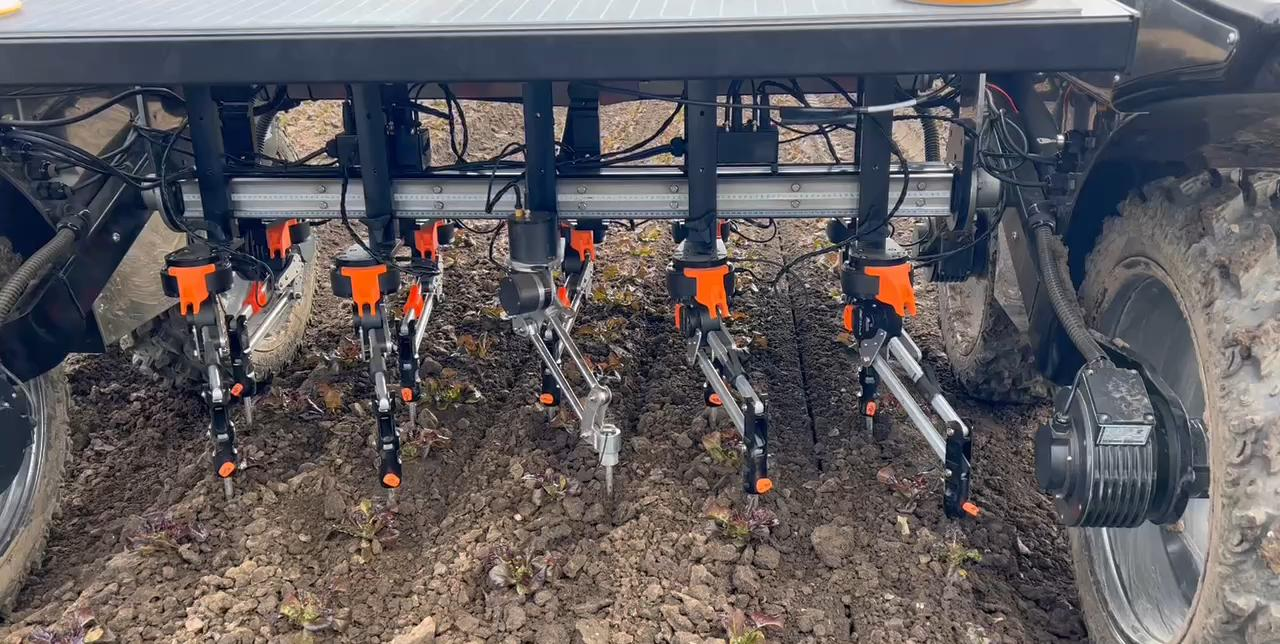
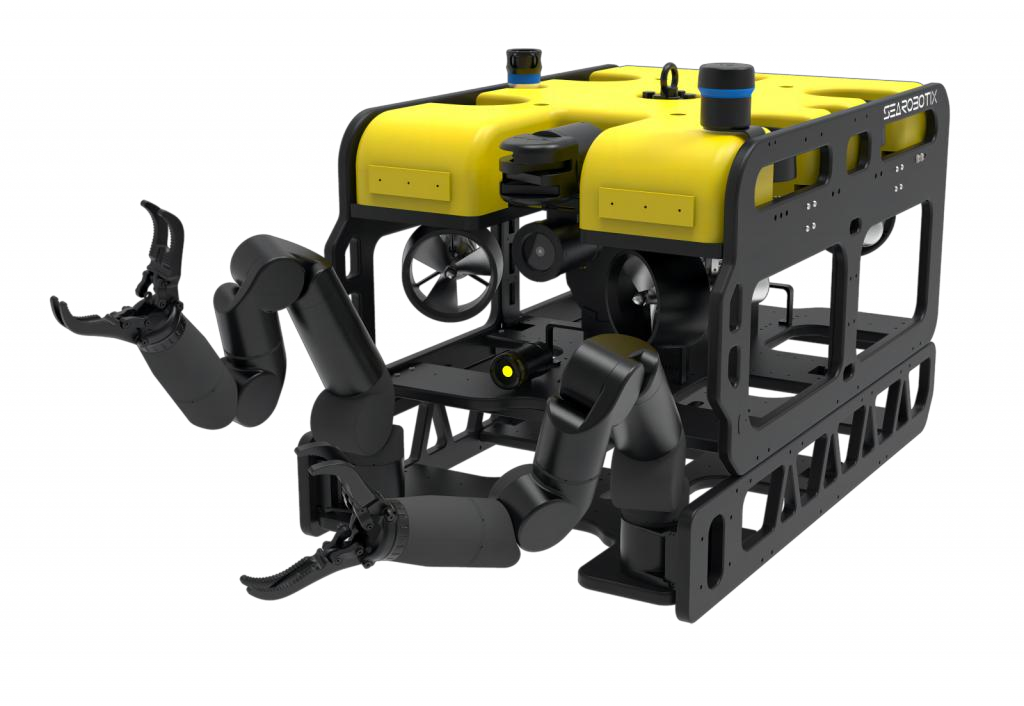
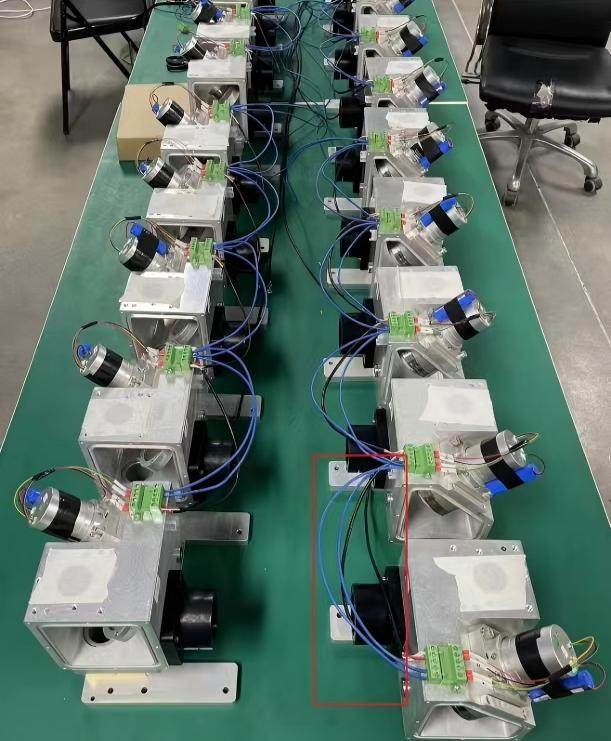
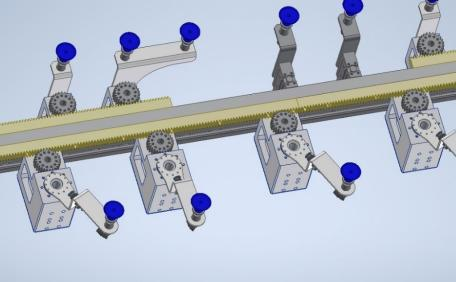
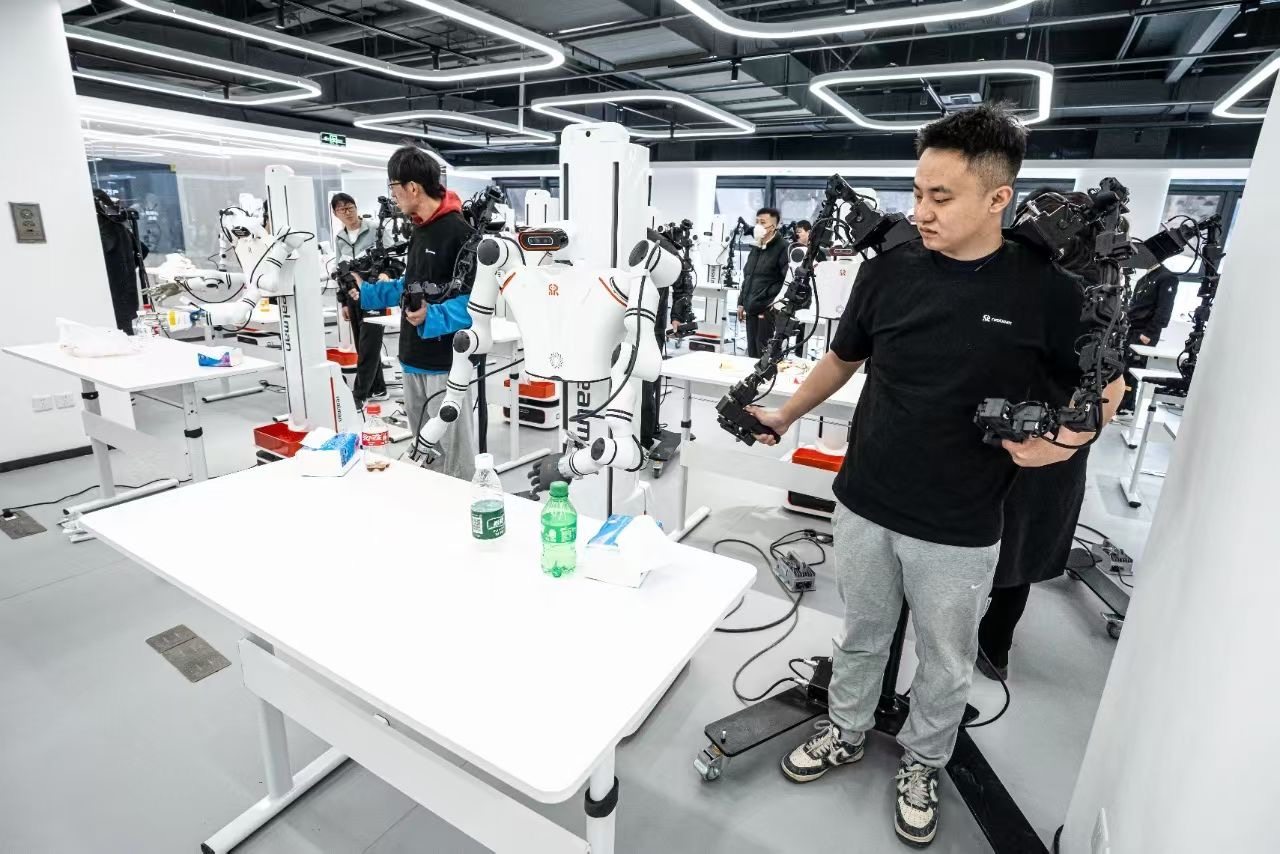
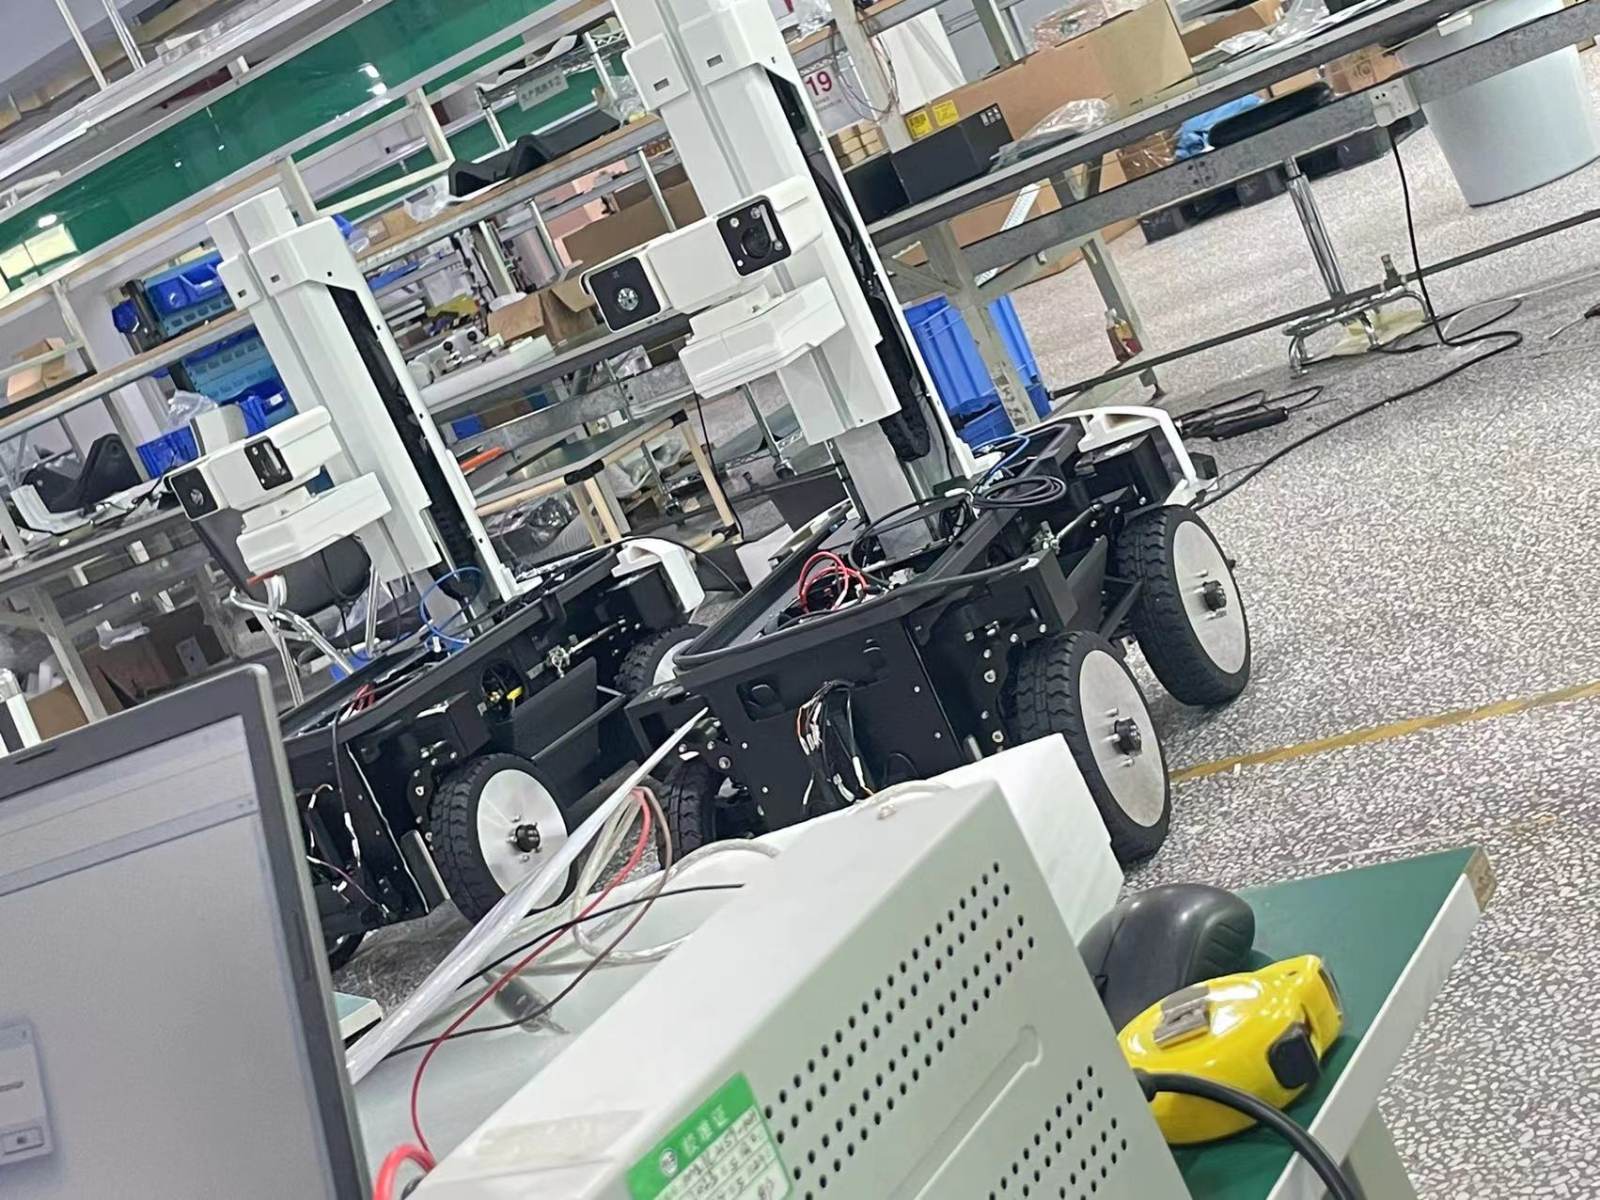
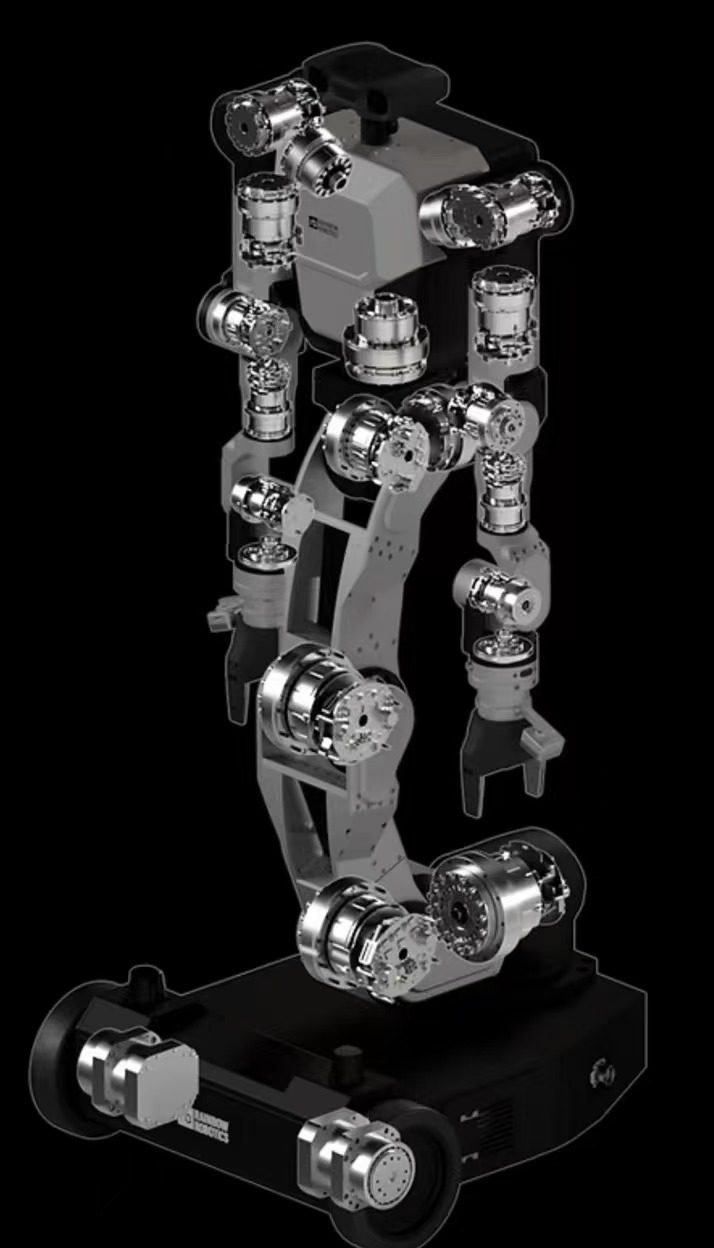
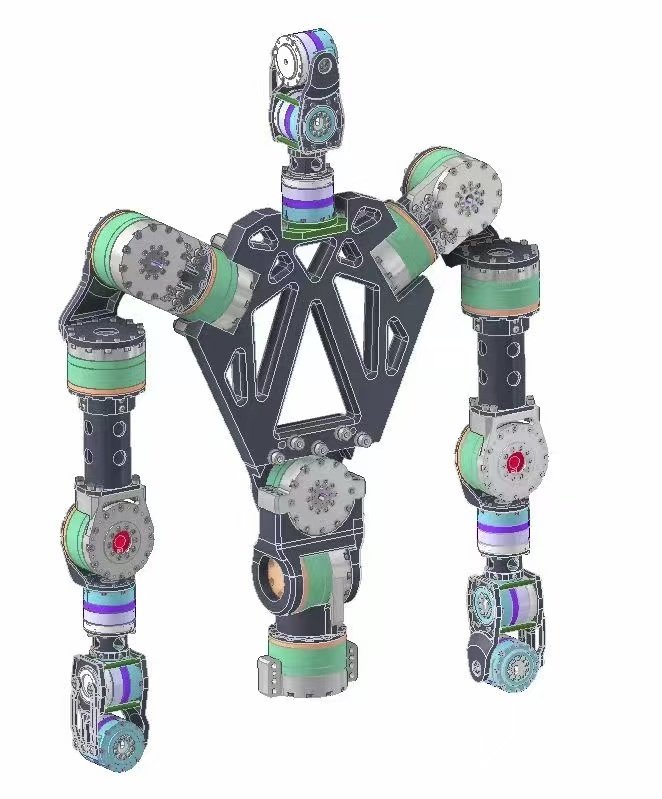
HONPINEは長年にわたり、ハーモニックロボット関節モーターおよび遊星関節モーターを、ヒューマノイドロボット、双腕ロボット、車輪型ロボット、ドローン、農業機械、原子力設備、産業用ロボット、産業用自動化設備など、さまざまな分野に適用し、これらの業界に関節モーターソリューションとカスタマイズ対応を提供してきました。HPJM、TCHL、HAGなどのロボット関節モーターシリーズは、実際のサービスで蓄積した経験に基づいて開発されています。
‹
›
ハーモニック関節モーターのメリットとデメリット
ハーモニック関節モーターのメリット
高度に統合された設計により、ハーモニックアクチュエータモジュールは、従来のハーモニック減速機とサーボモーターの組み合わせに代わる優先的な選択肢となっており、よりコンパクトな構造、より容易な設置、システム統合性の向上を実現します。
超高精度
伝達バックラッシが最小限で、繰り返し位置決め精度は最大±0.01 mmに達し、精密なロボット操作に不可欠です。
高減速比
大きな一段減速比により、コンパクトなサイズで高トルク出力を実現し、効果的な「低速・高負荷」性能を達成します。
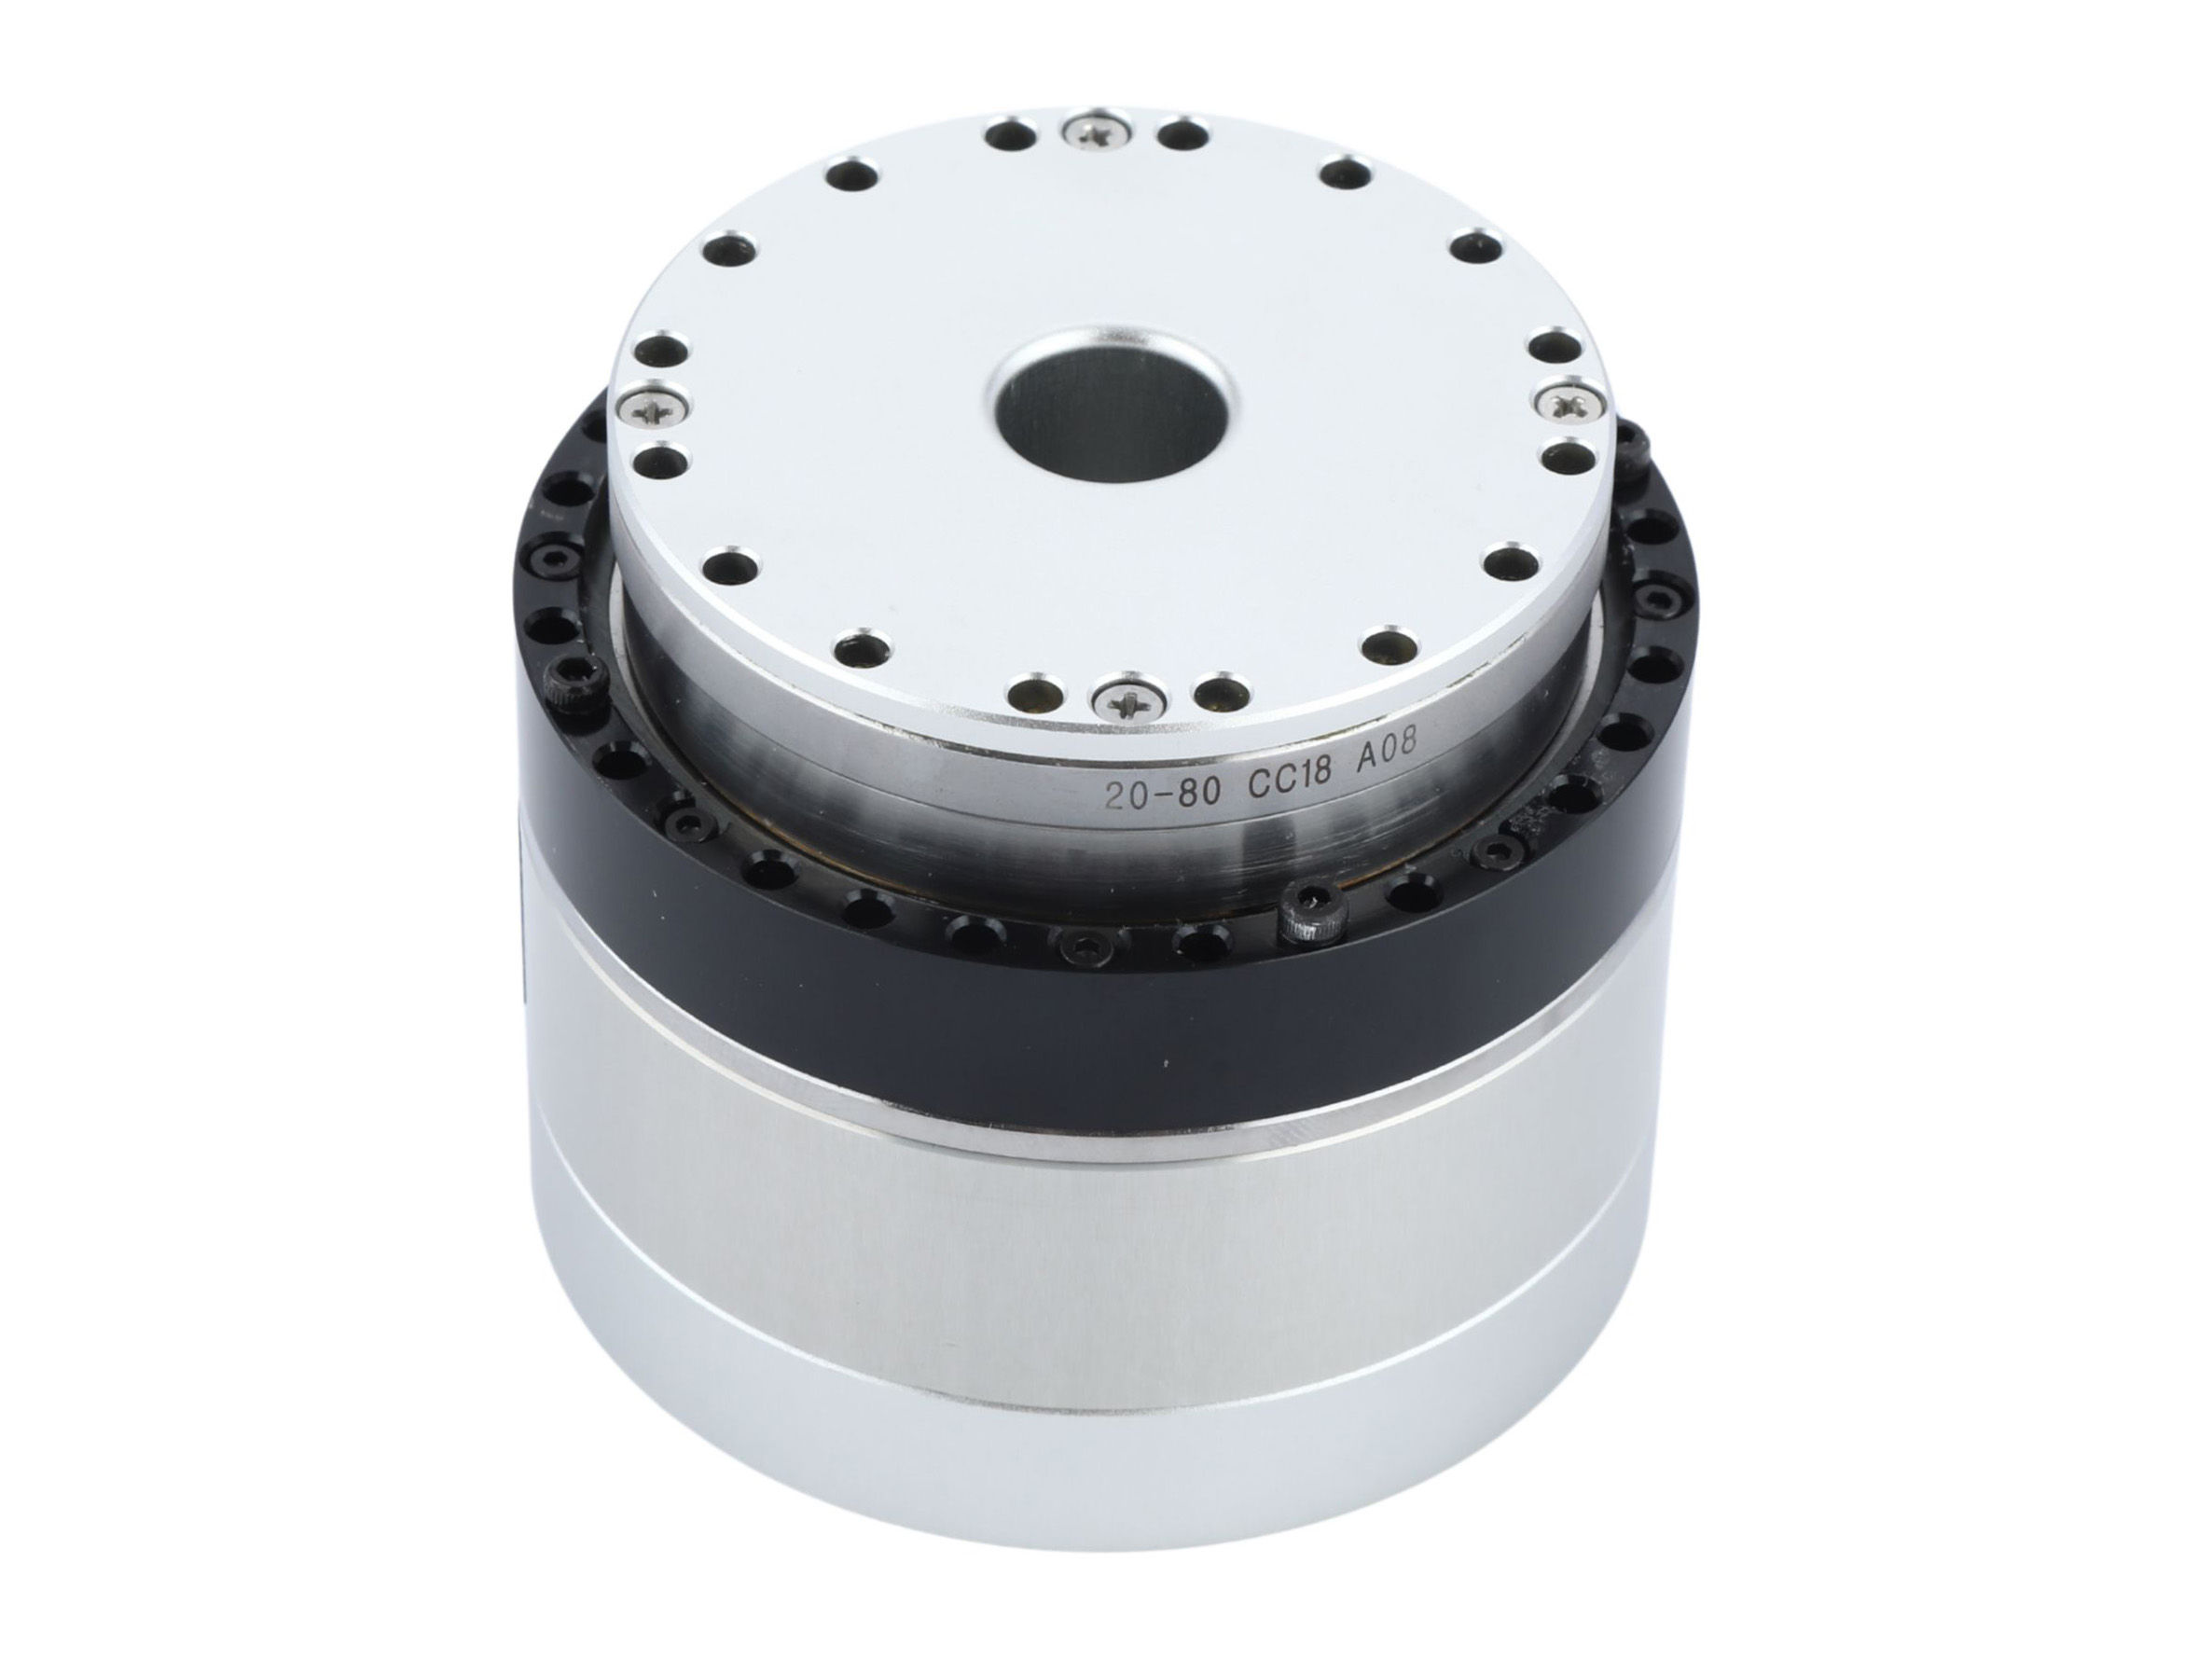
極めてコンパクトな設計
シンプルな構造、小型、軽量設計により、手首や手など、スペースに制約のあるロボット部品に非常に適しています。
高い統合性
モーター、エンコーダ、その他の部品を組み合わせた一体型モジュールとして販売されることが多く、設置と保守が容易で、モジュール設計にも対応します。
ハーモニック関節モーターのデメリット
ハーモニック関節モーターのハーモニック減速機とトルクセンサーはカスタム開発品のため、価格を下げることが困難です。ただし、近い将来、需要と生産能力が一定の水準に達した場合には、価格を下げられる可能性があります。
ハーモニックドライブ・ロボット関節モジュール - FAQ
HONPINEハーモニックDC関節モーターは、エンボディドAI向けに特別設計されたハーモニックアクチュエータです。hpjmは最初に発売されたハーモニックアクチュエータであり、現在最も安定した性能と最短の納期を誇ります。お客様のニーズに対応するため、当社は最近、TCHLおよびHAGという2つの新しいハーモニックDC関節モーターを発売しました。最新の製品カタログについてはお問い合わせください。
遊星関節モーター - FAQ
JRM遊星関節モーターはHONPINEの軍用グレード製品で、高性能ロボット犬によく使用されています。現在、ヒューマノイドロボットのバイオニクス向けに、よりコンパクトな設計とより大きな中空キャビティを特長とするHPJMハーモニック関節モーターを発売予定です。
ヒューマノイドロボット向けハーモニックドライブアクチュエータ - FAQ
これらは、ヒューマノイドロボットの関節モジュールおよびアクチュエータシステムを評価する際に、お客様からよく寄せられる技術面および購買面の質問です。トルク選定、減速比、モーション制御、通信プロトコル、熱管理、動的歩行性能、ヒューマノイドロボットプラットフォームとの統合などが含まれます。
本ガイドは、エンジニア、ロボット開発者、調達チームが、異なるヒューマノイドロボットのサイズ、可搬荷重要件、用途シナリオに適した関節ソリューションをより深く理解し、選定できるよう支援することを目的としています。
ヒューマノイドロボット向けソリューションの詳細については、honpineまでお問い合わせください。
ロボット関節モジュール使用上の注意
関節モジュールに関する販売前および販売後の詳細については、お問い合わせください。HONPINEがマンツーマンの技術サポートを提供します。
● 安全な操作:電源が入った状態でケーブルを抜き差ししないでください。コンデンサを取り外す前に、完全に放電されていることを確認してください。
● 機器の設置:設置構造が一体型関節の重量を支えるのに十分な機械的強度を備え、安全に固定されていることを確認してください。
● ねじの締結:モーターと構造部品の間のねじを締結する際は、ねじロック剤とトルクレンチを使用する必要があります。モーター取扱説明書に記載されたトルク仕様に厳密に従ってください。
● 配線規格:ピン定義に従って厳密に配線してください。識別をケーブルの色に依存せず、適切な抵抗整合を確保してください。
● 電源の使用:電源電圧が一体型関節の定格電圧と一致していることを確認してください。ユーザーが外部リチウム電池を接続する場合、定格電圧が48Vであっても、起動時に満充電の電池電圧が60Vを超える可能性があり、モーター動作に影響したり、モーターを損傷したりするおそれがあります。対策として、電圧を平滑化する電解コンデンサを設置するか、モーター電源入力に電圧調整モジュールを直列接続して供給電圧を安定させてください。
● バッテリー電源システム:バッテリー駆動システムでは、バッテリー自体が逆電流を吸収し、電圧が定格上限を超えるのを防ぐのに役立ちます。
● スイッチング電源システム:スイッチング電源システムでは、急減速時または重力負荷による駆動時に、一体型モーターが回生エネルギーを発生させ、DCバス電圧が上昇して過電圧アラームが発生する可能性があります。これを防ぐため、大容量電解コンデンサを並列に設置するか、ブレーキ抵抗器を追加して電圧スパイクを低減することを推奨します。
● 感電および挟まれ事故の防止:モーターの通電中、運転中、または構造部品に接続されている場合は、感電や可動構造による挟まれ事故を防ぐため、モーターに直接手で触れないでください。
● モーターの分解:許可なくモーターを分解することは禁止されています。分解は、協議のうえ専門的な指導のもと、特別な状況に限り許可されます。無断分解を行った場合、保証は無効となります。
● 分解後の輸送:指導のもとでモーターを分解し返送する必要がある場合は、減速機ねじ、後部カバーねじ、その他の締結部品を含め、すべての元のねじが適切に再装着・固定されていることを確認してから発送してください。振動や衝撃による輸送中の損傷を防止できます。
業界動向


業界動向