






ロボット関節モジュールの選定と使用方法
こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。この記事では、HONPINE HPJMハーモニック関節モジュールシリーズを例に、ロボット関節モジュールの選定と試運転の方法を、機械的な取り付け、電気配線、通信設定、制御設定に分けて説明します。
ロボット関節モジュールは、駆動電子回路、減速機構、エンコーダ、ブレーキをコンパクトな円筒形ユニットに一体化したものです。ただし、モジュールを受け取っただけでは、ロボットをすぐに動かせるわけではありません。選定を誤ると配線や通信アーキテクチャの再設計が必要になり、接続が不適切な場合は、試運転中に通信エラーやアラームが繰り返し発生するおそれがあります。
導入の遅れにつながりやすいのは、製品選定から正常な稼働までをつなぐ明確な手順がないことです。全体の作業の流れを把握しておけば、エンジニアは不要な変更を避け、システムをより効率的に稼働させることができます。
1. ロボット関節モジュールの選び方:HPJMシリーズを例に
HONPINE HPJMシリーズは、外径30~170 mmを取り揃え、全サイズでシングルエンコーダ構成とデュアルエンコーダ構成を選択できます。器用な動作を行うハンドの小型関節から大型ヒューマノイドの股関節まで、さまざまなサイズの関節に対応する選択肢を提供します。
早い段階で決定しておくべき項目の一つが、通信インターフェースです。シングルエンコーダのHPJMモジュールはCAN通信を使用し、デュアルエンコーダ仕様はCANとEtherCATに対応しています。ハンド用途では、選定したアクチュエータやシステムアーキテクチャに応じてRS-485が一般的に使用されます。
HONPINEでは、機械設計を完了する前に、通信バスと電源供給のアーキテクチャを決めることを重視しています。これらの決定は、コントローラ、配線レイアウト、統合方法に影響します。試作機の組み立て後まで先送りすると、不要な変更が発生する可能性があります。
2. 一体型関節モジュールはなぜ取り付けやすく、使いやすいのか
最新の軽量関節モジュールの主な利点の一つは、統合作業の多くが工場で完了しており、顧客側での導入が簡素化されることです。HPJMハーモニック関節モジュールは、サーボドライブ、エンコーダシステム、フレームレス・トルクモータ、ブレーキ、ハーモニック減速機を一つのユニットに統合しています。
この一体型設計により、取り付けと運用が簡素化され、定期的なメンテナンスの負担も軽減されます。また、大径の中空穴にケーブルや空気圧チューブを通すスペースが確保されているため、ロボット内の配線を整理しやすくなります。
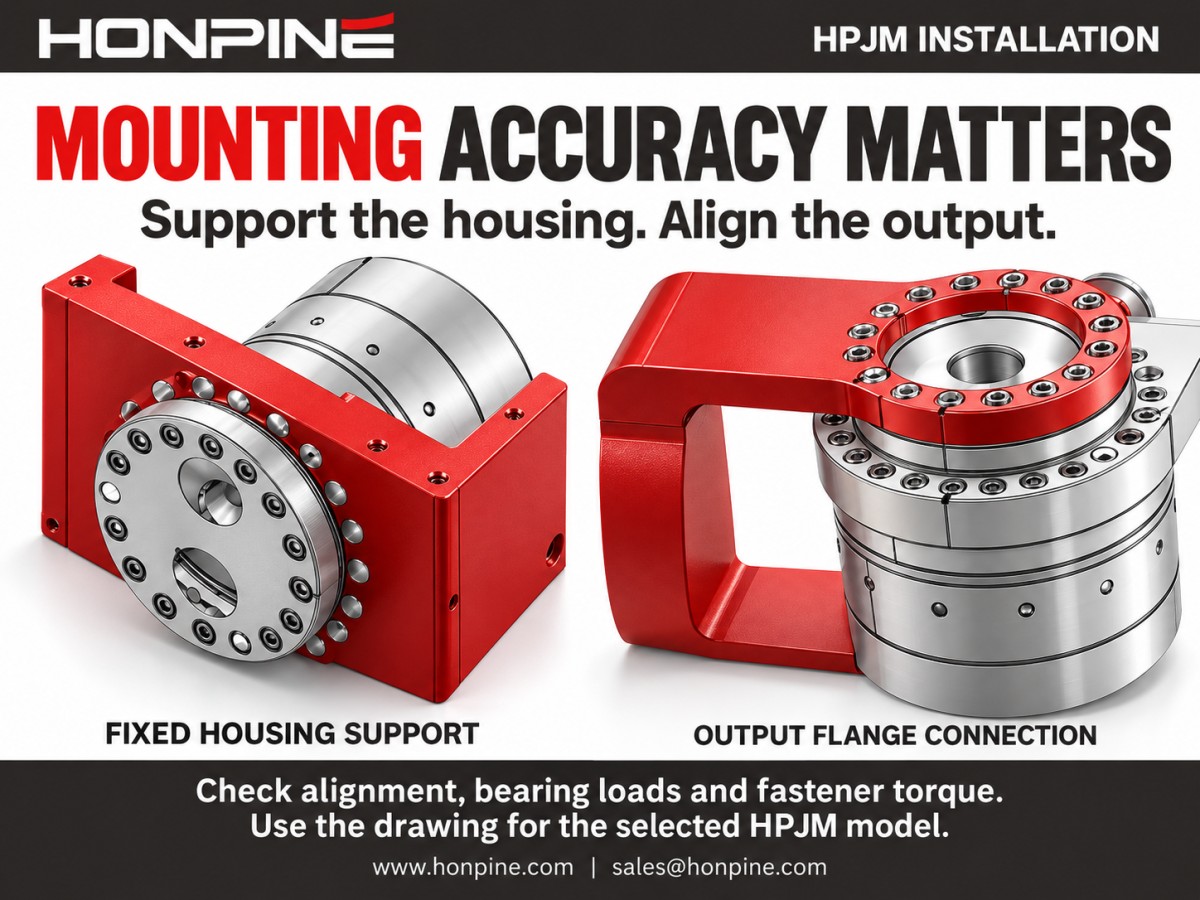
機械的な取り付けには、引き続き細心の注意が必要です。モジュールによって統合は簡素化されますが、取り付け精度は周辺構造によって確保する必要があります。取り付け面と位置合わせは、機械部品によって適切に整える必要があります。一体型設計であっても、正確かつ確実な取り付けが不要になるわけではありません。
3. 電気配線:電源と通信
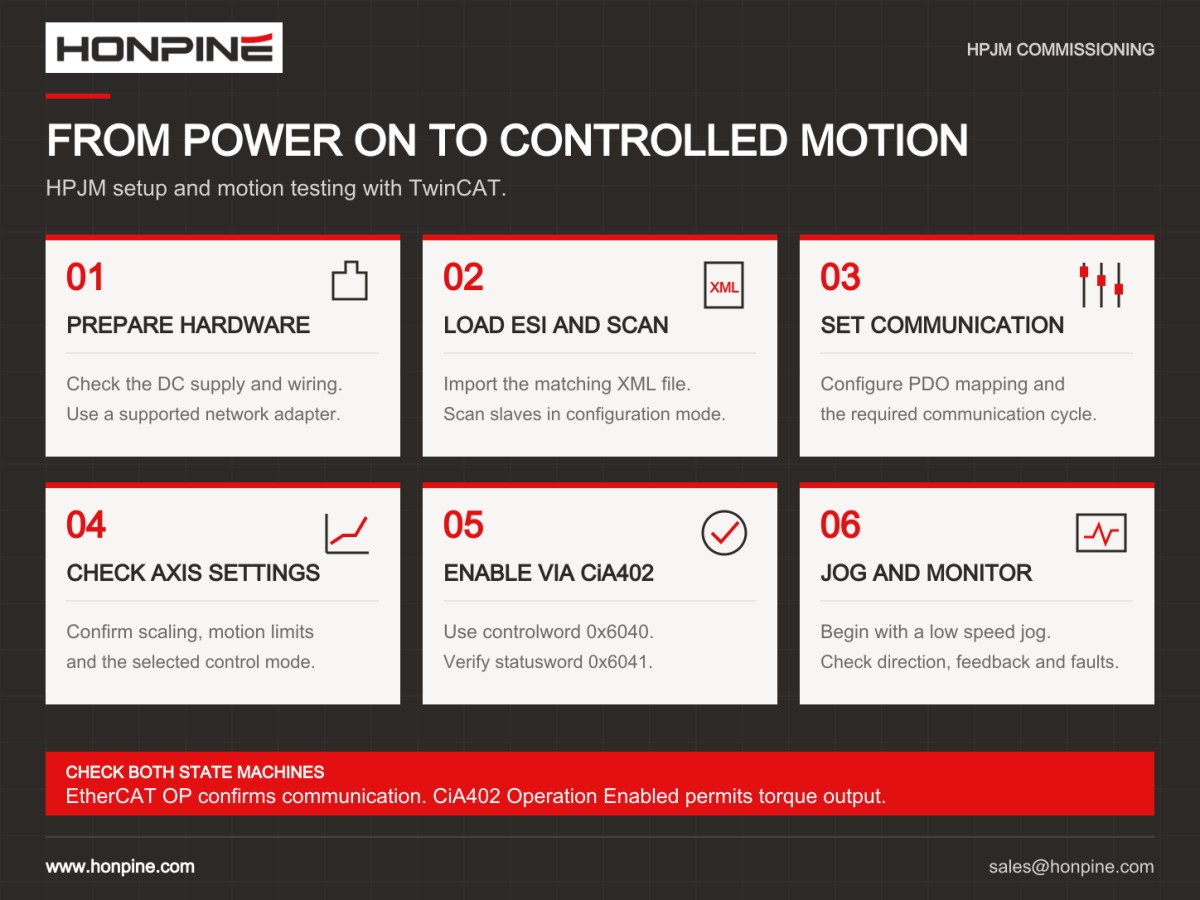
電気配線には、電源と通信の2つの主な接続があります。接続を誤るとモジュールが動作しなかったり、試運転中に異常が発生したりするため、どちらも慎重に作業してください。
HPJMモジュールは、正極端子と負極端子が指定された角形電源コネクタを使用します。電源を接続する前に、対象モデルのコネクタ図面で極性を確認してください。CANインターフェースには、CAN HighのH、CAN LowのL、グランドのGという3つの接続があります。
EtherCATインターフェースには、INポートとOUTポートが個別にあり、通信信号はTx+、Tx−、Rx+、Rx−です。T568Bのケーブル色分けでは、それぞれ白/オレンジ、オレンジ、白/緑、緑に対応します。ケーブルを作成または確認する際は、必ずモジュール指定のコネクタピン配置に従ってください。
デュアルエンコーダモジュールでは、EtherCATとCANのインターフェースを併用できます。ただし、両方のインターフェースから制御コマンドを同時に有効にすることはできません。EtherCATがCANより優先されるため、コントローラの設定では、使用するコマンドソースを考慮する必要があります。
4. 通信設定:CANとEtherCAT
通信によって、個々の関節が連携して動作するロボットシステムを構成します。CANとEtherCATにはそれぞれ異なる設定要件があり、コントローラのプラットフォーム、関節数、必要な更新レートに応じて選択します。
HPJMシリーズのCAN通信速度は1 Mbpsです。モーター7台を使用する場合、通信更新レートは約300 Hzです。各モジュールには固有のCAN IDが必要です。複数のモジュールを使用するシステムでは、IDを順番に割り当てると管理、トラブルシューティング、拡張が容易になります。
HPJMシリーズは、100 MbpsのEtherCAT通信に対応し、最大4 kHzの通信更新レートをサポートしています。EtherCATは、複数のスレーブデバイス間で短い通信周期を維持できるように設計されています。ただし、実際に達成できる更新レートは、使用するマスター、ネットワーク構成、プロセスデータ要件に応じて確認してください。
EtherCATシステムは、マスターと複数のスレーブで構成されます。マスターには、TwinCATやCODESYSなどのソフトウェアプラットフォーム、またはInovanceやHCFAなどのメーカーが提供する互換性のあるPLCを使用できます。初期テストでは、TwinCATまたはCODESYSを実行するコンピュータを使うと、通信と基本動作を簡単に確認できます。
ネットワークを接続する際は、マスターのEtherCAT接続を最初のスレーブのINポートにつなぎ、そのスレーブのOUTポートを次のスレーブのINポートにつなぎます。残りのモジュールも同じ順序で接続してください。INからOUTへの正しい順序を維持すると、想定したネットワークトポロジーとスレーブ識別を保ちやすくなります。
5. 制御と試運転:関節を動かす
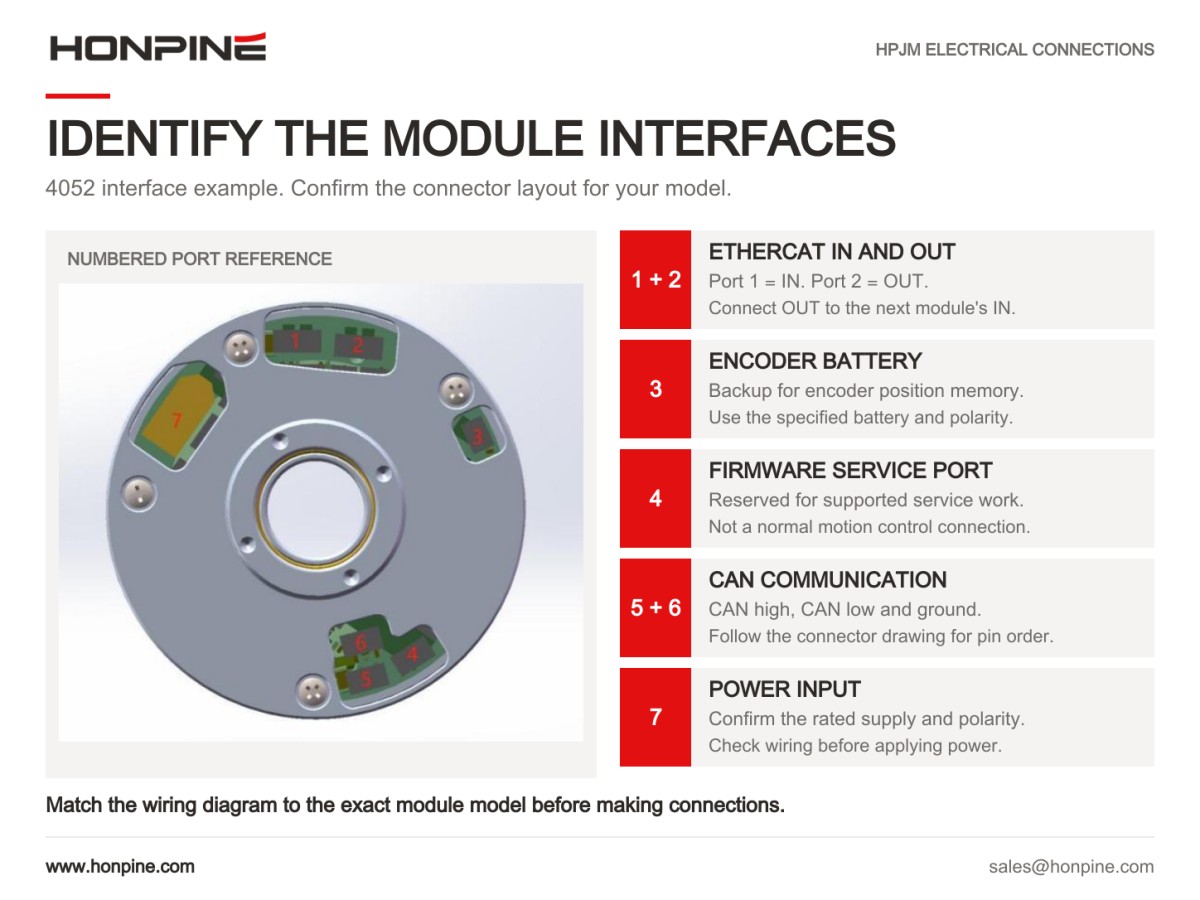
配線と通信設定が完了したら、次は関節がコントローラに正しく応答するようにします。動作モードには、位置制御、速度制御、電流またはトルク制御、力・位置ハイブリッド制御があります。これらのモードは、位置決めや軌道追従から、人、工具、周囲環境との柔軟な相互作用まで、幅広い用途に対応します。
HPJM関節モーターは、IEC 61800-7の枠組みとCiA 402ドライブ状態機械に準拠しています。実際の試運転は、初期化、無効状態、準備完了、有効化、運転の順に進みます。電源投入直後に動作コマンドを送るのではなく、コントローラから各状態遷移に適したコマンドを送信する必要があります。正確な遷移手順とcontrolwordの設定は、選定したモジュールのドキュメントに従ってください。
HPJMモジュールには、トラブルシューティングに役立つアラームコードと緑色・青色のステータスインジケータも備わっています。代表的な問題には、CANインターフェースを開けない、通信デバイスが別のアプリケーションによってすでに使用されている、ドライブチップの異常、過電圧、低電圧、エンコーダの異常などがあります。それぞれのトラブルシューティング手順では、これらの状態を確認して解決する方法を説明しています。
試運転中は、動作コマンドを送信する前に、statuswordと有効な故障情報を読み取ってください。実際の問題を特定しやすくなり、不要な試行錯誤を減らすことができます。
6. HONPINEが選定ミスの防止をサポートする方法
HONPINEは、さまざまな用途の要件に対応する複数のロボット関節モジュールシリーズを提供しています。当社のハーモニック関節モジュールには、HPJM、TCHL、HAGシリーズがあり、遊星関節モジュールには、JRMとHPAシリーズがあります。選定の初期段階で、お客様の予算と運転条件を確認し、適切な構成をご提案します。
ロボット関節モジュールを適切に導入するには、仕様の選定、正確かつ確実な取り付け、電気配線、通信ネットワークの設定、ドライブ状態機械に従った試運転という、互いに関連する5つのステップが必要です。各ステップが安定した動作につながり、初期段階の判断はその後の作業にも影響します。
HONPINEは、選定、試作、小ロット生産から量産納入まで、専任担当者による一対一の技術サポートを提供します。関節の負荷要件、コントローラのプラットフォーム、生産スケジュールをお知らせください。お客様の用途に適したロボット関節モジュールの選定をサポートします。
著者について
HONPINEのテクニカルディレクターを務めるTheodore Liは、複製製品のR&D戦略を統括し、チーム編成を指導し、販売前および販売後の業務の両方を管理しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 ロボット関節モジュールの選定と使用方法ロボット関節モジュールの選定から、制御された動作の実現まで、どのように進めればよいのでしょうか。HONPINEのHPJMハーモニック関節モジュールを例に、テクニカルディレクターのTheodore Liが、機械的な取り付け、電気配線、CANおよびEtherCATの設定、制御の立ち上げにおける重要な手順を解説します。統合前に確認すべき点と、各関節がコントローラーに正しく応答できるようにセットアップを進める方法をご紹介します。
 6軸ロボットの各軸に適したハーモニック減速機とRV減速機の選び方?6軸ロボットの関節にハーモニック減速機とRV減速機のどちらが必要かは、何によって決まるのでしょうか。トルク、慣性、衝撃荷重、軸受荷重、設置スペースによって異なります。このガイドでは、剛性、バックラッシ、寿命を実用的な観点から確認しながら、ベース、肩、肘、手首に適したハーモニック減速機とRV減速機の評価方法を説明します。各軸の要件に基づいて、適切な減速機構成を選定してください。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 ロボット関節モジュールの選定と使用方法ロボット関節モジュールの選定から、制御された動作の実現まで、どのように進めればよいのでしょうか。HONPINEのHPJMハーモニック関節モジュールを例に、テクニカルディレクターのTheodore Liが、機械的な取り付け、電気配線、CANおよびEtherCATの設定、制御の立ち上げにおける重要な手順を解説します。統合前に確認すべき点と、各関節がコントローラーに正しく応答できるようにセットアップを進める方法をご紹介します。
 6軸ロボットの各軸に適したハーモニック減速機とRV減速機の選び方?6軸ロボットの関節にハーモニック減速機とRV減速機のどちらが必要かは、何によって決まるのでしょうか。トルク、慣性、衝撃荷重、軸受荷重、設置スペースによって異なります。このガイドでは、剛性、バックラッシ、寿命を実用的な観点から確認しながら、ベース、肩、肘、手首に適したハーモニック減速機とRV減速機の評価方法を説明します。各軸の要件に基づいて、適切な減速機構成を選定してください。
 RV減速機メーカー上位7社:ナブテスコはなぜ今も市場を支配しているのか?RV減速機メーカーの違いはどこにあるのでしょうか。また、なぜナブテスコはこの市場のベンチマークであり続けているのでしょうか。RV減速機の製造には、部品の精密加工、丁寧な組み立て、豊富なエンジニアリングのノウハウが求められます。本記事では、RV減速機および関連する伝動技術を手がけるメーカー7社を紹介し、ナブテスコの地位を支える強みを検証するとともに、HONPINEの開発能力について解説します。これにより、サプライヤーの全体像を把握できます。
 反転機構におけるハーモニックロータリーアクチュエータのトルク計算方法10 kgの負荷を180度反転させるには、ハーモニックロータリーアクチュエータにどれくらいのトルクが必要でしょうか。必要トルクは負荷の重量だけでは決まりません。重心オフセット、負荷慣性、加速度、動作頻度もアクチュエータの選定に影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、水平軸での反転を例に計算手順を説明し、ピークトルク、連続運転、出力回転速度、軸受荷重について確認すべき点を解説します。
 なぜハーモニック減速機はCNC工作機械のロータリーテーブルに適しているのか?CNCロータリーテーブルにハーモニック減速機を選ぶ理由とは?正確な割り出しはモーターだけで決まるものではありません。バックラッシ、ねじり剛性、トルク容量も、加工中にロータリーテーブルがどれだけ確実に位置を保持できるかに影響します。本ガイドでは、4軸・5軸ロータリーテーブルに求められる主要な伝達要件を解説し、一般的な工作機械への用途を紹介するとともに、さまざまな取り付け条件や負荷要件に対応するHONPINEのハーモニック減速機構成をご紹介します。
 単一エンコーダとデュアルエンコーダのロボット関節モジュールの違いとは?ロボットに必要なのはデュアルエンコーダ関節モジュールでしょうか。それとも単一エンコーダで十分でしょうか。答えは、位置決め要件、伝達特性、力制御の方針、予算によって異なります。このガイドでは、モーター側と出力側のフィードバックを比較し、デュアルエンコーダによって制御性が向上する場面と、そのコストや制約について説明します。単一エンコーダで要件を満たせる場合と、出力フィードバックの追加を検討する価値がある場合を確認しましょう。
 RV減速機とハーモニック減速機の比較:ロボット関節に適したギアボックスの選び方?RV減速機とハーモニック減速機のどちらが、ロボット関節に適しているのでしょうか。答えは、トルク、剛性、精度、設置スペース、運転条件によって異なります。本ガイドでは、両者の動作原理と5つの主要な性能要因を比較し、関節にかかる負荷、減速機の寿命、温度、潤滑の評価方法を解説します。ロボットのベース、ショルダー、エルボー、リストのいずれを設計する場合も、これらのポイントを参考に、各関節の要件に合った減速機を選定してください。
 信頼できるロボット関節アクチュエータサプライヤーを見つける方法適切なロボット関節アクチュエータサプライヤーを選ぶことは、信頼性の高い性能、円滑な統合、そして長期的なプロジェクトの成功に不可欠です。製品仕様に加え、サプライヤーの技術的専門性、生産能力、アフターサービス体制を理解する必要があります。本ガイドでは、HONPINEの創業者であるAllen Liが、ロボティクスおよび産業オートメーション向けのハーモニック式・遊星式関節アクチュエータを調達する際に、これら3つの要素を評価する方法を解説します。