






サーボモーターと減速機はなぜ理想的な組み合わせなのか?
サーボモーターの利点とは?
サーボモーターには、高速応答、高い位置決め精度、優れた制御性という3つの主な利点があります。一方、従来のサーボモーターは通常、比較的高速で定格出力を発揮するため、モーター軸から直接得られるトルクには限りがあります。
多くのACサーボモーターの定格速度は約1,500~3,000 rpmで、高速モデルの中には5,000 rpmを超えるものもあります。同じ機械出力の場合、回転速度が上がるほどトルクは低下します。たとえば、3,000 rpmで動作する1 kWのサーボモーターが発生する定格トルクは約3.2 N·mです。
このトルクでは、数十kgのロボットアームを直接駆動するには不十分な場合があります。ロボットのサイズや用途によっては、手首関節に数十、あるいは数百N·mのピークトルクが必要となり、ベース関節では数百N·mを必要とする場合があります。
低速で高トルクを発揮するサーボモーターを設計することはできるのでしょうか。可能です。ダイレクトドライブトルクモーターは、その目的で設計されています。ただし、必要なトルクを実現するには、モーターのサイズ、重量、コスト、熱管理におけるトレードオフが伴うことがあります。そのため、スペースや重量の制約が厳しいロボット関節では、ダイレクトドライブの採用が難しくなる場合があります。
中心となる課題は、モーターの動作特性を負荷に適合させることです。サーボモーターは比較的高速で回転する一方、ロボット関節には低速・高トルクが求められることがよくあります。この差を埋めるのに役立つのが減速機です。
減速機はサーボモーターの性能をどのように高めるのか?
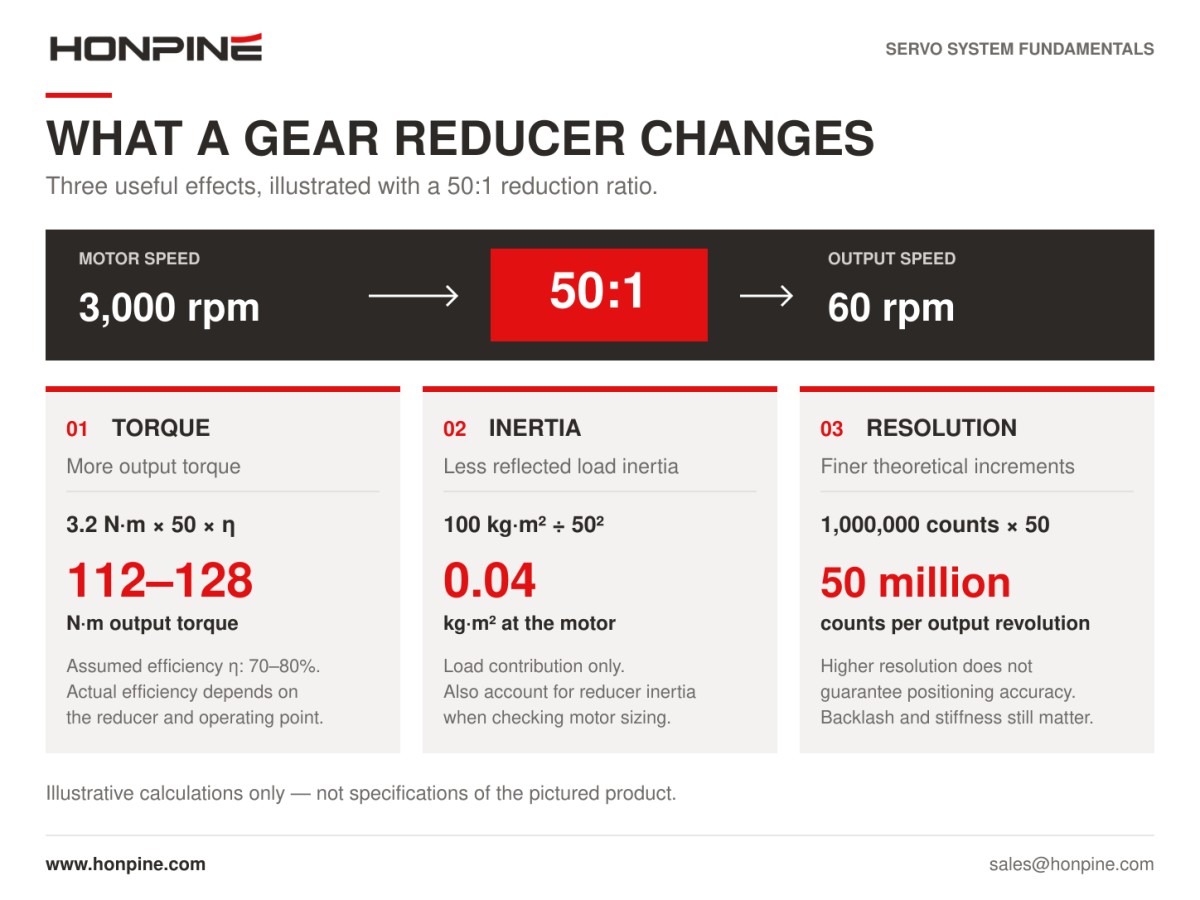
減速機の役割は、回転速度を下げることだけではありません。出力トルクを増大させ、モーターに換算される負荷慣性を低減し、理論上の出力位置分解能を高めます。
1. 速度を下げ、出力トルクを高める
損失を無視すると、減速機を介しても機械出力はおおむね一定に保たれます。速度を下げると、減速比に比例して利用可能な出力トルクが増加します。実際には、伝達効率も考慮する必要があります。
出力トルク = モータートルク × 減速比 × 伝達効率
減速比50:1のハーモニック減速機を例に考えてみましょう。入力トルクを3.2 N·m、伝達効率を70~80%と仮定した場合、計算上の出力トルクは3.2 × 50 × 0.70~0.80 = 112~128 N·mです。
この例は、コンパクトなサーボモーターでも、減速機を介することで大幅に大きなトルクを出力できることを示しています。ただし、実際の出力は減速機の定格トルク、加速トルク、ピークトルクの各上限内に収める必要があり、使用条件に応じた効率の確認も必要です。
2. モーターに換算される負荷慣性を低減する
減速機のもう一つの重要な機能は、モーター軸に換算される負荷慣性を低減することです。モーターに換算される負荷慣性は、減速比の2乗で除して求められます。
換算負荷慣性 = 負荷慣性 ÷ 減速比²
たとえば、負荷慣性が100 kg·m²の回転テーブルを考えます。減速比50:1の減速機を使用すると、モーターに換算される負荷慣性は100 ÷ 50² = 0.04 kg·m²となり、2,500分の1に低減します。
これは慣性の換算を示す計算例であり、モーター選定を完了するための計算ではありません。減速機の慣性、必要な加速度、摩擦、動作速度も考慮する必要があります。それでも、換算負荷慣性を低減すれば、サーボシステムで制御しやすい負荷にできる場合があります。
3. 理論上の出力位置分解能を高める
モーターのエンコーダーの分解能は一定です。1回転あたり100万カウントのエンコーダーを使用する場合、ダイレクトドライブでは出力1回転あたり100万カウントとなります。
減速比50:1の減速機を使用すると、出力が1回転する間にモーターは50回転します。そのため、システムの出力1回転あたりのエンコーダーカウント数は換算上5,000万となり、理論上の出力位置分解能は50倍に高まります。
ただし、分解能と位置決め精度は同じではありません。実際の出力位置には、バックラッシ、伝達誤差、弾性変形、エンコーダーの精度、制御性能などが影響します。
トルクの増大、慣性の低減、理論上の位置分解能の向上という効果により、ロボットやオートメーションではサーボモーターと減速機が広く組み合わせて使用されています。
サーボモーターと減速機を効果的に組み合わせる条件とは?
適切な組み合わせには、高速モーターと低速出力を組み合わせるだけでは不十分です。慣性マッチング、バックラッシ、ねじり剛性も、システム全体の性能に影響します。
慣性マッチング:モーターは負荷を制御できるか?
サーボ性能は、モーター軸に換算される慣性とモーターのローター慣性との関係に左右されます。慣性比が高いと、特に伝達部の剛性が十分でない場合、急加速、急減速、整定が難しくなることがあります。
慣性比は約10:1以下を初期選定の目安とすることが多く、より高い応答性が求められる場合には、約5:1以下を目標とすることもあります。ただし、これらは初期検討の目安であり、普遍的な上限ではありません。許容される慣性比は、サーボドライブ、モーター、機械構造、モーションプロファイル、チューニングによって異なります。
慣性比が低いこと自体が不安定の原因になるわけではなく、最適な性能が保証されるわけでもありません。システム全体を評価する必要があります。
減速比は調整要素として機能します。減速比を高めると換算負荷慣性は大きく低下し、下げるとモーターが受ける慣性は増加します。そのため、減速比の選定では慣性マッチングが重要な検討事項となります。
バックラッシ:回転方向が反転すると何が起こるか?
バックラッシとは、伝達方向が反転したときに動きのロスを生じさせる機械的な隙間です。バックラッシが大きすぎると、出力が動き始めるまでモーターがわずかに回転することがあります。
この遅れは、位置決め誤差、反転時の衝撃、不安定な動きにつながる可能性があります。そのため、高精度用途では、バックラッシまたはロストモーションが非常に小さい減速機が求められることがよくあります。
モデルや測定方法によって異なりますが、高精度のハーモニック減速機やRV減速機では、1分角以下の仕様を実現できるものがあります。標準的な精密遊星減速機のバックラッシ仕様は一般に約3~10分角ですが、より高精度なモデルでは1分角の範囲に達するものもあります。
1分角は1度の1/60です。選定するメーカーの仕様、試験条件、用語を必ず確認してください。バックラッシ、ロストモーション、ヒステリシスは関連する特性ですが、互換性のある測定値として扱うべきではありません。
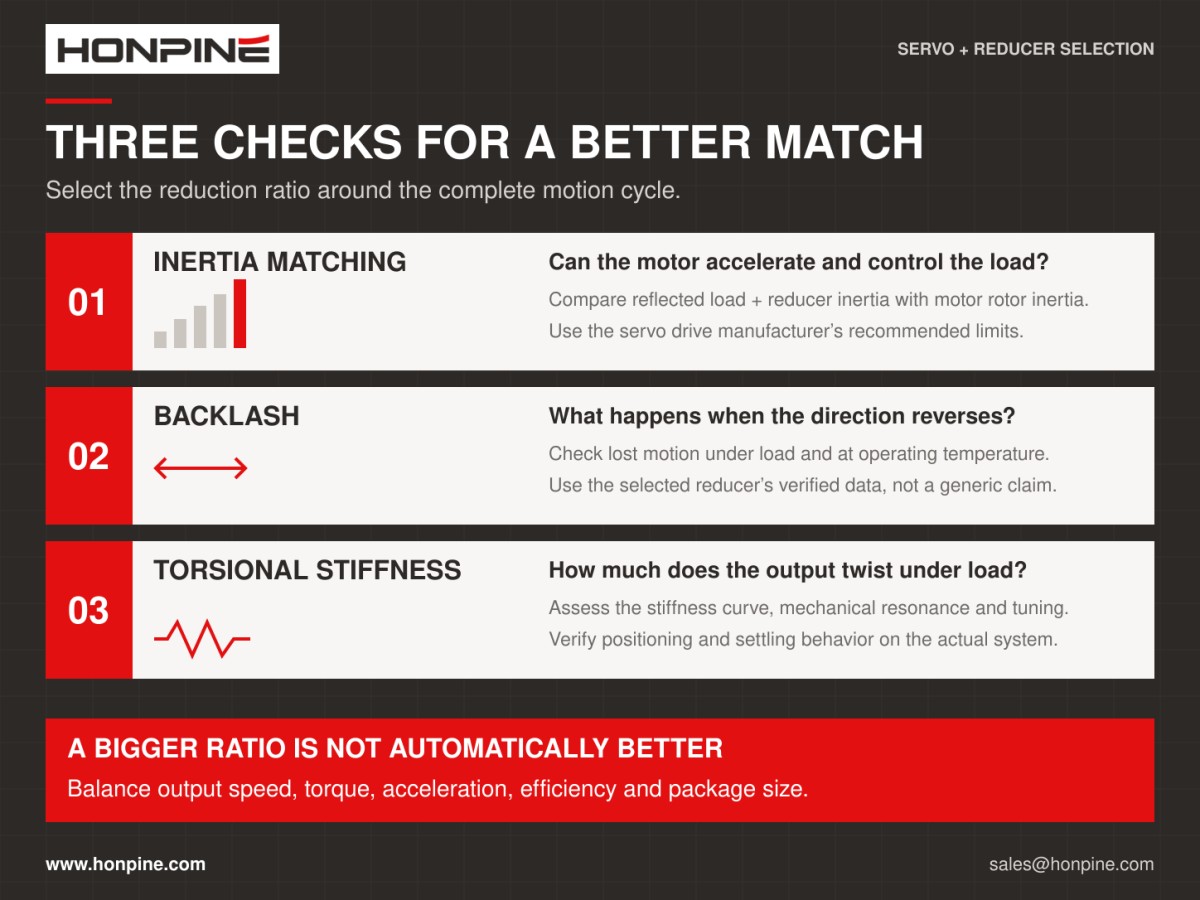
ねじり剛性:伝達部はどの程度ねじれるか?
ねじり剛性とは、トルクを受けたときの角度変形に対する伝達部の抵抗を表します。剛性が不十分な場合、負荷が変化したときに出力が弾性的にねじれることがあります。
位置フィードバックがモーター側からのみ取得される場合、出力がたわんでいても、コントローラー上では指令位置に到達したように表示されることがあります。また、機械的なコンプライアンスによって共振が生じ、制御ゲインが制限されたり、チューニングが難しくなったりすることもあります。
低バックラッシと高ねじり剛性を同時に実現するには、設計の複雑化、製造要件の高度化、コスト増加を伴うことがあります。適切な減速機は、これらの特性と負荷容量、耐用年数、用途に求められる性能とのバランスを取る必要があります。
減速比は高いほどよいのか?
減速比を高めると出力トルクが増加するため、常に高い減速比が望ましいと考えたくなるかもしれません。しかし実際には、トルク、速度、加速度、慣性、設置上の制約のバランスを取る必要があります。
モーターの加速度が一定の場合、減速比が高いほど出力加速度は低くなります。そのため、急速な起動・停止や頻繁な往復運動を伴う用途では、モーターのトルク・速度特性と加速プロファイル全体を慎重に評価する必要があります。
減速比を高めると、モーター慣性と換算負荷慣性の関係も変わります。モーターが受ける負荷慣性は低下しますが、それだけで動的性能が向上するとは限りません。減速機の慣性、機械剛性、摩擦、コントローラーのチューニングも引き続き重要です。
出力速度も制約要因です。減速比が過剰だと、機構が必要な動作速度に達しなくなり、サイクルタイムが長くなって生産性が低下する可能性があります。
減速機の設計によっては、高い減速比を実現するために、伝達段数の追加、サイズの変更、コストの増加が必要になることもあります。こうしたトレードオフはハーモニック減速機、RV減速機、遊星減速機によって異なるため、選定する製品ごとに確認してください。
選定の原則は明確です。必要な出力速度、トルク、位置決め性能を満たしながら、モーター慣性と換算負荷慣性を制御システムに適合させます。最終的な減速比は、計算と用途での試験に基づいて決定してください。
ハーモニック減速機、RV減速機、遊星減速機をどのように選ぶか?
ハーモニック減速機は、高い減速比と精密な位置決めが求められる、コンパクトで軽量な関節に選定されることがよくあります。RV減速機は、剛性と負荷容量が重視される高負荷関節、ロボットの肩関節やベースでよく検討されます。精密遊星減速機は、多くの一般的なオートメーション用途において、性能、効率、コストの実用的なバランスを提供します。
これらは有用な選定の出発点ですが、最終的な選択は各軸の負荷要件に基づいて行う必要があります。3種類の減速機の詳しい比較については、別の記事で取り上げます。
まとめ
サーボシステムは応答性と精度に優れたモーション制御を実現し、減速機はモーターの速度とトルクを負荷に適合させます。それぞれの役割を補完することで、多くのロボット関節やオートメーション機構に効果的な組み合わせとなります。
最良の成果を得るには、サーボモーターと減速機を駆動システム全体として選定することが重要です。トルク、速度、慣性、バックラッシ、剛性を適切に整合させることで、限られたスペース、重量、予算の範囲内で、エンジニアは必要な動作性能を実現できます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 サーボモーターと減速機はなぜ理想的な組み合わせなのか?サーボモーターは高速かつ高精度なモーション制御を実現し、減速機は負荷に合わせて速度とトルクを調整します。このガイドでは、トルクの増幅、モーター側から見た慣性の低減、理論上の位置分解能の向上を通じて、サーボモーターと減速機がどのように連携するかを解説します。慣性マッチング、バックラッシ、ねじり剛性、減速比が、ロボット工学や産業オートメーションの性能にどのように影響するかをご紹介します。
 ロボット関節モジュールの選定と使用方法ロボット関節モジュールの選定から、制御された動作の実現まで、どのように進めればよいのでしょうか。HONPINEのHPJMハーモニック関節モジュールを例に、テクニカルディレクターのTheodore Liが、機械的な取り付け、電気配線、CANおよびEtherCATの設定、制御の立ち上げにおける重要な手順を解説します。統合前に確認すべき点と、各関節がコントローラーに正しく応答できるようにセットアップを進める方法をご紹介します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 サーボモーターと減速機はなぜ理想的な組み合わせなのか?サーボモーターは高速かつ高精度なモーション制御を実現し、減速機は負荷に合わせて速度とトルクを調整します。このガイドでは、トルクの増幅、モーター側から見た慣性の低減、理論上の位置分解能の向上を通じて、サーボモーターと減速機がどのように連携するかを解説します。慣性マッチング、バックラッシ、ねじり剛性、減速比が、ロボット工学や産業オートメーションの性能にどのように影響するかをご紹介します。
 ロボット関節モジュールの選定と使用方法ロボット関節モジュールの選定から、制御された動作の実現まで、どのように進めればよいのでしょうか。HONPINEのHPJMハーモニック関節モジュールを例に、テクニカルディレクターのTheodore Liが、機械的な取り付け、電気配線、CANおよびEtherCATの設定、制御の立ち上げにおける重要な手順を解説します。統合前に確認すべき点と、各関節がコントローラーに正しく応答できるようにセットアップを進める方法をご紹介します。
 6軸ロボットの各軸に適したハーモニック減速機とRV減速機の選び方?6軸ロボットの関節にハーモニック減速機とRV減速機のどちらが必要かは、何によって決まるのでしょうか。トルク、慣性、衝撃荷重、軸受荷重、設置スペースによって異なります。このガイドでは、剛性、バックラッシ、寿命を実用的な観点から確認しながら、ベース、肩、肘、手首に適したハーモニック減速機とRV減速機の評価方法を説明します。各軸の要件に基づいて、適切な減速機構成を選定してください。
 RV減速機メーカー上位7社:ナブテスコはなぜ今も市場を支配しているのか?RV減速機メーカーの違いはどこにあるのでしょうか。また、なぜナブテスコはこの市場のベンチマークであり続けているのでしょうか。RV減速機の製造には、部品の精密加工、丁寧な組み立て、豊富なエンジニアリングのノウハウが求められます。本記事では、RV減速機および関連する伝動技術を手がけるメーカー7社を紹介し、ナブテスコの地位を支える強みを検証するとともに、HONPINEの開発能力について解説します。これにより、サプライヤーの全体像を把握できます。
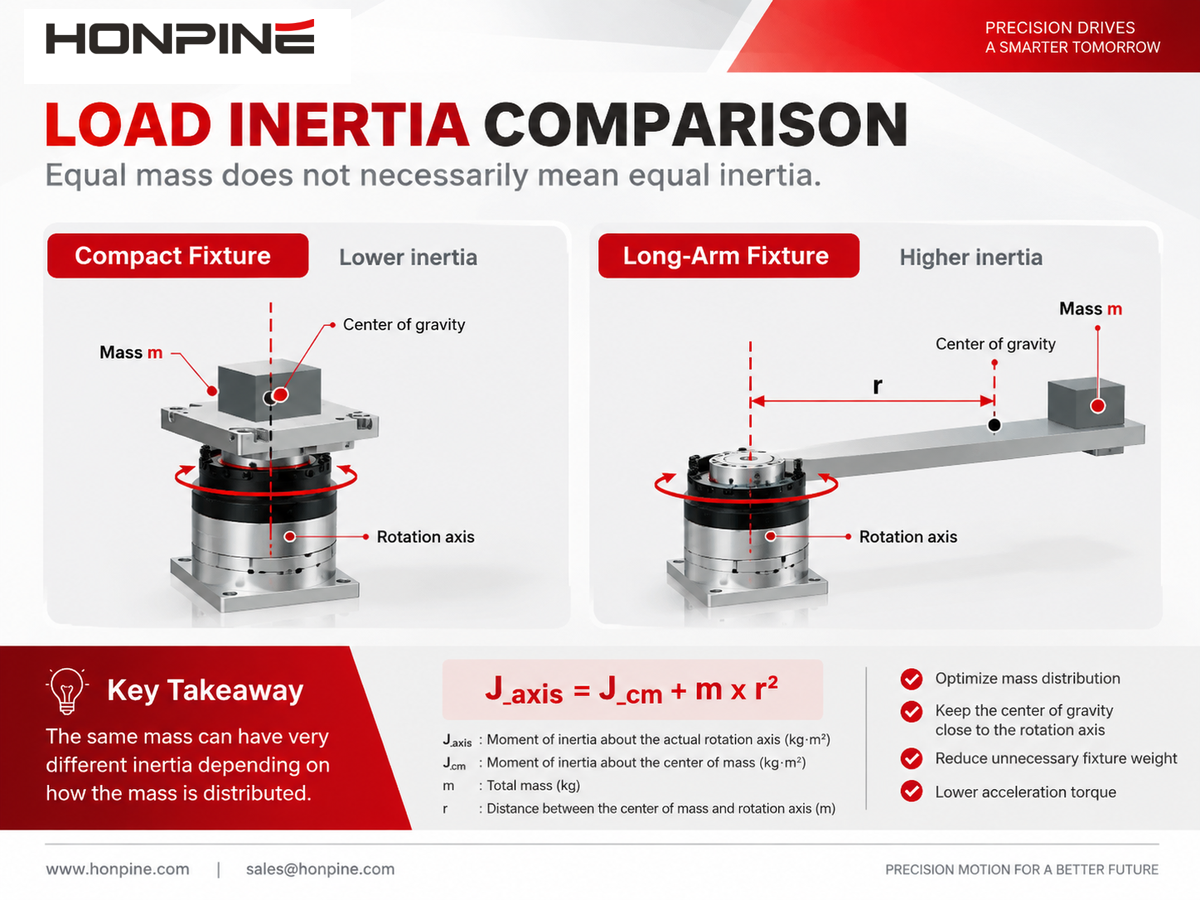
 反転機構におけるハーモニックロータリーアクチュエータのトルク計算方法10 kgの負荷を180度反転させるには、ハーモニックロータリーアクチュエータにどれくらいのトルクが必要でしょうか。必要トルクは負荷の重量だけでは決まりません。重心オフセット、負荷慣性、加速度、動作頻度もアクチュエータの選定に影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、水平軸での反転を例に計算手順を説明し、ピークトルク、連続運転、出力回転速度、軸受荷重について確認すべき点を解説します。
 なぜハーモニック減速機はCNC工作機械のロータリーテーブルに適しているのか?CNCロータリーテーブルにハーモニック減速機を選ぶ理由とは?正確な割り出しはモーターだけで決まるものではありません。バックラッシ、ねじり剛性、トルク容量も、加工中にロータリーテーブルがどれだけ確実に位置を保持できるかに影響します。本ガイドでは、4軸・5軸ロータリーテーブルに求められる主要な伝達要件を解説し、一般的な工作機械への用途を紹介するとともに、さまざまな取り付け条件や負荷要件に対応するHONPINEのハーモニック減速機構成をご紹介します。
 単一エンコーダとデュアルエンコーダのロボット関節モジュールの違いとは?ロボットに必要なのはデュアルエンコーダ関節モジュールでしょうか。それとも単一エンコーダで十分でしょうか。答えは、位置決め要件、伝達特性、力制御の方針、予算によって異なります。このガイドでは、モーター側と出力側のフィードバックを比較し、デュアルエンコーダによって制御性が向上する場面と、そのコストや制約について説明します。単一エンコーダで要件を満たせる場合と、出力フィードバックの追加を検討する価値がある場合を確認しましょう。
 RV減速機とハーモニック減速機の比較:ロボット関節に適したギアボックスの選び方?RV減速機とハーモニック減速機のどちらが、ロボット関節に適しているのでしょうか。答えは、トルク、剛性、精度、設置スペース、運転条件によって異なります。本ガイドでは、両者の動作原理と5つの主要な性能要因を比較し、関節にかかる負荷、減速機の寿命、温度、潤滑の評価方法を解説します。ロボットのベース、ショルダー、エルボー、リストのいずれを設計する場合も、これらのポイントを参考に、各関節の要件に合った減速機を選定してください。