






反転機構におけるハーモニックロータリーアクチュエータのトルク計算方法
皆さん、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。
3C自動化設備用のハーモニックロータリーアクチュエータを選定する際、お客様からよく次のような質問をいただきます。
「反転機構で10 kgの荷重を180度回転させたいのですが、ハーモニックロータリーアクチュエータにはどのくらいのトルクが必要ですか?」
これは、精密自動化設備の設計でよく直面する課題です。
スマートフォンフレーム反転機、PCB反転システム、電子部品組立設備、自動画像検査機では、限られた設置スペースの中で、反転機構に正確で安定した回転動作が求められます。
しかし、荷重と反転角度だけでは、必要なアクチュエータトルクを判断できません。
エンジニアは、重心と回転軸との距離、負荷慣性、反転速度、加減速時間、運転頻度も考慮する必要があります。
この記事では、3C自動化反転機構の実例を用いて、ハーモニックロータリーアクチュエータに必要な出力トルクの計算方法を説明します。
3C自動化の反転機構でトルク計算が重要なのはなぜですか?
電子機器の製造では、多くの自動機械が工程間でワークの向きを変えるために反転機構を使用しています。
代表的な用途には、スマートフォンフレームの反転、PCBの搬送、カメラモジュールの組立、多角度の外観検査などがあります。
これらの用途では、求められる動作がそれぞれ異なります。
たとえば、スマートフォンフレーム反転機では短いサイクルタイムで180°回転を完了する必要がある一方、精密画像検査機では位置決め後の安定性や再現性がより重視される場合があります。
アクチュエータのトルクが不足すると、必要な加速を実現できなかったり、過負荷アラームが発生したり、反転動作を完了できなくなったりするおそれがあります。
逆に、過大なアクチュエータを選定すると、位置決め性能が必ずしも向上しないまま、設備コスト、重量、設置スペースが増加する可能性があります。
そのため、自動反転機構用のハーモニックロータリーアクチュエータを選定する際、正確なトルク計算は欠かせないステップです。
反転機構のトルク計算にはどのようなパラメータが必要ですか?
必要トルクを計算する前に、回転質量、重心位置、負荷慣性、回転角度、動作時間、運転条件を確認してください。
特に見落とされやすい重要な要素が2つあります。
ワークの重量は回転する負荷の総重量ではありません
たとえば、スマートフォンフレームの重量がわずか0.5 kgでも、それを保持する治具の重量が4 kgの場合があります。
トルク計算では、スマートフォンフレームだけでなく、回転するアセンブリ全体を考慮する必要があります。
該当する場合は、取付プレートやアダプターなど、追加の回転部品も考慮してください。
重心位置は非常に重要です
質量が同じ2つの負荷でも、必要な重力トルクは大きく異なる場合があります。
重心が回転軸上にある場合、その軸まわりに生じる静的な重力トルクはゼロです。
一方、重心が回転軸から100 mmずれていると、回転中に重力によって大きなトルクが発生することがあります。
したがって、必要なアクチュエータトルクを計算する前に、機械構成と重心位置を把握する必要があります。
反転機構のトルクを構成する主な要素は何ですか?
水平軸まわりに回転する反転機構では、アクチュエータの必要出力トルクは一般に、次の3つの要素で構成されます。
重力トルク
加速トルク
摩擦およびその他の抵抗トルク
正の回転方向を一貫して定めた場合、基本的な運動方程式は次のとおりです。
T_out(t) = J_total × α(t) + T_g(t) + T_f(t) + T_ext(t)
各記号の意味:
T_out:瞬時に必要となる出力トルク(N·m)
J_total:出力軸に換算した全慣性モーメント(kg·m²)
α:角加速度(rad/s²)
T_g:重力に対抗するために必要なトルク(N·m)
T_f:摩擦抵抗トルク(N·m)
T_ext:外部プロセス力によって生じる追加トルク(N·m)
これらのトルクには、それぞれ方向があります。
運転中、動作のある区間では重力が回転に抵抗し、別の区間では回転を助けることがあります。
したがって、すべてのトルク要素が同じ方向に作用すると仮定するのは、必ずしも正しくありません。
初期選定では、安全側の概算として次の式を使用できます。
T_estimate = |T_g|max + |T_a|max + |T_f|max + |T_ext|max
この式は、アクチュエータの候補機種を初期段階で絞り込むのに役立ちます。
ただし、最終選定では、実際のモーションプロファイルと運転サイクル全体における瞬時トルクの要件に基づいて検討してください。
ステップ1:反転機構の重力トルクを計算する方法
重力トルクは、水平軸反転機構の設計における最も重要な要素の1つです。
負荷の重心が回転軸と一致しない場合、重力によってその軸まわりにモーメントが発生します。
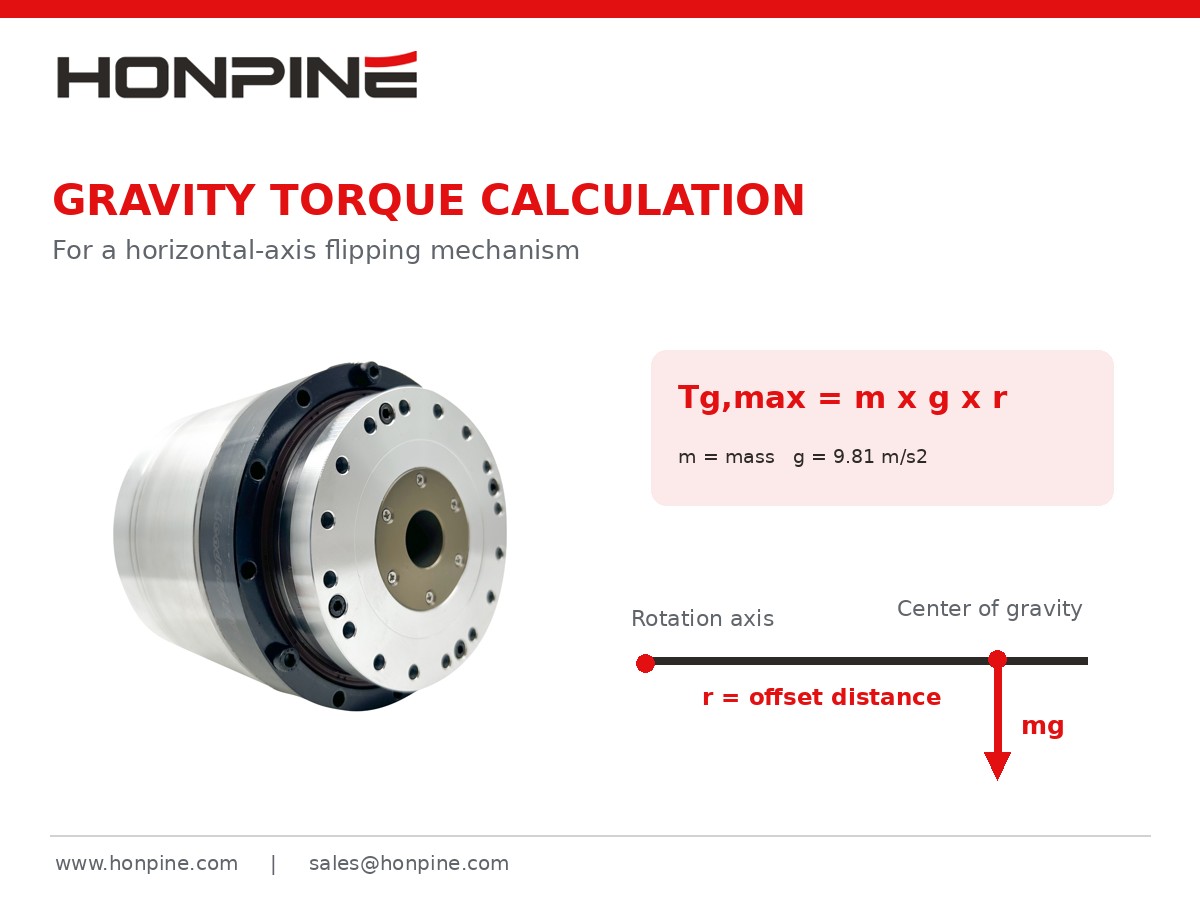
最大重力トルクは、次の式で計算できます。
T_g,max = m × g × r
各記号の意味:
m:回転アセンブリ全体の質量(kg)
g:重力加速度。約9.81 m/s²
r:重心と回転軸との距離(m)
距離rは重心のオフセットを指し、アクチュエータ出力軸の半径ではありません。
例:重心が100 mmずれた10 kgの負荷
スマートフォンフレーム反転機のワークと治具を合わせた質量が10 kgであるとします。
重心は水平回転軸から100 mm離れた位置にあります。
条件:
総質量 = 10 kg
重心のオフセット = 0.1 m
重力加速度 = 9.81 m/s²
これらの値を式に代入します。
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
したがって、重心と回転軸を結ぶ線が水平のとき、最大重力トルクは約9.81 N·mです。
一方、重心が回転軸の真上または真下にある場合、静的な重力トルクはゼロになります。
このことから、重力トルクは反転動作中に一定ではなく、回転位置によって変化することがわかります。
垂直軸の回転機構では、重力による追加の負荷影響がない限り、重力が回転軸まわりに直接的な静的トルクを発生させることは通常ありません。
ステップ2:負荷の慣性モーメントを計算する方法
アクチュエータの選定では、重力トルクだけでは不十分です。
自動化設備では、反転機構が短時間で加速、回転、減速することがよくあります。
そのため、慣性モーメントも考慮する必要があります。
慣性モーメントは、物体が角速度の変化に抵抗する度合いを表します。
集中質量とみなせる負荷の場合:
J = m × r²
ただし、この式は点質量近似、または重心のオフセットによる慣性の増加分を計算する場合にのみ適しています。
寸法がある実際のワークでは、物体自体の慣性モーメントも含める必要があります。
平行軸の定理によると:
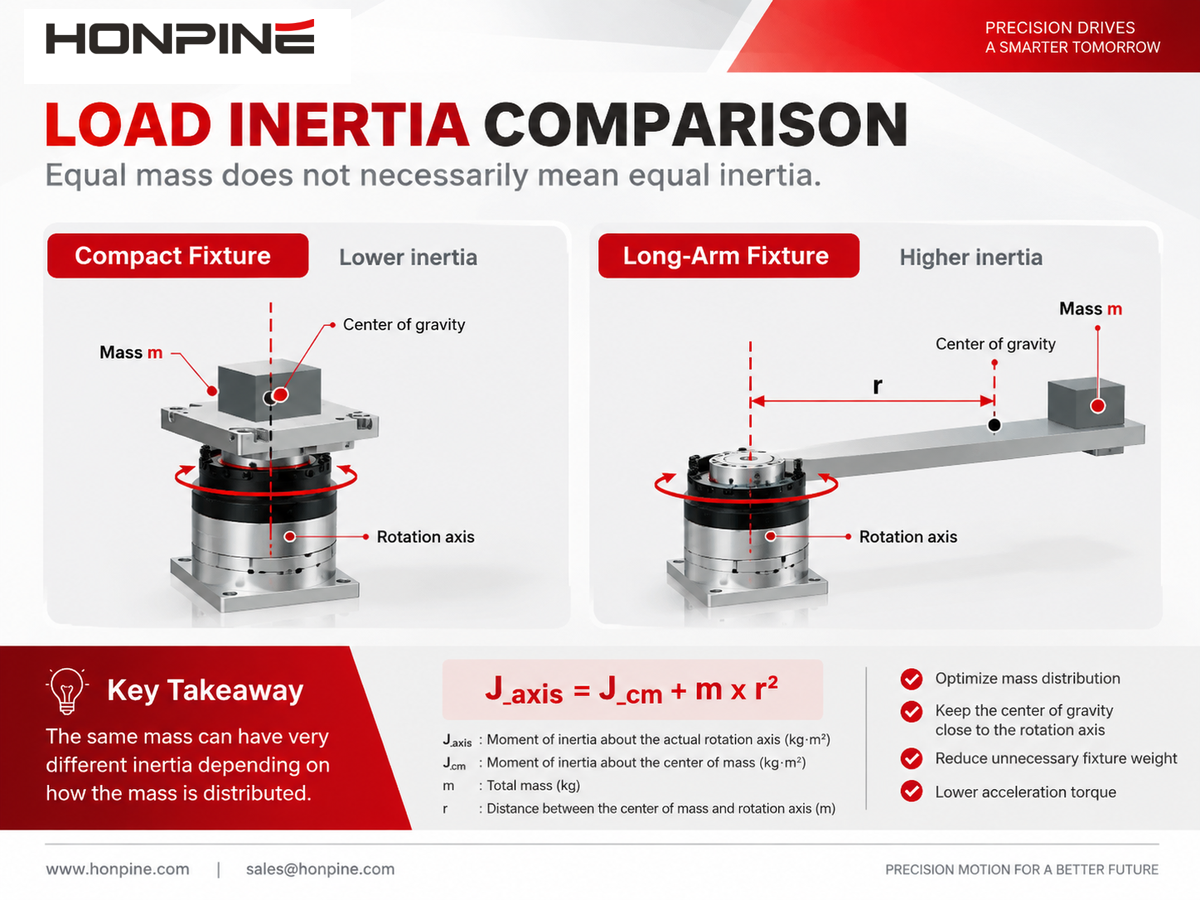
J_axis = J_cm + m × r²
各記号の意味:
J_axis:実際の回転軸まわりの慣性モーメント
J_cm:重心を通る平行軸まわりの慣性モーメント
m:負荷質量
r:重心と回転軸との距離
負荷重量だけでは慣性を判断できないのはなぜですか?
総質量が同じ2つの治具を考えてみましょう。
1つ目の治具はコンパクトな構造で、質量の大部分が回転軸の近くに集中しています。
2つ目の治具は細長い構造で、質量のより多くの部分が回転軸から離れた位置にあります。
質量は同じでも、2つ目の治具の慣性モーメントは大幅に大きくなる場合があります。
その結果、同じ角加速度を得るために、より大きな加速トルクが必要になります。
複雑なスマートフォンフレーム用治具、PCB保持フレーム、両面反転機構では、SolidWorksやInventorなどのCADソフトウェアを使い、設計上の回転軸まわりの実際の慣性モーメントを求めることを推奨します。
ステップ3:加速トルクを計算する方法
反転機構に必要な加速トルクは、主に全慣性モーメントと必要な角加速度によって決まります。
計算式は次のとおりです。
T_a = J_total × α
目標角速度と加速時間がわかっている場合、角加速度が一定と仮定すると:
α = ω_max / t_a
各記号の意味:
ω_max:最大角速度(rad/s)
t_a:加速時間(s)
180°の反転機構では、常により大きなトルクが必要ですか?
必ずしもそうではありません。
反転角度だけでは、必要な最大トルクは決まりません。
ワークを180°回転させる2台の機械を考えてみましょう。
機械Aは動作を3秒で完了します。
機械Bは動作を0.6秒で完了します。
両機械の負荷が同じで、同じ種類のモーションプロファイルを使用する場合、一般に機械Bのほうが大きな角加速度を必要とし、その結果、加速トルクも大きくなります。
ただし、最終的な値は、加速・減速の各区間、モーションプロファイル、負荷の向きにも左右されます。
短い動作では、一定速度区間のない三角速度プロファイルを使用する場合があります。
したがって、反転角度を総動作時間で割っても、角加速度を直接求めることはできません。
ステップ4:摩擦トルクと安全率を考慮する方法
重力トルクと加速トルクに加えて、ベアリング、シール、その他の機械部品による抵抗も考慮する必要があります。
初期設計では、ベアリング仕様、類似機械での測定値、または安全側の工学的仮定をもとに摩擦トルクを推定できます。
ただし、実際の構造を考慮せず、すべての機構に一律の摩擦割合を適用することは推奨できません。
どのような安全率を使用すべきですか?
設計では、負荷条件の不確実性を考慮してトルクに余裕を持たせることがよくあります。
たとえば、初期計算で係数1.5を適用する場合:
T_design = 1.5 × T_estimate
ここでの係数1.5は計算例としての仮定にすぎず、HONPINEアクチュエータに共通する選定要件ではありません。
頻繁な起動・停止、衝撃荷重、ペイロードの大幅な変動を伴う用途では、異なる余裕率が必要となる場合があります。
選定するアクチュエータは、メーカーが定める定格トルク、繰返しピークトルク、瞬時最大トルクの制限も満たす必要があります。
重要なのは、安全率が連続トルク計算や熱計算の代わりにはならないということです。
1回の反転サイクルを問題なく完了できるアクチュエータでも、高い稼働率で繰り返し運転すると過熱する可能性があります。
実例:スマートフォンフレーム反転機用ハーモニックロータリーアクチュエータの選定方法
3C自動化の用途を想定した計算例を見てみましょう。
ある自動化設備メーカーが、スマートフォンフレーム反転機を開発しているとします。
この機械では、治具でワークを保持し、ハーモニックロータリーアクチュエータで水平軸まわりにアセンブリを180°回転させます。
1. 運転パラメータを定義する
回転質量と慣性モーメントは、CADソフトウェアを使用して算出済みとします。
以下の値は計算方法を説明するための仮定であり、特定のHONPINEアクチュエータの実測仕様や実際の顧客プロジェクトの値ではありません。
2. 最大重力トルクを計算する
次の式を使用します。
T_g,max = m × g × r
値を代入します。
T_g,max = 10 × 9.81 × 0.1
T_g,max = 9.81 N·m
3. 角加速度を計算する
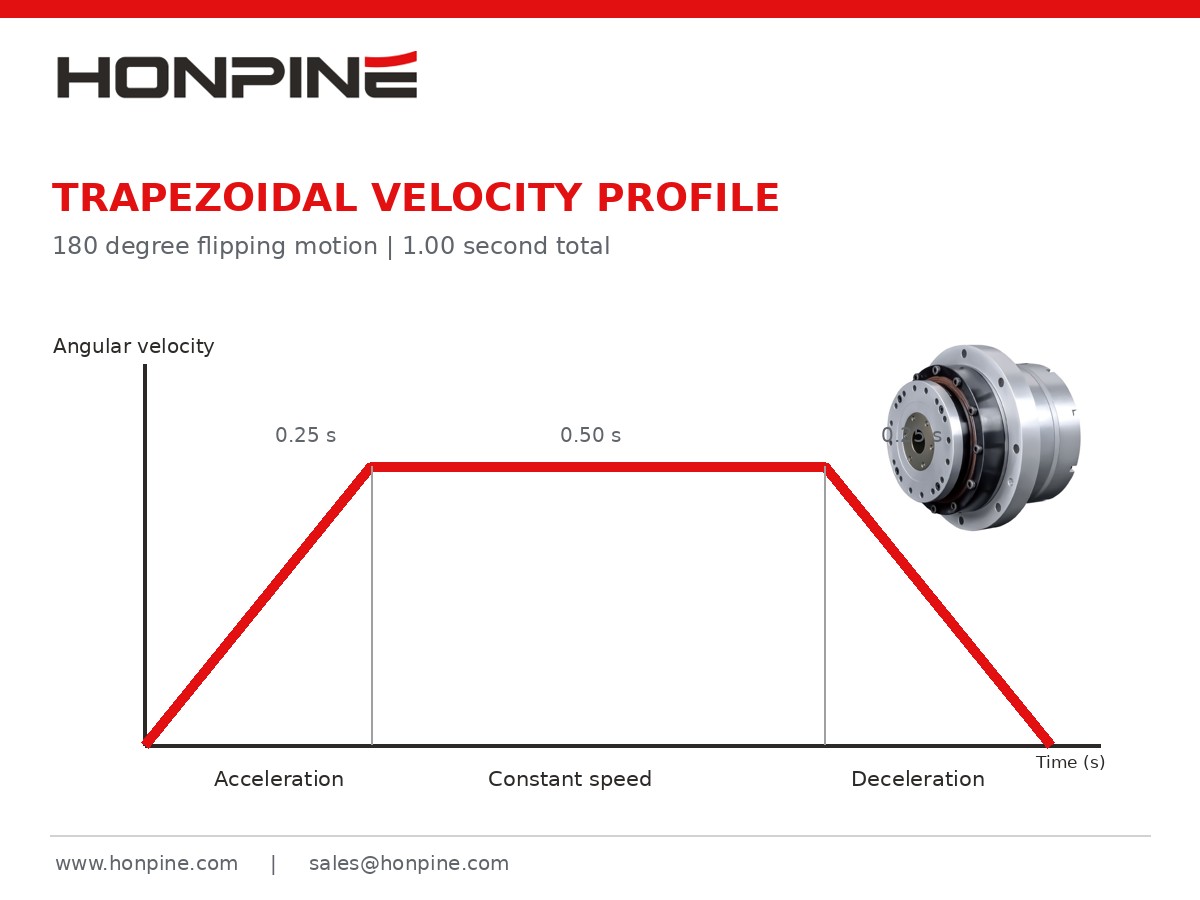
この例では、左右対称の台形速度プロファイルを使用します。
加速時間:0.25秒
一定速度時間:0.50秒
減速時間:0.25秒
まず、反転角度をラジアンに換算します。
180° = π rad
左右対称の台形速度プロファイルでは:
ω_max = θ / (t − t_a)
値を代入します。
ω_max = π / (1.0 − 0.25)
ω_max ≈ 4.189 rad/s
次に、角加速度を計算します。
α = 4.189 / 0.25
α ≈ 16.76 rad/s²
4. 加速トルクを計算する
条件:
J = 0.12 kg·m²
α = 16.76 rad/s²
次の式を使用します。
T_a = J × α
T_a = 0.12 × 16.76
T_a ≈ 2.01 N·m
これは、仮定した負荷慣性に対応する加速トルクです。
アクチュエータ内部部品による追加の慣性は、まだ含まれていません。
5. 必要な最大出力トルクを推定する
アクチュエータの初期選定では、安全側に立って、最大重力トルク、加速トルク、仮定した摩擦トルクを加算します。
T_estimate = 9.81 + 2.01 + 0.5
T_estimate = 12.32 N·m
次に、計算例としての設計余裕を適用します。
T_design = 12.32 × 1.5
T_design = 18.48 N·m
計算結果を以下にまとめます。
この仮定条件では、初期選定時の最大出力トルクの目安として約18.5 N·mを使用できます。
ただし、定格トルクが18.5 N·mを超えるアクチュエータを選べば、自動的に適合するという意味ではありません。
この計算は安全側にトルクを加算したもので、内部回転慣性、各角度における個々のトルクの方向、繰返し運転時の熱負荷を十分に考慮していません。
最終選定では、繰返しピークトルク、連続定格トルク、運転速度、実際のデューティサイクルを確認する必要があります。
ハーモニックロータリーアクチュエータの選定でピークトルクだけでは不十分なのはなぜですか?
実際の3C自動化設備では、1回の反転動作は全運転サイクルの一部にすぎません。
たとえば、スマートフォンフレーム反転機では、1分間に20回以上反転する場合があります。
アクチュエータは、加速、回転、減速、位置保持を繰り返すことがあります。
ピークトルクの要件を満たしていても、頻繁な運転によって大きな熱負荷が生じる可能性があります。
そのため、エンジニアは二乗平均平方根トルク、一般にRMSトルクと呼ばれる値も評価する必要があります。
T_RMS = √[(Σ T_i² × t_i) / (Σ t_i)]
各記号の意味:
T_i:各運転段階におけるトルク
t_i:各段階の継続時間
n:1回の運転サイクルを構成する段階数
計算には、停止保持時間も含め、往復の全サイクルを含める必要があります。
機械ブレーキのないアクチュエータで重力に抗して停止位置を保持する場合、モーターの連続トルクが必要となり、発熱が増えることがあります。
モーター側のRMSトルクは、出力側のRMSトルクと必ずしも同じではありません。換算には、減速比、効率、内部損失、アクチュエータ仕様を考慮する必要があります。
したがって、ピークトルクと連続運転時の熱性能は、それぞれ個別に確認してください。
トルク以外に確認すべきパラメータは何ですか?
1. 出力ベアリングの負荷容量
多くの反転機構では、ワークと治具によって駆動トルク以外の荷重も発生します。
アクチュエータの出力ベアリングに、ラジアル荷重、アキシアル荷重、転倒モーメントが加わることもあります。
これは、大型PCB治具、スマートフォンフレーム搬送機構、偏心した工具を使用する場合に特に重要です。
次の項目を確認してください。
許容ラジアル荷重
許容アキシアル荷重
許容転倒モーメント
出力ベアリングの剛性
駆動トルクとベアリングにかかる転倒モーメントは異なる機械的要件であり、同じパラメータとして扱ってはいけません。
2. ねじり剛性と位置決め精度
画像検査や精密組立の用途では、アクチュエータにはワークを回転させるだけでなく、停止後に安定した位置を維持することも求められます。
ハーモニックロータリーアクチュエータのねじり剛性は、負荷時の角度変位に影響します。
偏心荷重が比較的大きい場合、エンコーダが指令位置への到達を示していても、機械出力部で弾性変形が生じることがあります。
そのため、高精度の反転システムでは、ねじり剛性、出力側位置決め精度、繰返し精度、取付構造全体の剛性を考慮してください。
3. 出力速度と反転サイクルタイム
高速反転用途では、最大出力速度も重要な検討項目です。
計算例では:
ω_max = 4.189 rad/s
角速度を回転速度に換算します。
n = (ω_max × 60) / (2π)
n ≈ 40 rpm
したがって、選定するアクチュエータは、必要なトルクおよび運転条件を満たしながら、出力側で約40 rpmに対応できる必要があります。
静的トルクの仕様だけでは、機種を選定するには不十分です。
4. 電源喪失時の負荷保持能力
偏心荷重のある水平反転軸では、電源が切れると重力によって意図しない回転が生じる可能性があります。
ハーモニックドライブ機構は高い減速比を備えていますが、信頼できるセルフロック機構とみなすべきではありません。
電源喪失時や非常停止時にワークを安全に保持する必要がある場合は、機械のリスク評価に基づき、機械ブレーキ、ロック機構、カウンターバランス、その他の保護手段が必要となることがあります。
3C反転設備向けHONPINEハーモニックロータリーアクチュエータの選び方
HONPINEは、コンパクトな構造、精密な位置決め、適切な出力トルクが求められる精密モーション用途向けに、ハーモニックロータリーアクチュエータを提供しています。
サーボモーター、ハーモニック減速機、カップリング、フィードバックシステムを個別に組み合わせる従来の構成と比べ、ハーモニックロータリーアクチュエータの一体型構造は、機械的な接続箇所を減らし、設備の組立や試運転の一部を簡素化できます。
スマートフォンフレーム反転機、PCB反転システム、精密組立ロボットなどの用途では、お客様の実際の負荷条件や動作条件に基づいて、HONPINEのエンジニアリングチームがアクチュエータの要件を検討できます。
選定を進めるため、お客様には詳細な技術情報の提供をお願いしています。
これらのパラメータをもとに、定格トルク、ピークトルク、回転速度、ベアリング荷重、機械的インターフェースをさらに評価できます。
最終的なアクチュエータの選定は、実際のHONPINE製品仕様、ドライブ構成、エンジニアリング要件に照らして確認してください。
反転機構のトルク計算に関するよくある質問
1. 10 kgの負荷を反転させるには、ハーモニックロータリーアクチュエータにどのくらいのトルクが必要ですか?
負荷重量だけでは、必要なトルクを判断できません。
エンジニアは、重心のオフセット、慣性モーメント、反転時間、加速プロファイル、機械抵抗も考慮する必要があります。
たとえば、重心が100 mmずれた10 kgの負荷を水平回転軸で回転させる場合、最大重力トルクは約9.81 N·mです。
ただし、アクチュエータを選定する前に、加速トルクやその他の負荷も考慮する必要があります。
2. 90°と180°の反転機構には同じトルクが必要ですか?
必ずしもそうではありません。
両方の機構が同じ時間内に動作を完了する必要がある場合、一般に180°回転のほうが速度が高くなり、より大きな加速が必要になる場合があります。
ただし、最大重力トルクは、回転軸、重心位置、動作の角度範囲にも左右されます。
3. 反転機構で従来型サーボモーターをハーモニックロータリーアクチュエータの代わりに使用できますか?
用途によっては可能です。
適切なギヤボックスと組み合わせた従来型サーボモーターでも、精密な回転動作を実現できます。
一体型ハーモニックロータリーアクチュエータは、コンパクトさ、高減速比、機械的な一体化の面で利点がある場合があります。
ただし、最適なソリューションは、トルク、速度、精度、ベアリング支持、設置スペース、設備全体の要件によって異なります。
4. 反転機構に必要なトルクを減らすにはどうすればよいですか?
次のような設計上の改善により、必要トルクを減らせる場合があります。
重心を回転軸に近づける。
不要な治具の重量を減らす。
モーションプロファイルと加速要件を最適化する。
カウンターウェイトやバランス機構を使用して、重力トルクを減らす。
ただし、重力トルクを減らしても、慣性モーメントが必ず小さくなるとは限りません。
この2つの要素は、別々に評価する必要があります。
5. ハーモニックロータリーアクチュエータの定格トルクとピークトルクの違いは何ですか?
定格トルクは一般に、指定された条件下でのアクチュエータの連続運転能力に関係します。
ピークトルクは、限られた時間だけ許容される、より高いトルクを指します。
アクチュエータによっては、繰返しピークトルクと瞬時最大トルクを区別しています。
許容トルク値と継続時間は、メーカーの技術資料で確認してください。
反転機構向けハーモニックロータリーアクチュエータについてHONPINEにお問い合わせください
3C自動化設備メーカーにとって、適切なハーモニックロータリーアクチュエータの選定は、反転機構を正常に回転できるかどうかだけに影響するものではありません。
位置決め精度、サイクルタイム、設備の信頼性、機械設計全体にも影響する可能性があります。
重力トルクや加速トルクの計算から、負荷慣性、出力ベアリング容量、剛性、連続運転性能まで、すべてのパラメータを慎重に検討する必要があります。
HONPINEは、ロボット、精密自動化設備、産業用モーションコントロールシステム向けに、ハーモニックドライブおよび一体型ロータリーアクチュエータのソリューションを提供しています。
スマートフォンフレーム反転機、PCB反転システム、電子部品組立機、その他の精密反転機構を開発されている場合は、負荷、寸法、動作要件を添えてHONPINEのエンジニアリングチームまでお問い合わせください。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 反転機構におけるハーモニックロータリーアクチュエータのトルク計算方法10 kgの負荷を180度反転させるには、ハーモニックロータリーアクチュエータにどれくらいのトルクが必要でしょうか。必要トルクは負荷の重量だけでは決まりません。重心オフセット、負荷慣性、加速度、動作頻度もアクチュエータの選定に影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、水平軸での反転を例に計算手順を説明し、ピークトルク、連続運転、出力回転速度、軸受荷重について確認すべき点を解説します。
 単一エンコーダとデュアルエンコーダのロボット関節モジュールの違いとは?ロボットに必要なのはデュアルエンコーダ関節モジュールでしょうか。それとも単一エンコーダで十分でしょうか。答えは、位置決め要件、伝達特性、力制御の方針、予算によって異なります。このガイドでは、モーター側と出力側のフィードバックを比較し、デュアルエンコーダによって制御性が向上する場面と、そのコストや制約について説明します。単一エンコーダで要件を満たせる場合と、出力フィードバックの追加を検討する価値がある場合を確認しましょう。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 反転機構におけるハーモニックロータリーアクチュエータのトルク計算方法10 kgの負荷を180度反転させるには、ハーモニックロータリーアクチュエータにどれくらいのトルクが必要でしょうか。必要トルクは負荷の重量だけでは決まりません。重心オフセット、負荷慣性、加速度、動作頻度もアクチュエータの選定に影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、水平軸での反転を例に計算手順を説明し、ピークトルク、連続運転、出力回転速度、軸受荷重について確認すべき点を解説します。
 単一エンコーダとデュアルエンコーダのロボット関節モジュールの違いとは?ロボットに必要なのはデュアルエンコーダ関節モジュールでしょうか。それとも単一エンコーダで十分でしょうか。答えは、位置決め要件、伝達特性、力制御の方針、予算によって異なります。このガイドでは、モーター側と出力側のフィードバックを比較し、デュアルエンコーダによって制御性が向上する場面と、そのコストや制約について説明します。単一エンコーダで要件を満たせる場合と、出力フィードバックの追加を検討する価値がある場合を確認しましょう。
 RV減速機とハーモニック減速機の比較:ロボット関節に適したギアボックスの選び方?RV減速機とハーモニック減速機のどちらが、ロボット関節に適しているのでしょうか。答えは、トルク、剛性、精度、設置スペース、運転条件によって異なります。本ガイドでは、両者の動作原理と5つの主要な性能要因を比較し、関節にかかる負荷、減速機の寿命、温度、潤滑の評価方法を解説します。ロボットのベース、ショルダー、エルボー、リストのいずれを設計する場合も、これらのポイントを参考に、各関節の要件に合った減速機を選定してください。
 信頼できるロボット関節アクチュエータサプライヤーを見つける方法適切なロボット関節アクチュエータサプライヤーを選ぶことは、信頼性の高い性能、円滑な統合、そして長期的なプロジェクトの成功に不可欠です。製品仕様に加え、サプライヤーの技術的専門性、生産能力、アフターサービス体制を理解する必要があります。本ガイドでは、HONPINEの創業者であるAllen Liが、ロボティクスおよび産業オートメーション向けのハーモニック式・遊星式関節アクチュエータを調達する際に、これら3つの要素を評価する方法を解説します。
 ハーモニック減速機 vs. ハーモニックロータリーアクチュエータ:CNC工作機械にはどちらが適しているか?ハーモニック減速機とハーモニックロータリーアクチュエータの選択は、CNC工作機械の設計において重要な決定です。どちらのソリューションも高精度なモーション制御を実現しますが、統合性、設置要件、剛性、システムの柔軟性に違いがあります。CNC第4軸ロータリーテーブルおよびコンパクトな5軸加工システムでは、適切なハーモニックドライブを選定することが機械性能に大きく影響します。本記事では、HONPINEの技術ディレクターであるTheodore Liがハーモニック減速機とハーモニックロータリーアクチュエータを比較し、エンジニアがCNC用途に最適なソリューションを特定できるよう解説します。
 7自由度ロボットアーム用ハーモニックジョイントアクチュエータの選定方法HONPINEの技術ディレクター、セオドア・リーです。7自由度ロボットアーム用のハーモニックジョイントアクチュエータを選定する際は、各関節のトルク、重量、設置要件から検討を始めます。本ガイドでは、TCHL 20を肩部、TCHL 14を手首部に採用した構成を例に、トルクセンシング、コンプライアント制御、および要求の厳しいロボット用途におけるHAGシリーズの検討事項を解説します。
 AGVサスペンション:バランスビームとスプリング式ステアリング駆動ユニット、どちらを選ぶべきか?AGVサスペンションシステムの選定は、車両の積載荷重範囲と床面状況から始まります。バランスビームとスプリング式ステアリング駆動ユニットは、車輪の接地維持と車輪荷重の管理に対して異なるアプローチを提供します。このHONPINEガイドでは、両方のオプションを比較し、構成を選択する前にトラクション、サスペンションストローク、設置スペース、メンテナンスを評価する方法を説明します。
 中空回転プラットフォームのモーター選定:完全ガイド中空回転プラットフォームに適したモーターの選定は、高精度な位置決め、安定した動作、効率的な自動化を実現するために不可欠です。本ガイドでは、トルク、速度、慣性、精度、および設置要件に基づき、サーボモーター、ステッピングモーター、ブラシレスDCモーターを中空回転プラットフォームに組み合わせる方法を解説します。自動化プロジェクトに適した構成を見つけるために、実用的なモーター選定ガイドライン、代表的な用途別組み合わせ、省スペースの取付ソリューションをご紹介します。