








HONPINE ロボット関節用モーターサプライヤー
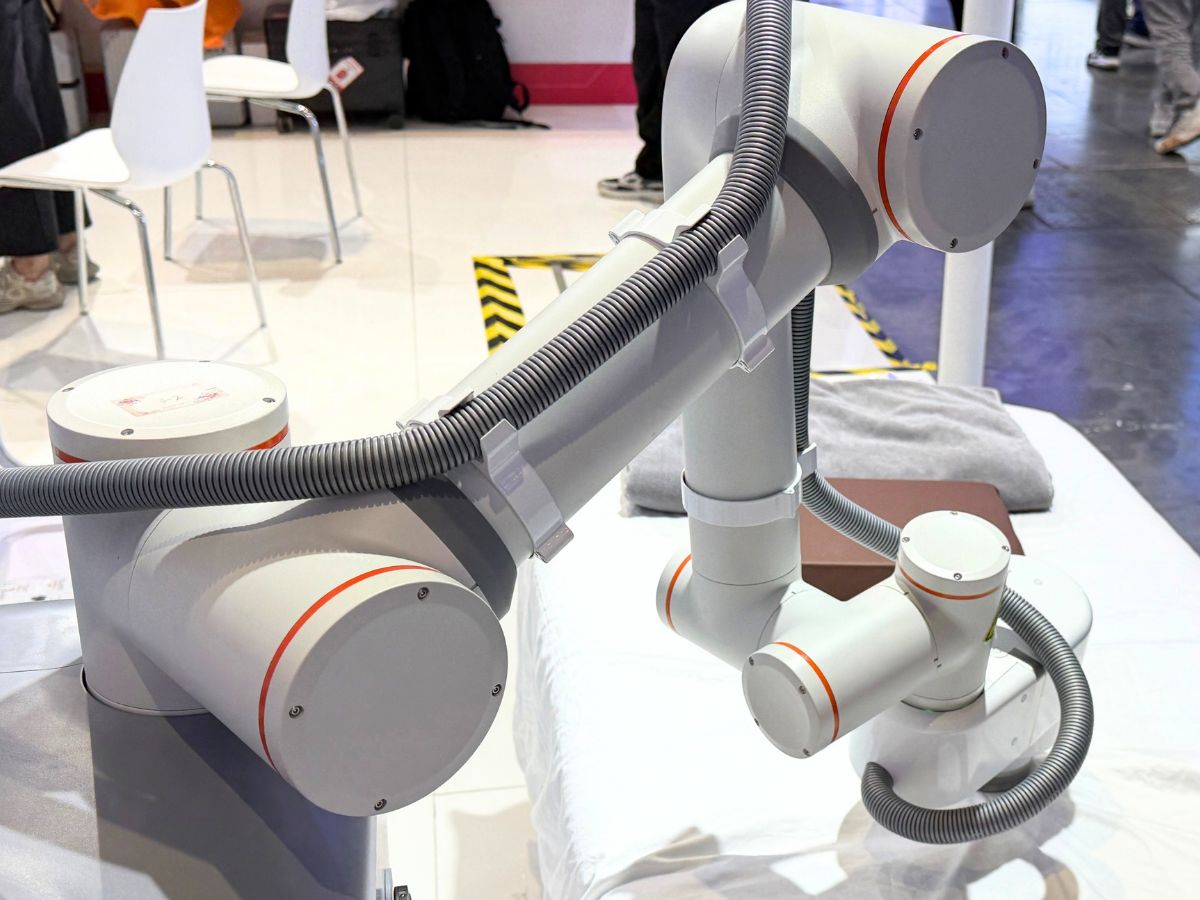
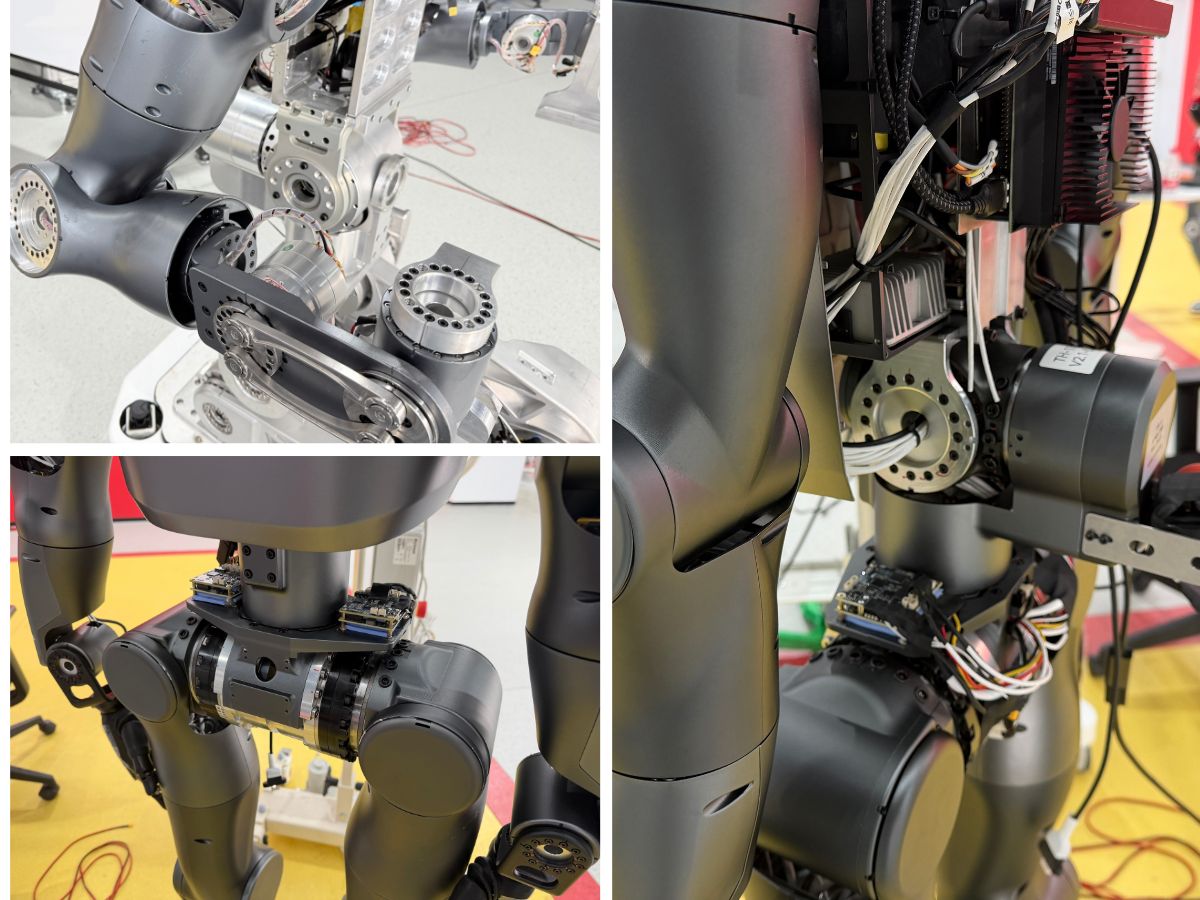
 ベッドサイド理学療法ロボットに力制御式関節モジュールが必要な理由2026-10-19治療ロボットが提供するのはロボットアームではなく、人の身体に加える力です。圧力、リズム、深さが処方内容であり、位置制御ではそれを実現できません。軟部組織は柔軟で時間とともに変化するため、同じ位置指令でも筋肉と骨では接触力に数倍の差が生じます。力制御式ハーモニック関節モジュールは、接触力を閉ループ制御の変数にします。これが、治療量を再現可能にし、人との接触を安全に保ち、セラピストの手技を習得可能にする唯一の方法です。ベッドサイド治療ロボットの現場写真1枚をもとに、本記事では構成を読み解き、力制御が不可欠な5つの理由を示し、基準ごとにHONPINEのTCHLとHAGの選定基準を明確にし、フレームサイズを選定するためのトルクセンサー分解能の割り当てを提示します。
- リチウム電池製造用ロボットアームのハーモニック減速機とRV減速機:関節ごとの選定ガイド2026-10-16リチウム電池工場でロボットアーム用減速機を選定する際、重要なのは「最適な」ギアボックスを一つ見つけることではなく、関節ごとに役割を分担することです。剛性、耐衝撃性、長寿命が最も重要な肩と肘(J1~J3)にはRV減速機を、バックラッシのほぼゼロ、高いトルク密度、軽量性が位置決め精度を左右する手首(J4~J6)にはハーモニック減速機を使用します。長距離の直交座標搬送には、低コストの遊星ギアボックスが適しています。リチウム電池の製造では、さらに厳しい3つの条件が加わります。極めて高い繰り返し精度(±0.02–0.05 mm)、24/7の高稼働率、そして金属粒子による汚染を一切許容しないことです。本ガイドでは、関節ごとの選定の考え方を解説し、3種類の減速機を比較するとともに、各工程における一般的な構成を示します。
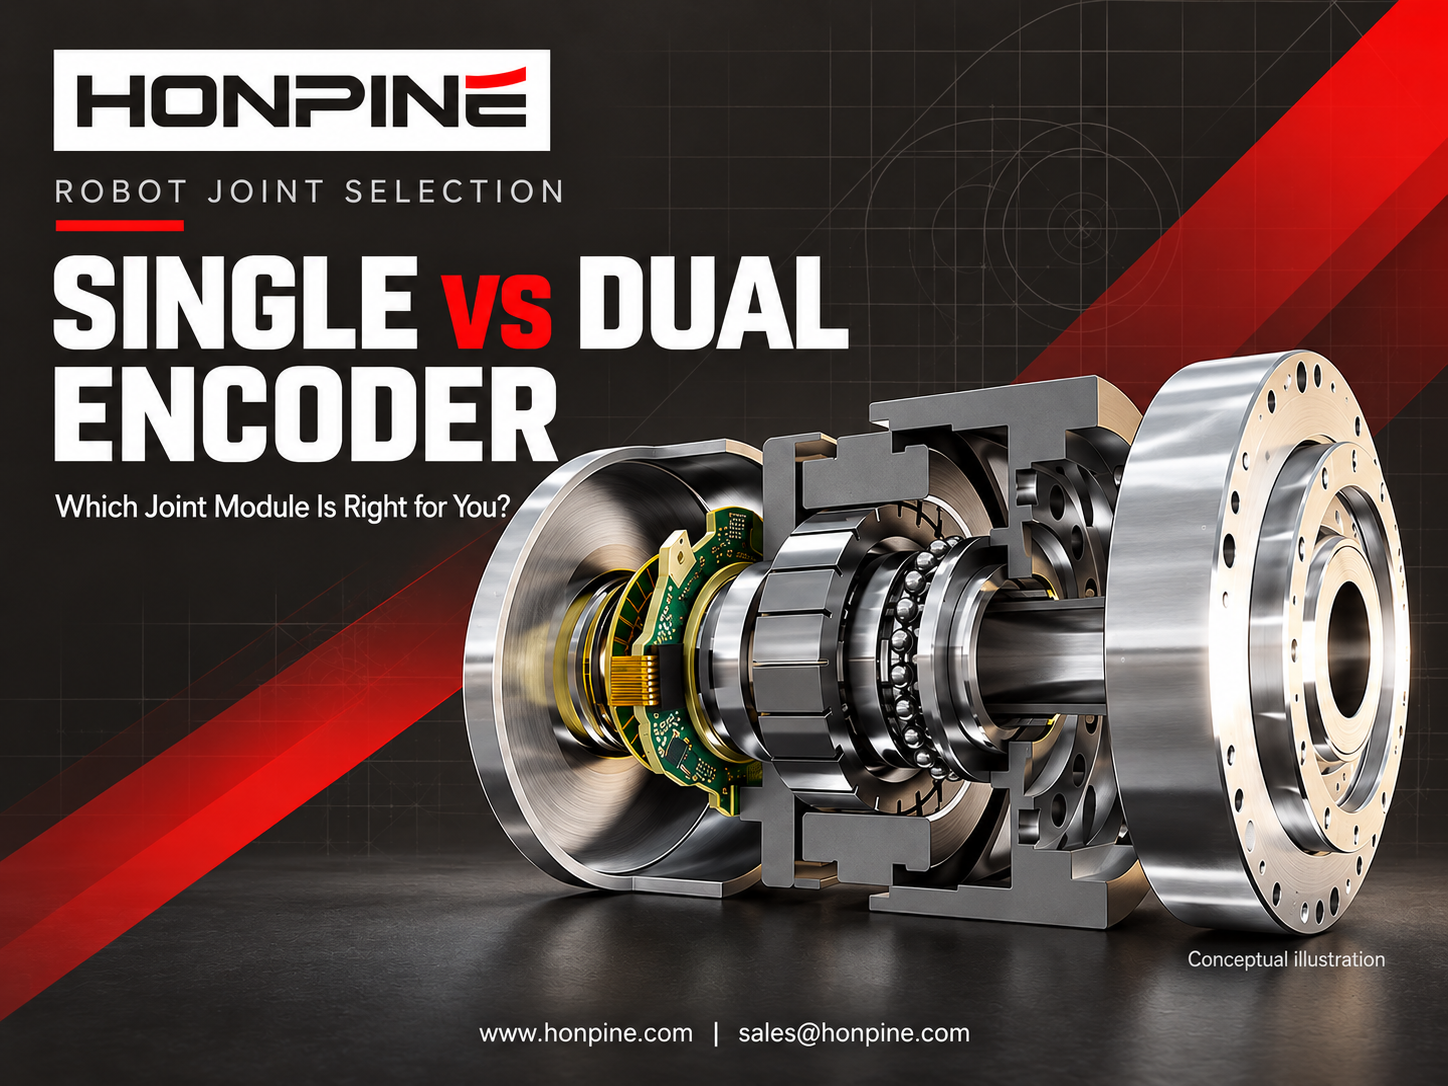
- 単一エンコーダとデュアルエンコーダのロボット関節モジュールの違いとは?2026-10-12ロボットに必要なのはデュアルエンコーダ関節モジュールでしょうか。それとも単一エンコーダで十分でしょうか。答えは、位置決め要件、伝達特性、力制御の方針、予算によって異なります。このガイドでは、モーター側と出力側のフィードバックを比較し、デュアルエンコーダによって制御性が向上する場面と、そのコストや制約について説明します。単一エンコーダで要件を満たせる場合と、出力フィードバックの追加を検討する価値がある場合を確認しましょう。
- 信頼できるロボット関節アクチュエータサプライヤーを見つける方法2026-10-12適切なロボット関節アクチュエータサプライヤーを選ぶことは、信頼性の高い性能、円滑な統合、そして長期的なプロジェクトの成功に不可欠です。製品仕様に加え、サプライヤーの技術的専門性、生産能力、アフターサービス体制を理解する必要があります。本ガイドでは、HONPINEの創業者であるAllen Liが、ロボティクスおよび産業オートメーション向けのハーモニック式・遊星式関節アクチュエータを調達する際に、これら3つの要素を評価する方法を解説します。
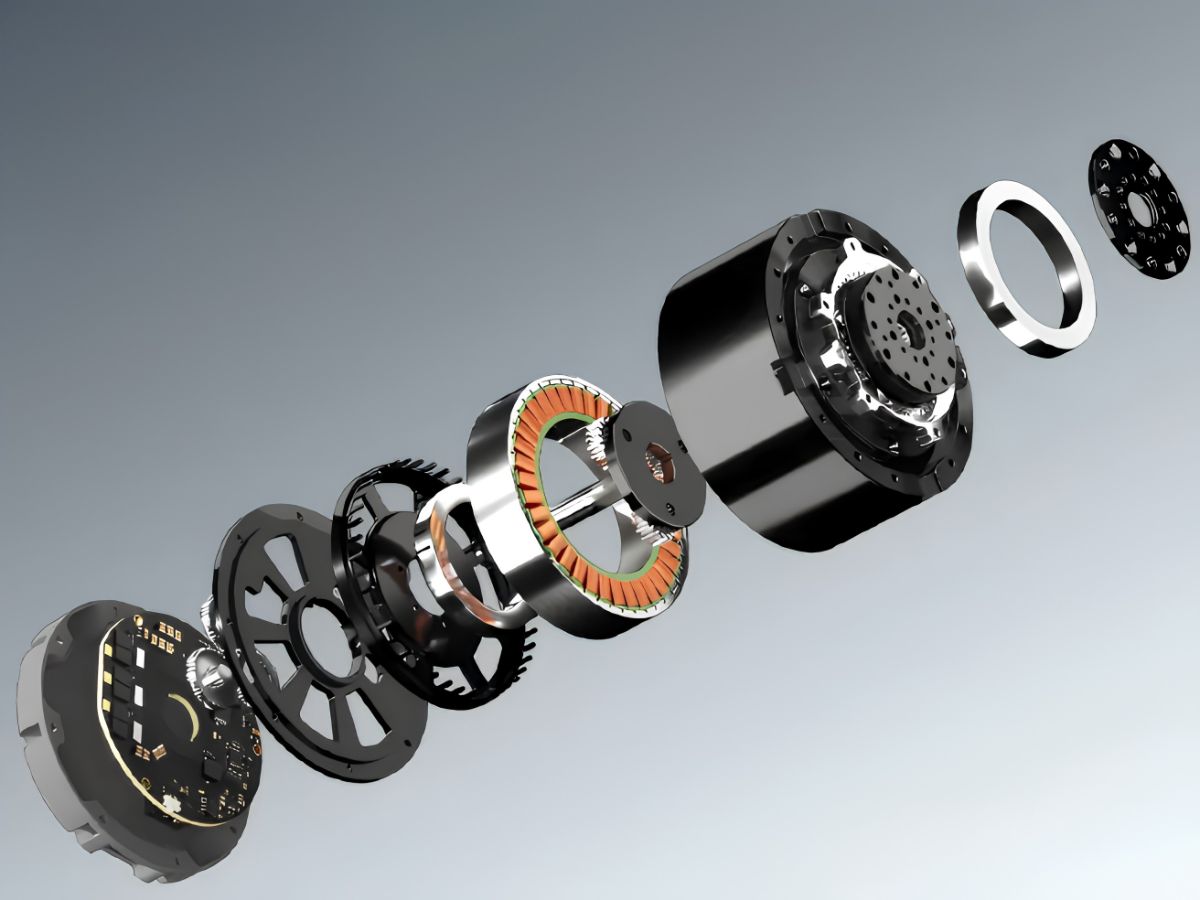
 統合型ロボット関節モジュールは、ロボットの配線と制御アーキテクチャをどのように変革しているのか?2026-09-29統合型ロボット関節モジュールは、モーター、減速機、ドライブ、エンコーダー、センシング部品をコンパクトな動作ユニットに統合することで、ロボットの設計方法を変えています。従来の分散型アーキテクチャと比較して、この統合アプローチはケーブルの複雑さを軽減し、電源および通信接続を簡素化するとともに、よりコンパクトなロボット構造を実現します。ヒューマノイドロボットにより高い動作協調性、応答速度、精度、統合性が求められる中、ロボット関節モジュールは、インテリジェント制御システムと物理的な動作をつなぐ重要性が増しているインターフェースとなっています。本記事では、HONPINE TCHL ハーモニックドライブロボット関節モジュールを例に、統合型ロボット関節モジュールがロボットの配線および制御アーキテクチャをどのように変革するかを解説します。
- ヒューマノイドロボットの腰関節用大口径ハーモニックジョイントアクチュエータ:実用的な選定ガイド2026-09-21ヒューマノイドロボットの腰関節は、最も要求の厳しい可動関節の一つです。従来のロボットアーム関節とは異なり、上半身を支えながら、屈曲、ねじり、姿勢移行、および継続的に変化する動的負荷に対応します。同時に、限られた内部スペースには、電源ケーブル、信号線、センサー、構造部品を収める必要があります。これらの要件により、大口径ハーモニックジョイントアクチュエータは、ヒューマノイドロボットの腰関節にとって重要な選択肢となります。本記事では、中空穴径、動的トルク、減速比、機械的剛性、統合性、耐用年数を考慮して、適切なハーモニックジョイントアクチュエータを選定する方法を解説します。
- ロボット関節アクチュエータの選定:慣性マッチングからシステムレベル最適化へ2026-09-21ロボット関節アクチュエータの選定は、単にモーターのトルクを一致させたり、適切な慣性比を実現したりするだけではありません。実際のロボットシステムでは、減速比、負荷スペクトル、熱性能、機械的剛性、伝達系の非線形性、エンコーダアーキテクチャ、制御帯域幅、および耐用年数が相互に作用し、最終的な結果を決定します。関節がピークトルク要件を満たしていても、実際の運転では振動、過熱、位置決め誤差、または早期摩耗が発生する可能性があります。本記事では、ロボット関節アクチュエータ選定の背後にあるエンジニアリング上の論理を考察し、単一パラメータのマッチングからシステムレベルの最適化へ移行することで、より信頼性が高く予測可能なロボット関節性能を実現できる理由を解説します。
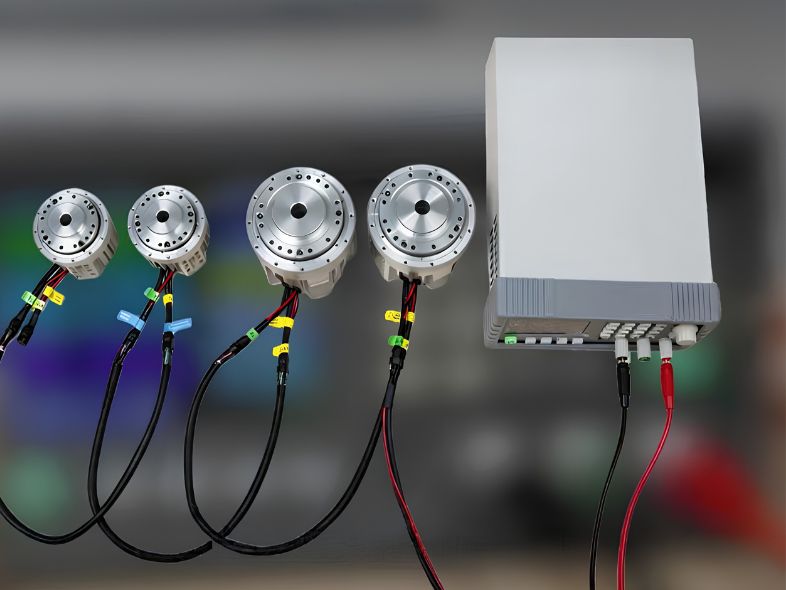
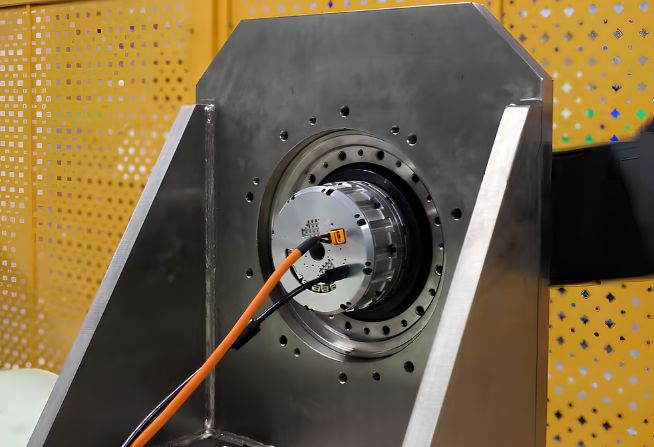
 出荷前検査中のHONPINE HAGロボット関節モジュール2026-09-20HONPINE HAGロボット関節モジュールは、納品前の出荷前検査を実施中です。

{item.title}
{item.edit_time}
{item.description}
Search
Categories