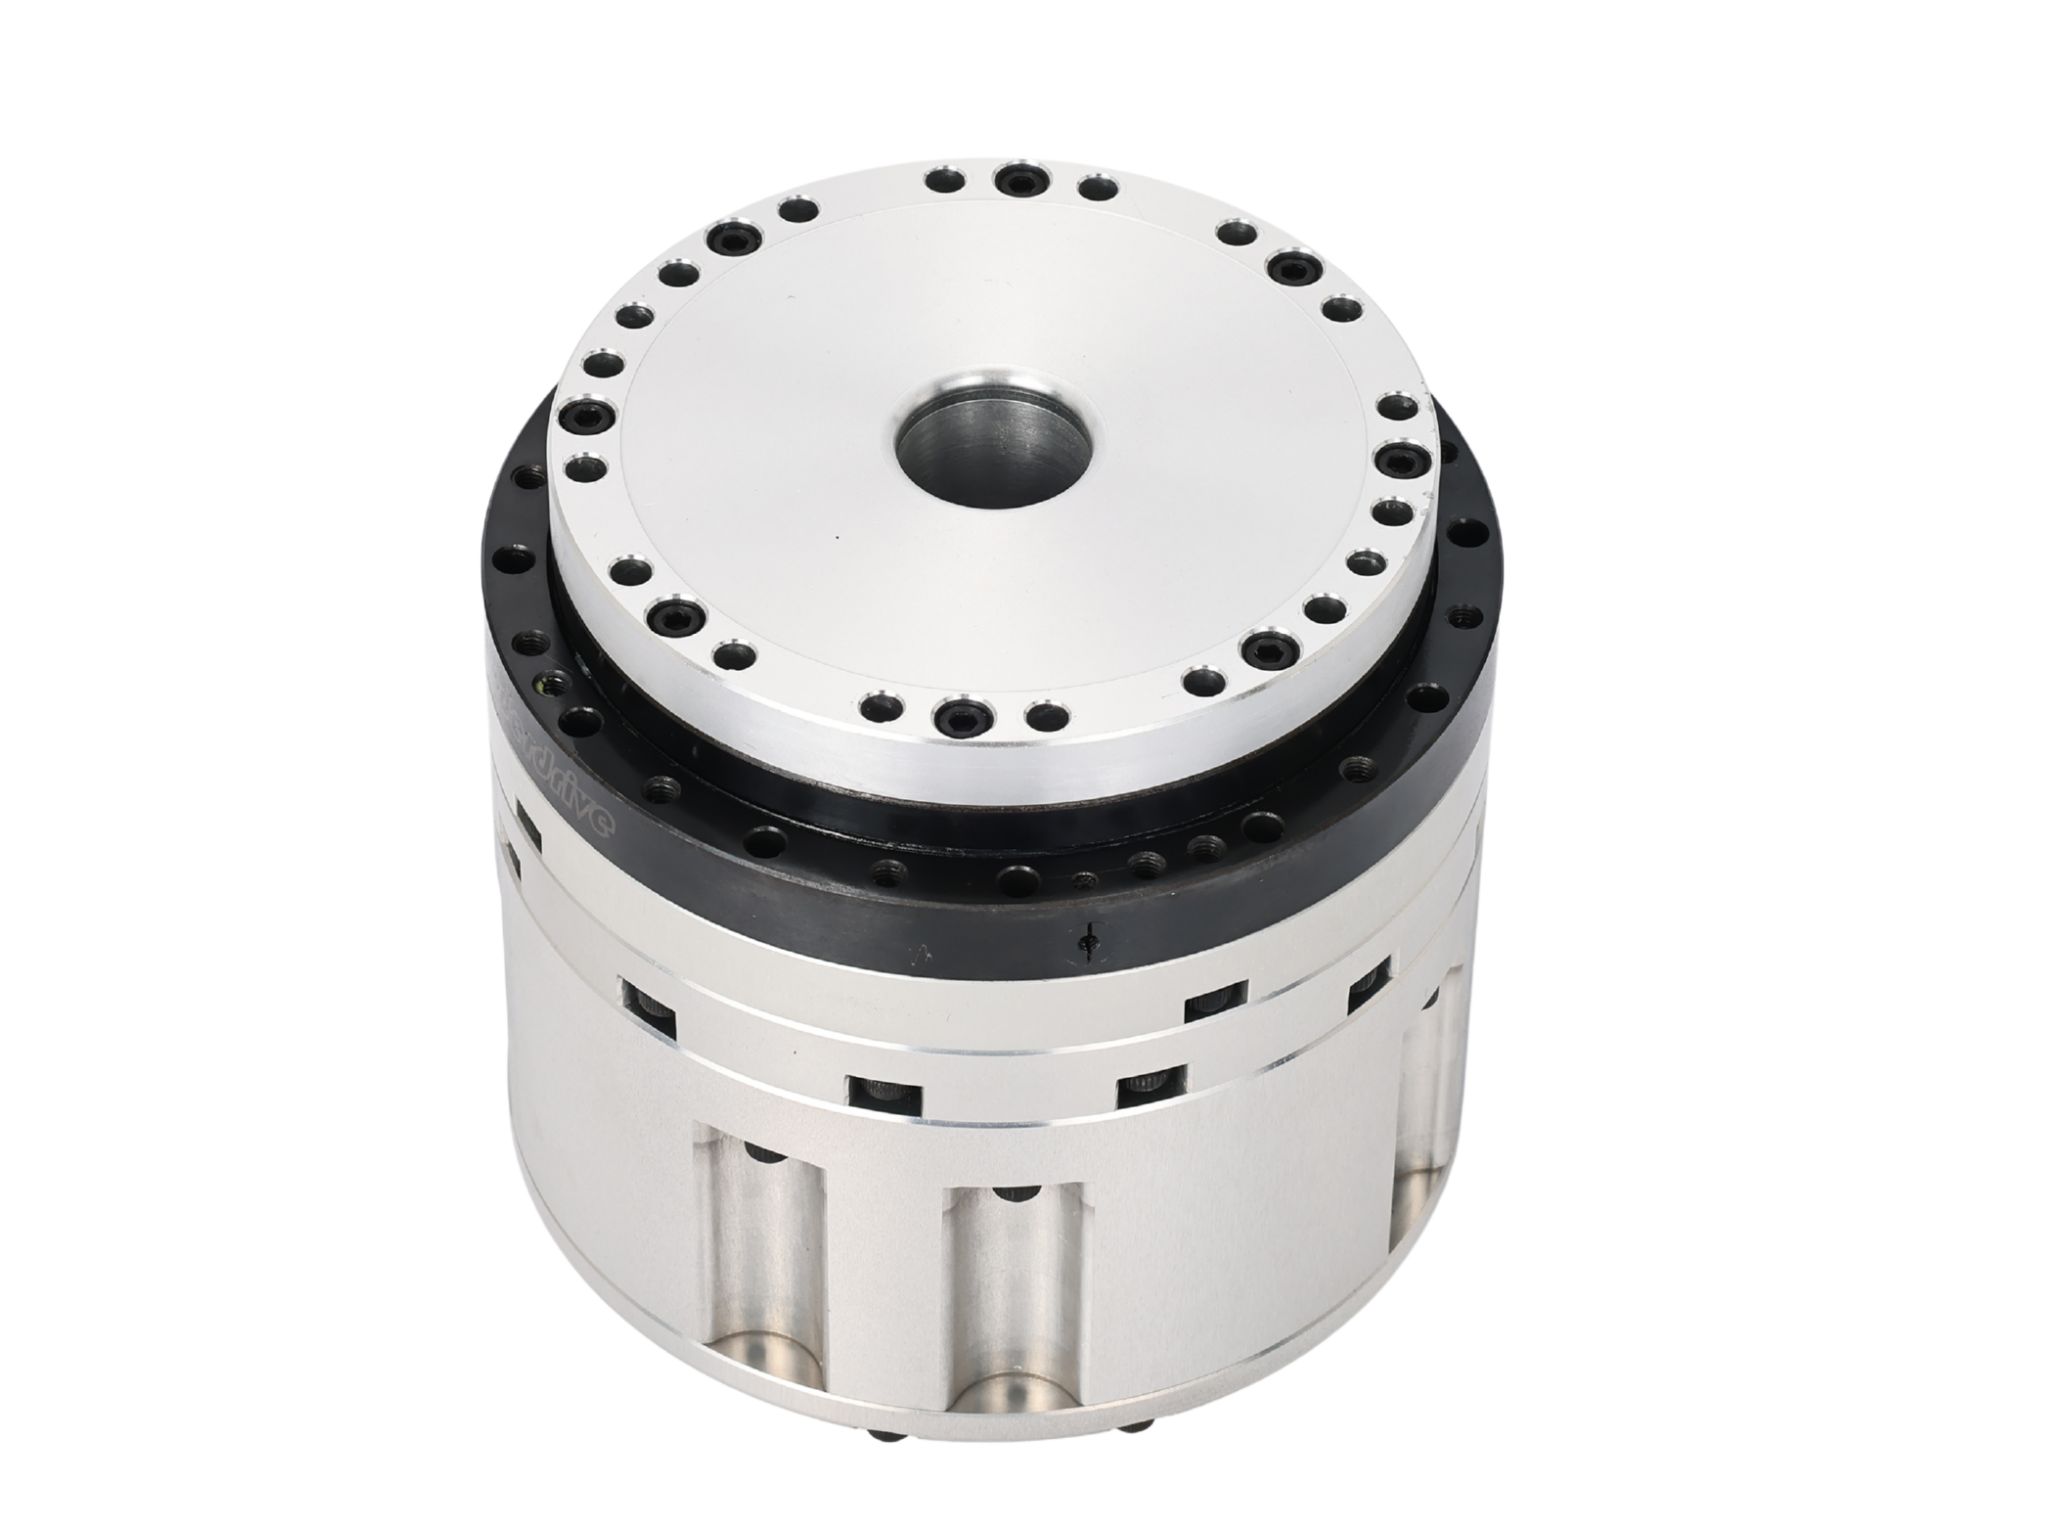








Aハーモニックギアロボット関節モーターは幅広いロボットシステムで使用できますが、各関節に求められる実際の要件は大きく異なる場合があります。手首、肘、肩、股関節などのロボット関節では、トルク、速度、精度、剛性、サイズ、フィードバックの異なる組み合わせが必要になることがあります。
したがって、ハーモニックギアロボット関節モーターの選定は、単にロボット全体の種類を見るのではなく、必ず対象関節の機械的要件から始めるべきです。
産業用ロボットアーム
産業用ロボットアームは通常6軸以上を備え、各軸は異なる機械的作業を行います。このため、アクチュエータの選定は特に重要です。
手首関節には、精密な角度位置決め、低バックラッシ、コンパクトな寸法、および比較的低い移動慣性が求められるため、ハーモニックギアロボット関節モーターが優れた選択肢となることが多くあります。手首は溶接トーチ、グリッパー、研磨工具、加工スピンドル、その他のエンドエフェクタの姿勢を頻繁に変更する必要があるため、正確で再現性の高い回転運動が不可欠です。
肘および前腕関節では、アクチュエータが下流側のアーム構造とペイロードを動かす必要があるため、要件はより厳しくなります。ハーモニックギアロボット関節モーターは、アームを比較的コンパクトに保ちながら、高いトルク密度と低バックラッシ動作を実現できます。最終的な選定は、実際の負荷慣性、必要加速度、連続トルク、およびピークトルクに基づいて行う必要があります。
大型の肩、ベース、または高ペイロード軸では、機械的負荷が大幅に高くなる可能性があります。これらの関節はロボット構造の大部分を加速させる必要があり、大きな外力を受ける場合があります。重量級産業用ロボットでは、非常に高い剛性と負荷容量が必要な場合、RV減速機も検討されることがあります。ただし、コンパクトで精度重視のロボット軸では、適切にサイズ選定されたハーモニック伝達機構が、トルク密度、精度、機械的統合性の間で魅力的なバランスを提供できます。
重要なのは、1台の産業用ロボット内であっても、軸ごとにアクチュエータに対する要件が大きく異なる場合があるということです。
協働ロボット
協働ロボットでは、コンパクトなサイズ、軽量、滑らかな動作、精密な制御が重視されます。
ハーモニック伝達機構は比較的小さな機械的スペース内で高い減速比と低バックラッシを実現できるため、ハーモニックギアロボット関節モーターはコンパクトな協働ロボット関節に特に適しています。
肘と手首は特に重要です。これらの関節はエンドエフェクタの位置と姿勢に直接影響するため、伝達精度は組立、ピッキング、検査、人間・ロボット協働作業を行うロボットの能力に直接影響します。
高度な協働ロボットでは、減速機仕様だけを見るのではなく、アクチュエータの選定においてエンコーダ構成、トルクフィードバック、通信、安全機能、および制御帯域幅も考慮すべきです。
ヒューマノイドロボット
ヒューマノイドロボットでは、コンパクトな寸法、軽量、高トルク密度、正確な制御、動的な動作を組み合わせる必要があるため、ロボット関節アクチュエータに対して最も高いレベルの要件が課されます。
ハーモニックギアロボット関節モーターは、精密な動作と操作に十分なトルクを提供しながらアクチュエータをコンパクトに保つ必要がある手首と肘で、特に有用です。
肩はアームおよび手で保持するペイロードを加速させる必要があるため、より高いトルクを必要とします。この場合、利用可能な最大モーターを単純に選ぶのではなく、アーム長、下流側の質量、慣性、および必要加速度に応じてアクチュエータサイズを選定すべきです。
股関節、膝、足首の関節では、体重の支持と動的動作の生成に直接関わるため、要件はさらに厳しくなります。高トルク密度、ねじり剛性、熱性能、エンコーダフィードバック、および機械的強度がすべて重要になります。
軽量ヒューマノイド設計では、ハーモニックギアロボット関節モーターは、関節質量を抑えながら、高い減速比、低バックラッシ、高トルク密度を実現するためのコンパクトなソリューションを提供できます。
精密組立ロボット
精密組立は、ハーモニック伝達機構の低バックラッシ特性が特に価値を発揮する用途の一つです。
電子機器組立、コネクタ挿入、光学部品ハンドリング、精密位置決め、小部品操作に使用されるロボットでは、非常に小さな角度誤差で繰り返し動作を行う必要があることが多くあります。
これらの用途では、手首および姿勢制御関節は伝達バックラッシに特に敏感です。特にロボットのアームが長い場合、関節のわずかな角度遊びがエンドエフェクタでより大きな位置誤差に変換されることがあります。
低バックラッシと高分解能フィードバックを備えたハーモニックギアロボット関節モーターは、コンパクトな関節構造を維持しながら、繰返し精度と軌跡精度の向上に役立ちます。
半導体および電子機器自動化
半導体および電子機器製造装置では、位置決め精度、繰返し精度、清浄性、コンパクト性、および制御された動作に対して厳しい要件が求められることが多くあります。
ロボットハンドリング機構では、ウェーハ、トレイ、部品、検査システム、その他の精密部品を、高い再現性を持つ回転位置決めで移動させる必要がある場合があります。
これらの用途では、ロボット関節に必ずしも極めて高い出力トルクは必要ありません。代わりに、低バックラッシ、正確なフィードバック、安定した動作、コンパクトな設置がより重要な要素となる場合があります。
このため、ハーモニックギアロボット関節モーターは、精密自動化で使用されるコンパクトなロボット位置決め軸に特に適しています。
ビジョンガイドロボット
ビジョンガイドロボットは、カメラとセンサーを使用して物体の位置を判断し、継続的に動作を調整します。
しかし、正確なビジョンフィードバックでも、ロボット関節内部の過大な機械的遊びを補償することはできません。
コントローラーが小さな角度補正を指令しても、伝達機構に大きなバックラッシがある場合、出力軸が応答する前に指令された動作の一部が失われる可能性があります。これにより、視覚アライメントおよび物体操作の精度が低下することがあります。
したがって、低バックラッシのハーモニックギアロボット関節モーターは、予測可能で再現性の高い回転動作を提供することにより、ビジョンベースの制御を補完できます。
これは、精密ピッキング、検査、組立、仕分け、カメラガイドによる操作などの用途で特に有用です。
ロボット溶接
ロボット溶接では、溶接軌跡全体を通じて安定した位置決めと再現性の高い工具姿勢が必要です。
従来のアーク溶接では、大型アーム関節がアームおよび溶接装置の重量を支える一方、ロボット手首は溶接トーチの姿勢を継続的に制御する必要があります。
低バックラッシは繰り返される方向転換時にも正確なトーチ姿勢の維持に役立つため、ハーモニックギアロボット関節モーターは手首およびその他の精度重視軸に特に適しています。
レーザー溶接システムでは、光学機構のわずかな角度誤差がレーザービームの位置に影響する可能性があるため、要件はさらに厳しくなる場合があります。
このため、正確な回転位置決めと動的応答が求められる精密レーザー溶接機構においても、コンパクトなハーモニック回転機構を使用できます。
医療・研究室用ロボット
医療・研究室用ロボットでは、一般に精密な位置決め、滑らかな動作、コンパクトな機械構造、および繰返し精度が優先されます。
例として、研究室自動化アーム、サンプルハンドリングシステム、医療位置決め機構、検査装置、ロボット支援システムが挙げられます。
これらの機構の多くは比較的小さな負荷で動作しますが、制御された再現性の高い動作を必要とします。
ハーモニックギアロボット関節モーターは、アクチュエータをコンパクトに保ちながら、必要な減速比と位置決め能力を提供できます。
特に研究室自動化では、複数の運動軸を限られた設置スペースに統合する必要がある場合、コンパクトなアクチュエータは機構全体のサイズ縮小に役立ちます。
AGVおよび移動マニピュレータ
移動マニピュレータでは、ロボットのペイロード、アーム性能、および車両全体の重量のバランスを取る必要があります。
ロボットアームの重量が1 kg増加するごとに移動プラットフォームのエネルギー消費と動的安定性に影響する可能性があるため、コンパクトで高トルク密度のアクチュエータは価値があります。
ハーモニックギアロボット関節モーターは、低バックラッシ、コンパクトなサイズ、正確な位置決めが重要な手首、肘、およびその他のアーム関節に使用できます。
より重量のある移動マニピュレータでは、ペイロード、アームリーチ、加速度、および関節慣性に応じてアクチュエータサイズを選定すべきです。
検査および精密位置決めシステム
ロボット検査システムは、多くの場合、カメラ、センサー、光学機器、または測定工具を多軸位置決め機構と組み合わせます。
これらのシステムでは、関節は単に動くだけでは不十分です。センサーまたは光学部品を正確かつ繰り返し位置決めする必要があります。
ハーモニックギアロボット関節モーターは、低バックラッシと正確なフィードバックを備えたコンパクトな回転軸を提供できるため、検査、光学アライメント、測定、その他の精密位置決め用途に適しています。
これは、ロボットが同じ角度位置に繰り返し戻る必要がある場合や、小さな角度補正を行う必要がある場合に特に有用です。
ハーモニック関節モーターをロボット関節に適合させる
用途自体は最初のステップにすぎません。最終的なアクチュエータは、必ず各関節の実際の要件に応じて選定する必要があります。
例えば、同じロボットアームでも、手首、肘、肩には異なるサイズのアクチュエータを使用する場合があります。
手首 → コンパクトで低バックラッシのハーモニック関節モーター
肘 → 十分なねじり剛性を備えた高トルクハーモニック関節モーター
肩 → 高トルク・高剛性ハーモニック関節モーター
その後、以下の項目に照らして選定を検証する必要があります。
必要トルク → 負荷慣性 → 速度 → 加速度 → バックラッシ → ねじり剛性 → エンコーダ → 熱性能 → 設置スペース
このアプローチにより、ロボットメーカーはサイズ不足と不必要な過大設計の両方を回避できます。
ロボット関節は、単に最高トルクまたは最大径を備えているという理由だけで選定すべきではありません。目標は、トルク、精度、重量、サイズ、動的応答の適切なバランスを維持しながら、必要な性能を提供するハーモニックギアロボット関節モーターを見つけることです。
HONPINEにとってこれは、すべてのロボット関節を同じ用途として扱うのではなく、異なる機械的要件に対応する異なるロボット関節アクチュエータ構成を開発することを意味します。
- ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?14/04/2026ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
- 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップ06/03/2026ニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 - トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュール27/01/2026HONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
- HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するか16/09/2025HONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
- 小型ハーモニックアクチュエータの選び方20/09/2026HONPINEシリーズ11の小型ハーモニックアクチュエータは、精密自動化用途向けのコンパクトで高性能な回転運動ソリューションを提供します。中空軸または中実軸、48Vまたは220Vの仕様、オプションのブレーキ、アブソリュートエンコーダ、異なる減速比をご用意しています。シリーズ11は、コンパクトな寸法、制御されたトルク、正確な位置決めが求められる用途向けに設計されています。