現在のタグ:dexterous hands
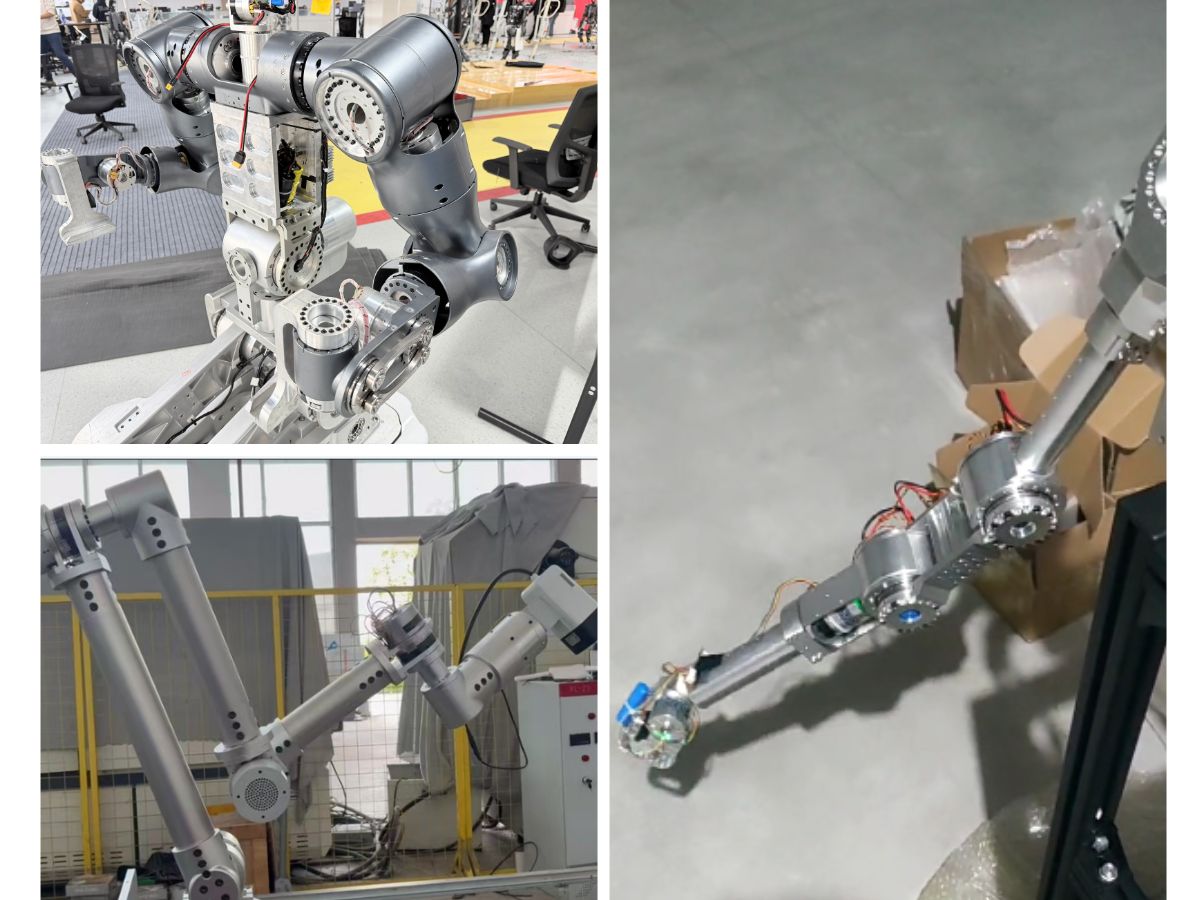
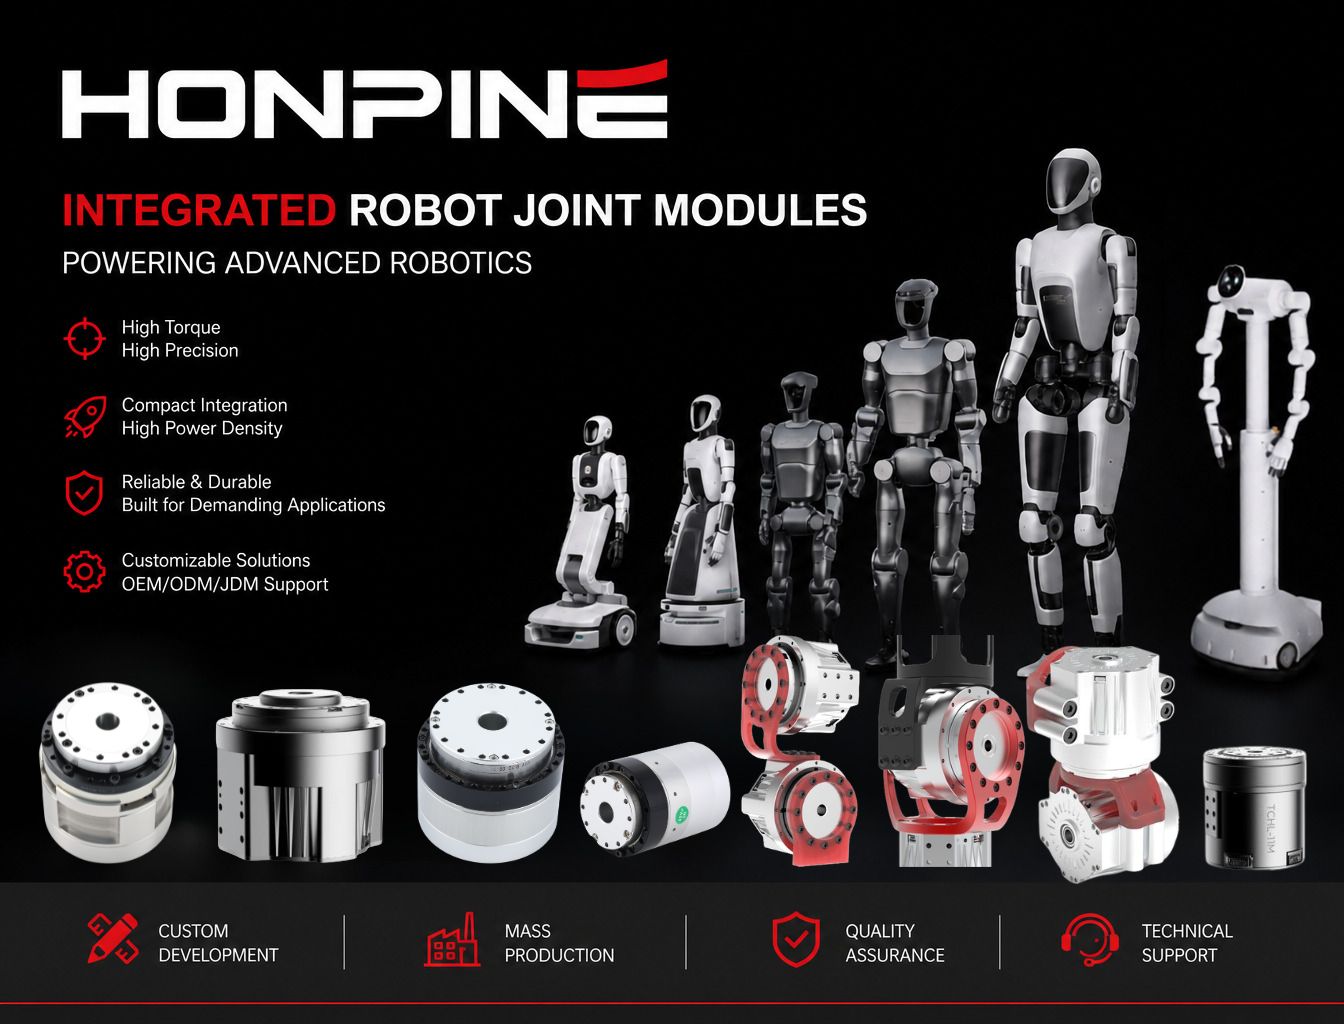
 ロボット肘部向け高精度ハーモニックドライブ式ロボット関節アクチュエータソリューションロボットの肘関節は、アームの屈曲、姿勢調整、およびエンドエフェクタの位置決めにおいて重要な役割を果たします。人型ロボット、協働ロボット、ロボットアームの性能が向上するにつれ、肘用アクチュエータには、ますます限られた設置スペース内で高トルクと精密な動作を実現することが求められています。高精度ハーモニックドライブ式ロボット関節アクチュエータは、ハーモニック減速機、モーター、エンコーダ、ブレーキ、および駆動システムをコンパクトなユニットに統合し、低バックラッシ、高剛性、高トルク密度、正確なモーション制御を提供します。本記事では、HONPINEがロボット肘部用途に適した3つの関節アクチュエータシリーズを紹介し、サイズ、トルク、速度、精度、統合性に関するさまざまな要件をカバーします。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。
- ロボット関節モジュールは位置とトルクをどのように制御するのか?ロボット関節モジュールが、エンコーダ、精密減速機、サーボモーター、トルクセンサーを用いて位置とトルクを制御し、高精度な閉ループロボット動作を実現する仕組みを解説します。
- ヒューマノイドロボットの手首、巧緻手および頭部関節用マイクロハーモニック減速機コンパクトサイズ、低バックラッシ、高トルク密度、高精度な動作が求められるヒューマノイドロボットの手首、巧緻手、ロボット指関節、頭部関節向けのマイクロハーモニック減速機ソリューションをご覧ください。