




現在のタグ:多関節ロボット
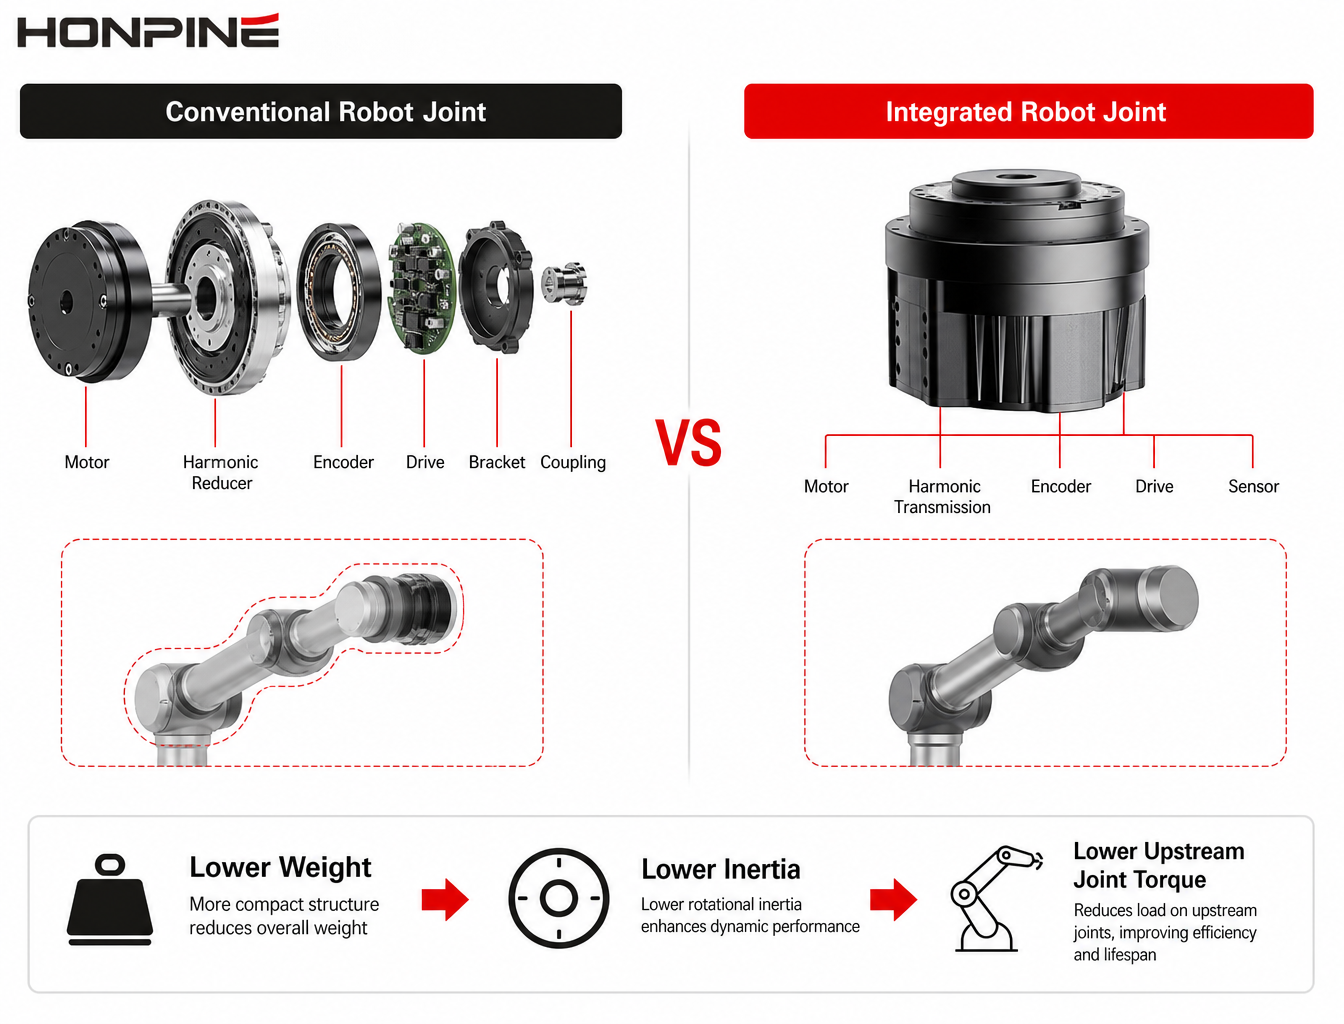
 軽量ロボットおよび特殊用途ロボット向けロボット関節モジュールの10の課題と解決策ヒューマノイドロボット、協働ロボット、軽量ロボットアーム、医療用ロボット、移動マニピュレータ、および特殊用途ロボットシステムの開発は、ロボット関節設計に新たな課題をもたらしています。エンジニアは、同一の関節内でトルク、重量、剛性、精度、センシング、ケーブル配線、制御、安全性、および限られた設置スペースのバランスを取る必要があります。従来のモーターと減速機の組み合わせでは、個々の仕様を満たせる場合でも、ロボット全体への統合が困難になることがあります。本記事では、ロボット関節モジュールにおける一般的な10の課題と、開発者がより軽量でコンパクト、高精度かつ用途に特化したロボットシステムを構築するために役立つエンジニアリングソリューションを解説します。トルク密度や統合センシングから、中空軸によるケーブル配線、柔軟な取付方法、制御統合まで、関節アーキテクチャをロボットの実際の要件により適合させる方法に焦点を当てます。
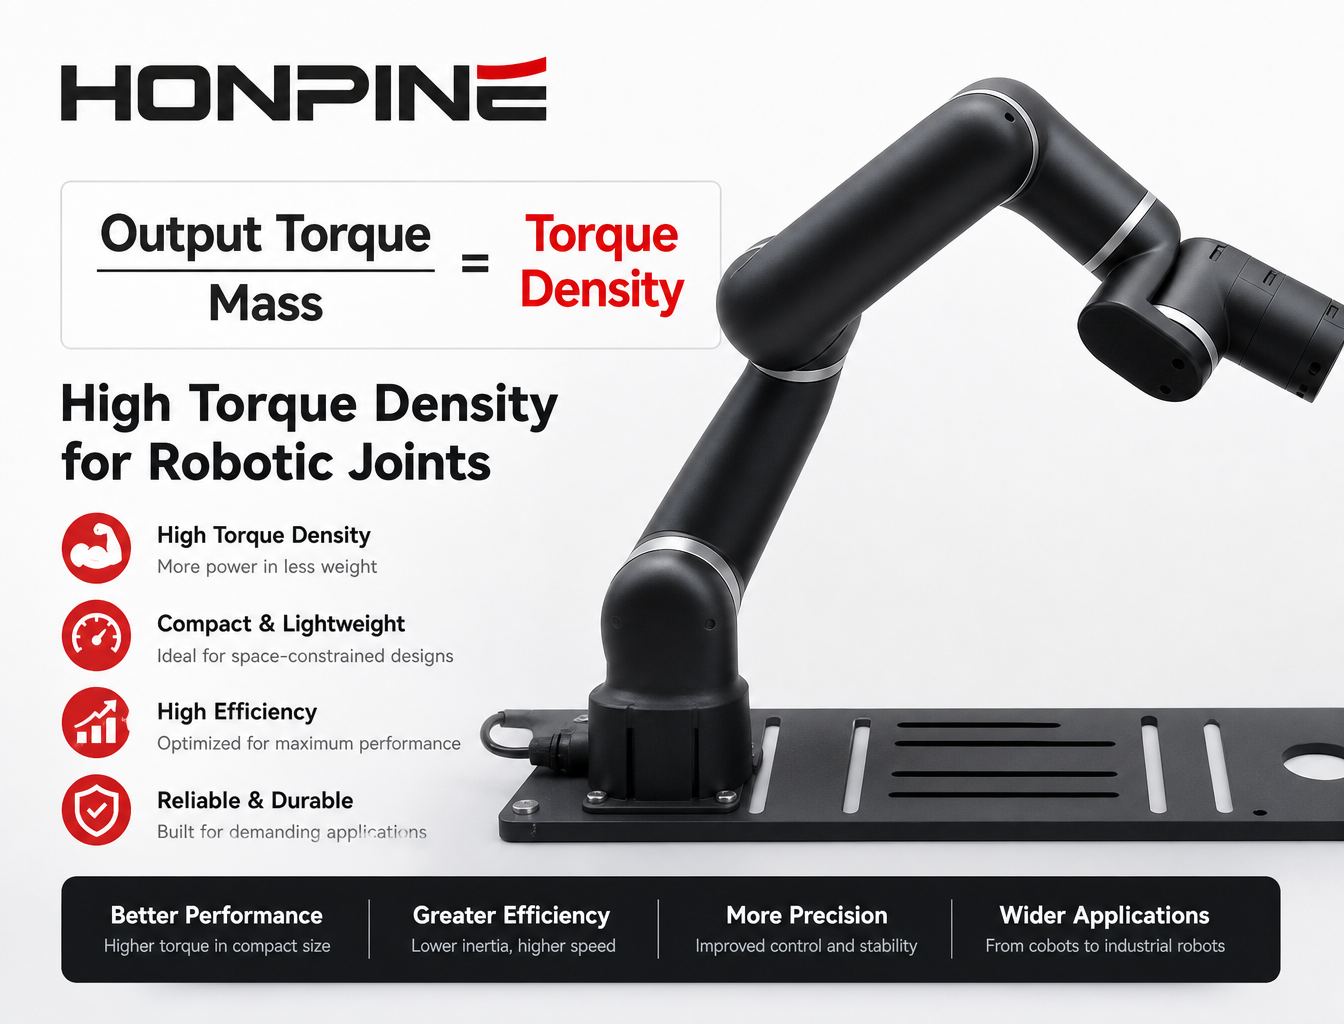
- 軽量かつ省スペースなロボットアームにおけるハーモニックジョイントモジュールのトルク密度:重要なパラメータ多くのロボットアームにおいて、関節アクチュエータの選定は、単に利用可能な最大トルクを持つものを選べばよいという問題ではありません。ロボットシステムが軽量化され、長尺化、小型化、高度な専用化が進むにつれて、エンジニアはアクチュエータの質量と設置スペースに厳しい制約がある中で、十分な出力トルクを発生させなければなりません。そのため、ハーモニック関節モジュールを評価する際、トルク密度はますます重要なパラメータとなっています。ヒューマノイドロボットや協働ロボットから、医療用マニピュレータ、検査ロボット、航空宇宙機構、移動マニピュレータ、その他のスペースに制約のあるロボットアームに至るまで、高トルク密度のアクチュエータは、個々の関節性能だけでなく、ロボット全体の重量、動特性、機械構造にも影響を及ぼします。本記事では、トルク密度が重要な理由、関節質量が上流側のトルク要求に及ぼす影響、さらに軽量かつ専門性の高いロボット用途向けのハーモニックアクチュエータを選定する際に、エンジニアが考慮すべき点について解説します。
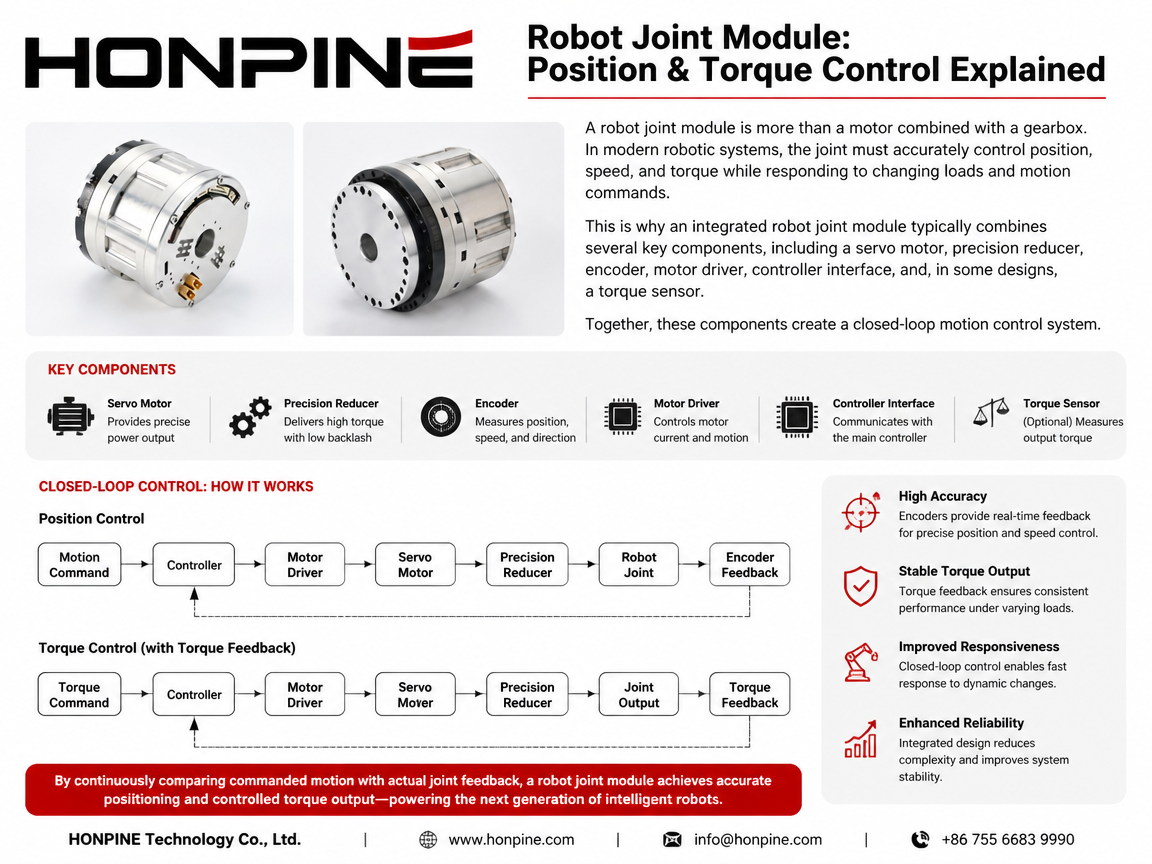
 ロボット関節モジュールは位置とトルクをどのように制御するのか?ロボット関節モジュールが、エンコーダ、精密減速機、サーボモーター、トルクセンサーを用いて位置とトルクを制御し、高精度な閉ループロボット動作を実現する仕組みを解説します。
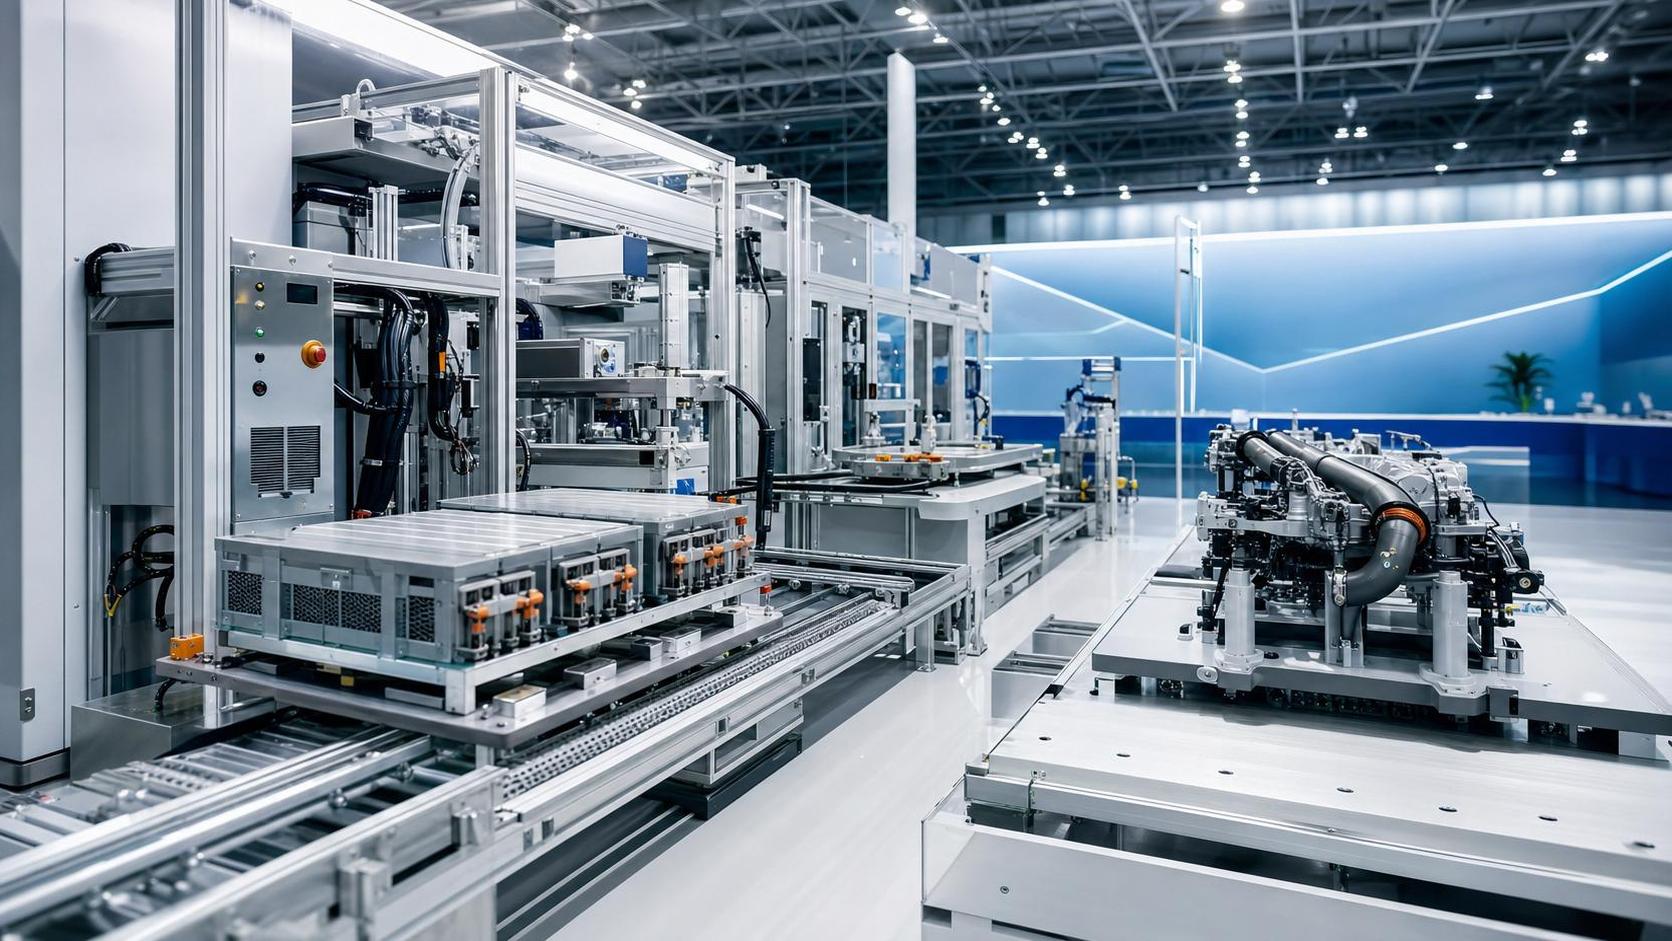
 タイ産業ショー、スマート製造に焦点を当てて開催タイ産業ショーでの自動化生産ラインに関する洞察: スマート製造のトレンド、エネルギー貯蔵EOLテスト、そして東南アジアにおける自動車モジュール組立の機会をご覧ください。

{item.title}
{item.description}