現在のタグ:一体型ロボット関節
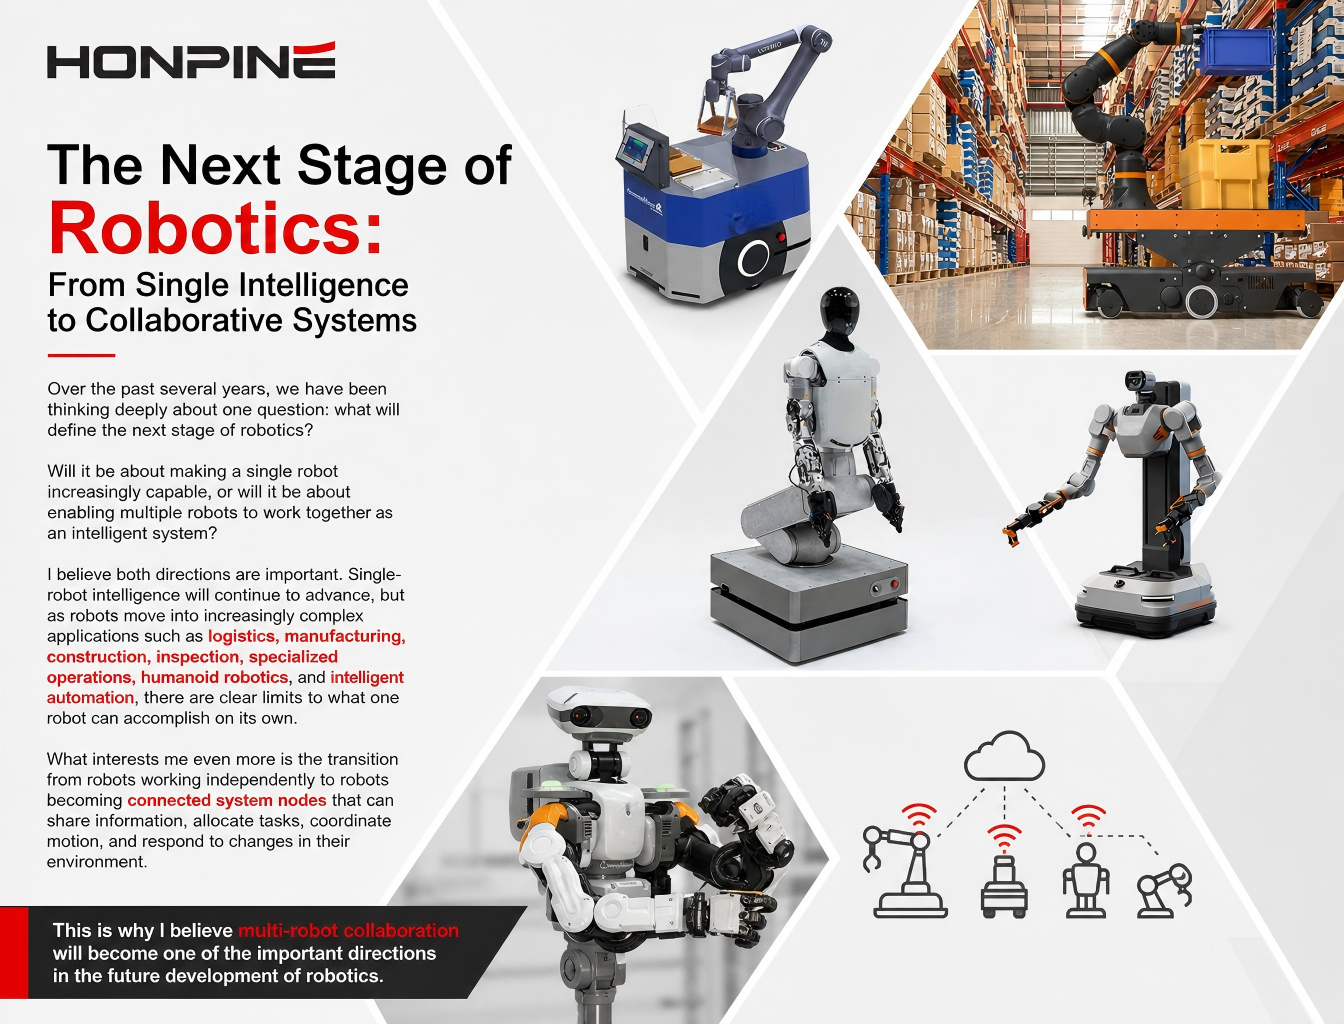
 マルチロボット協働:単一ロボットの知能からシステム知能へこんにちは、HONPINE創業者のAllen Liです。ロボティクスが進化を続ける中、次の大きなステップは、個々のロボットをより高度に知能化することだけではなく、複数のロボットが協調システムとして連携して動作できるようにすることから生まれると私は考えています。マルチロボット協働では、通信、タスク配分、動作協調、状態認識、安全性に関する新たな要件が求められます。この進化は、ロボット関節の役割も変えます。将来のインテリジェントロボット関節には、精密な動作を生み出す以上の機能が必要になります。デュアルエンコーダ、トルクセンシング、統合ドライブ、リアルタイム通信、安全機能といった技術により、ロボット関節はロボットの知能と物理的な動きをつなぐインテリジェントなモーションノードとなることができます。本記事では、マルチロボット協働、システム知能、そして次世代HONPINEロボット関節モジュールの関係について、私の考えを共有したいと思います。
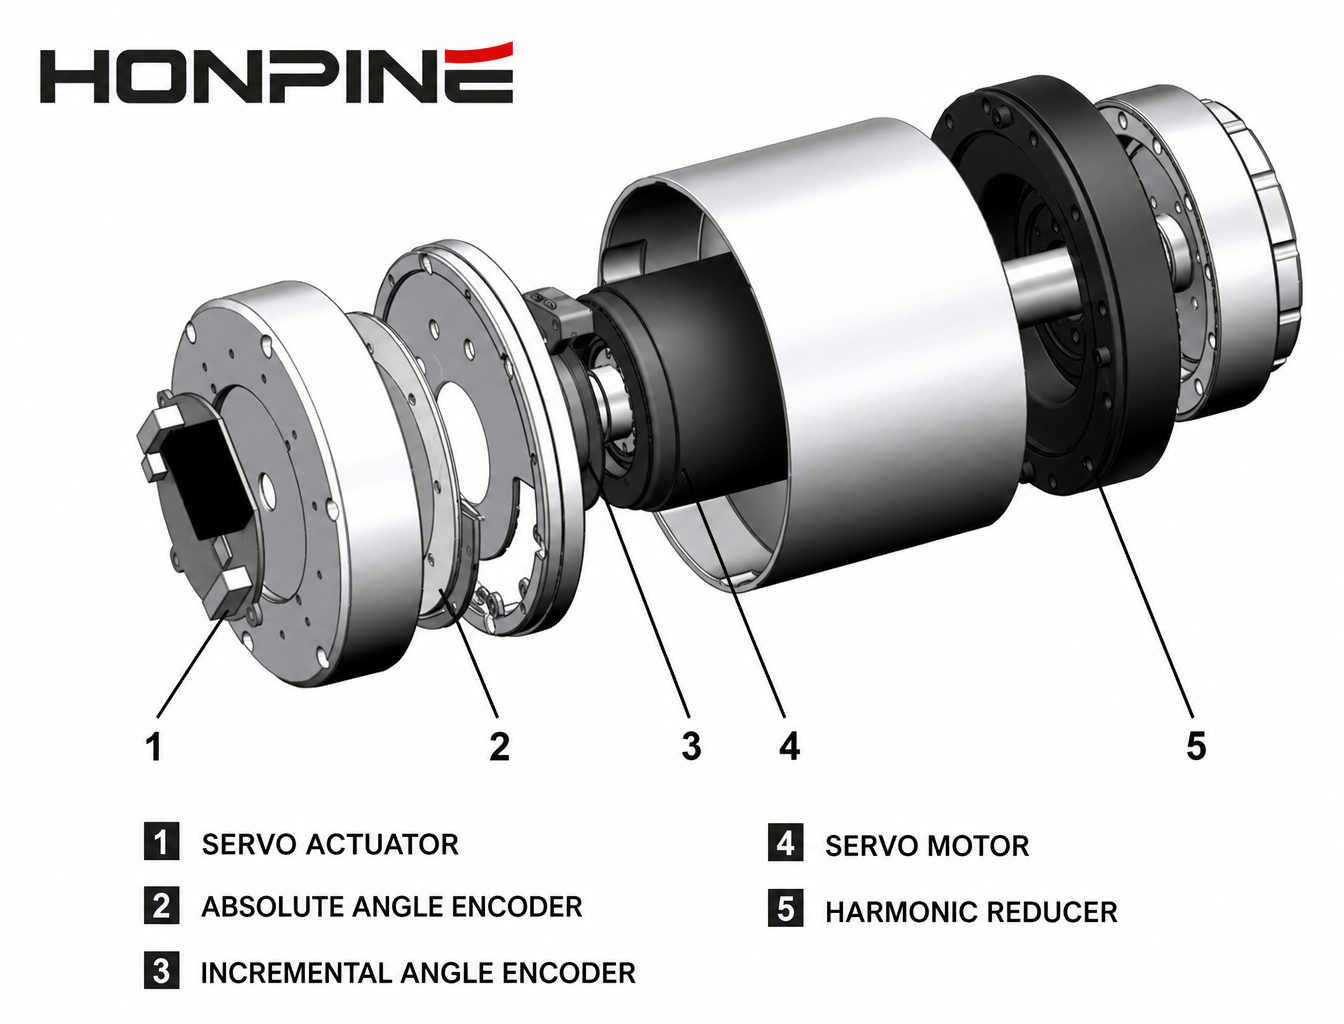
- デュアルエンコーダ搭載ロボット関節モーター:ハーモニック減速機のバックラッシを低減し、位置精度を向上させる方法高性能なロボット関節モーターは、単にモーターとハーモニック減速機を組み合わせたものではありません。実際のロボット関節の位置精度は、伝達特性、機械剛性、エンコーダフィードバック、負荷変動、制御性能を含む、モーションチェーン全体に左右されます。ハーモニック減速機は極めて低いバックラッシを実現できますが、バックラッシが小さいからといって、出力精度が自動的に完全になるわけではありません。デュアルエンコーダ搭載ロボット関節モーターは、モーター側の位置測定に加えて出力側の直接フィードバックを追加することで、制御システムが実際の関節動作をより正確に把握し、伝達誤差や負荷に依存する変形の影響を低減できるようにします。本記事では、高精度かつ高動特性が求められる用途において、デュアルエンコーダがロボット関節の位置精度をどのように向上させるかを解説します。
 専門的なロボット用途に適したロボット関節アクチュエータの選び方適切なロボット関節アクチュエータの選定は、もはやトルク仕様を比較したり、モーターとギアボックスを個別に選定したりするだけの問題ではありません。ヒューマノイドロボット、協働ロボット、産業用ロボットアーム、医療用ロボット、移動式マニピュレータ、特殊ロボットシステムが多様化する中、ロボットメーカーはトルク、速度、精度、剛性、重量、設置スペース、フィードバック、通信、安全性を同時にバランスさせる必要があります。本記事では、実際のアプリケーション課題から出発し、ロボット全体の機械構造および制御要件に適合する関節レベルのソリューションを構築することで、エンジニアが適切なハーモニック関節アクチュエータまたはロボット関節モーターを選定する方法を解説します。
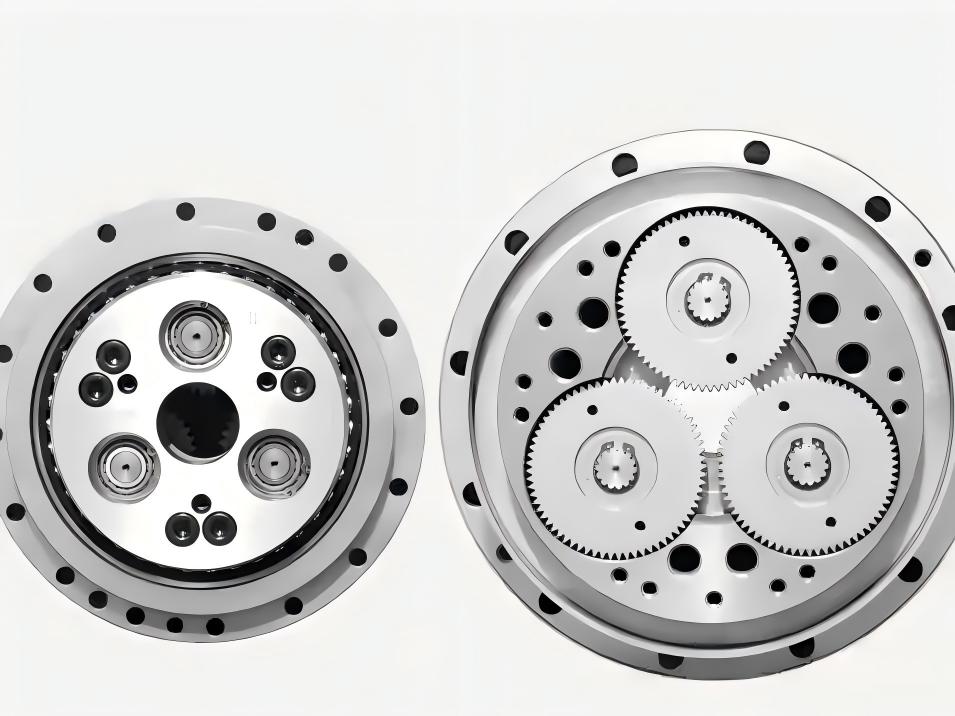
- 産業用ロボット向けRV減速機:用途別に負荷、精度、耐用年数を適合させる方法RV減速機は、産業用ロボットの負荷容量、位置決め性能、構造剛性、および耐用年数を決定する上で重要な役割を果たします。しかし、適切なRV減速機の選定は、定格トルクや減速比を比較するだけではできません。パレタイジング、溶接、加工、鋳造、精密組立といった用途では、ロボット関節にかかる負荷スペクトル、動作プロファイル、外力、およびデューティサイクルが大きく異なります。あるロボット軸で優れた性能を発揮する減速機が、別の軸にも適しているとは限りません。本記事では、ハーモニック減速機や統合型ロボット関節モーターがより適したソリューションとなる場合も考慮しながら、負荷スペクトル、慣性、剛性、精度、期待耐用年数を含む実際の運転条件にRV減速機を適合させる方法を解説します。