現在のタグ:dexterous hand
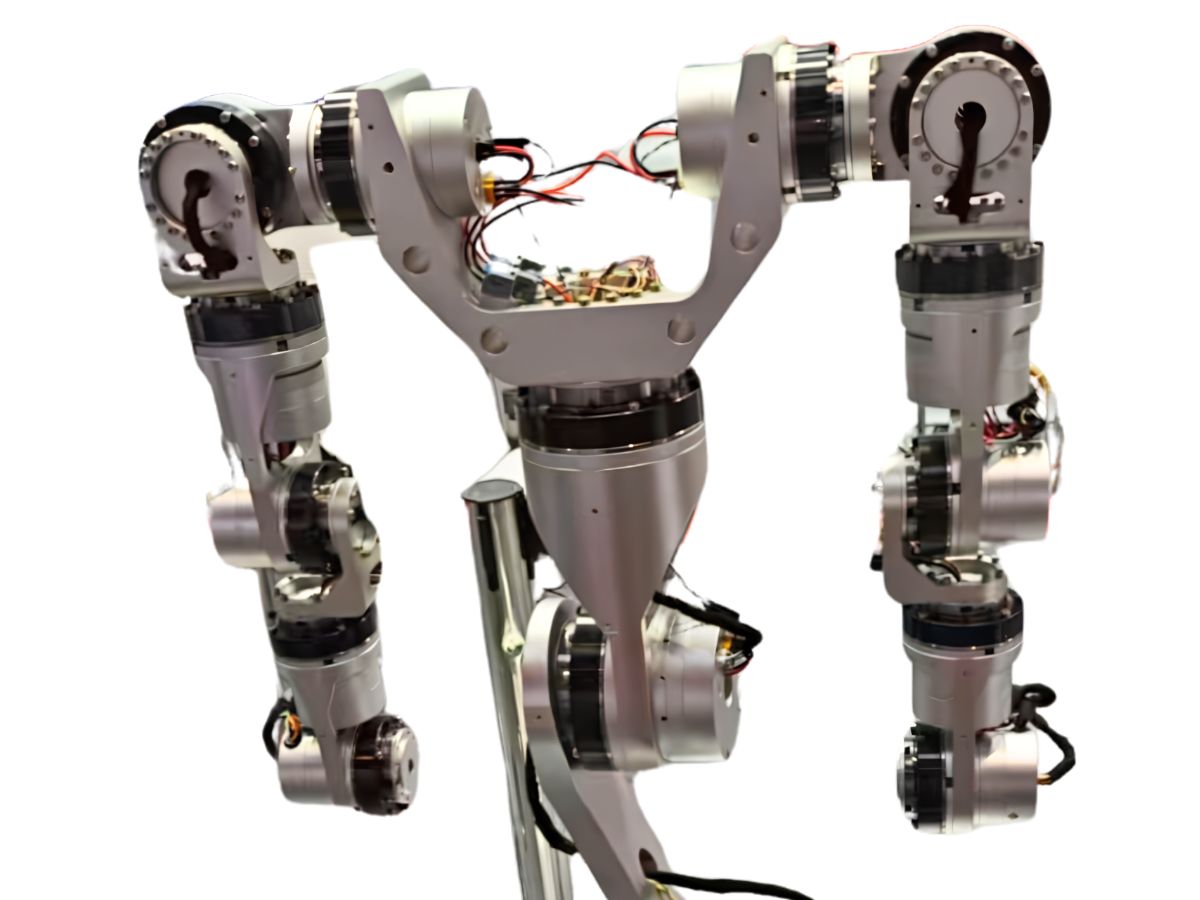
 ヒューマノイドロボットの腕部・脚部向けロボット関節モジュールソリューションヒューマノイドロボットでは、肩、肘、手首、股関節、膝、足首ごとに異なる関節特性が求められます。小型関節では軽量性と高速応答性が重視される一方、大型関節にはより高いトルク密度、耐荷重性、信頼性が必要です。そのため、適切なロボット関節モジュールは、各関節に固有のトルク、重量、可動域、および制御要件に適合させる必要があります。本記事では、HONPINEがHPJMハーモニック関節モジュールシリーズを例に、手首や指の小型関節から高負荷の股関節までのトルク要件を網羅した、ヒューマノイドロボットの上肢・下肢向け関節構成ソリューションをご紹介します。
- なぜヒューマノイドロボットでは油圧システムに代わって電動ロボット関節アクチュエータが採用されているのか?電動ロボット関節アクチュエータは、より高い効率、コンパクトな統合、精密な制御、拡張性に優れたモーションソリューションにより、ヒューマノイドロボットの油圧システムに取って代わっています。
- ヒューマノイドロボットの手首、巧緻手および頭部関節用マイクロハーモニック減速機コンパクトサイズ、低バックラッシ、高トルク密度、高精度な動作が求められるヒューマノイドロボットの手首、巧緻手、ロボット指関節、頭部関節向けのマイクロハーモニック減速機ソリューションをご覧ください。
- Automate 2026 が新たなシグナルを発信: ヒューマノイドロボットが責任の時代へAUTOMATE は、北米を代表する産業自動化およびロボティクスの展示会です。Association for Advancing Automation (A3) によって開催され、オートメーション業界における世界的なベンチマークイベントとして広く認知されています。