現在のタグ:harmonic actuators
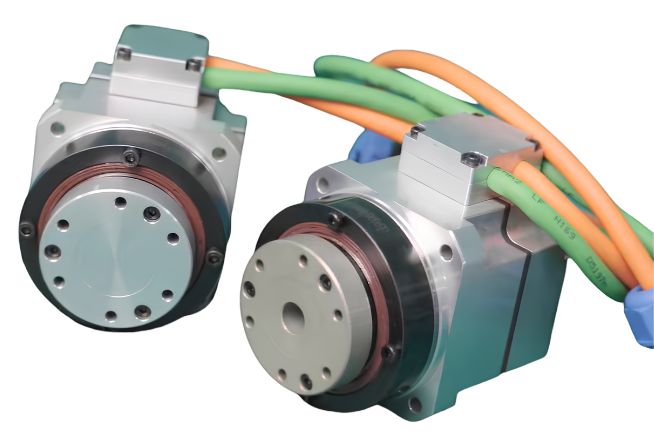
 小型ハーモニックアクチュエータの選び方HONPINEシリーズ11の小型ハーモニックアクチュエータは、精密自動化用途向けのコンパクトで高性能な回転運動ソリューションを提供します。中空軸または中実軸、48Vまたは220Vの仕様、オプションのブレーキ、アブソリュートエンコーダ、異なる減速比をご用意しています。シリーズ11は、コンパクトな寸法、制御されたトルク、正確な位置決めが求められる用途向けに設計されています。
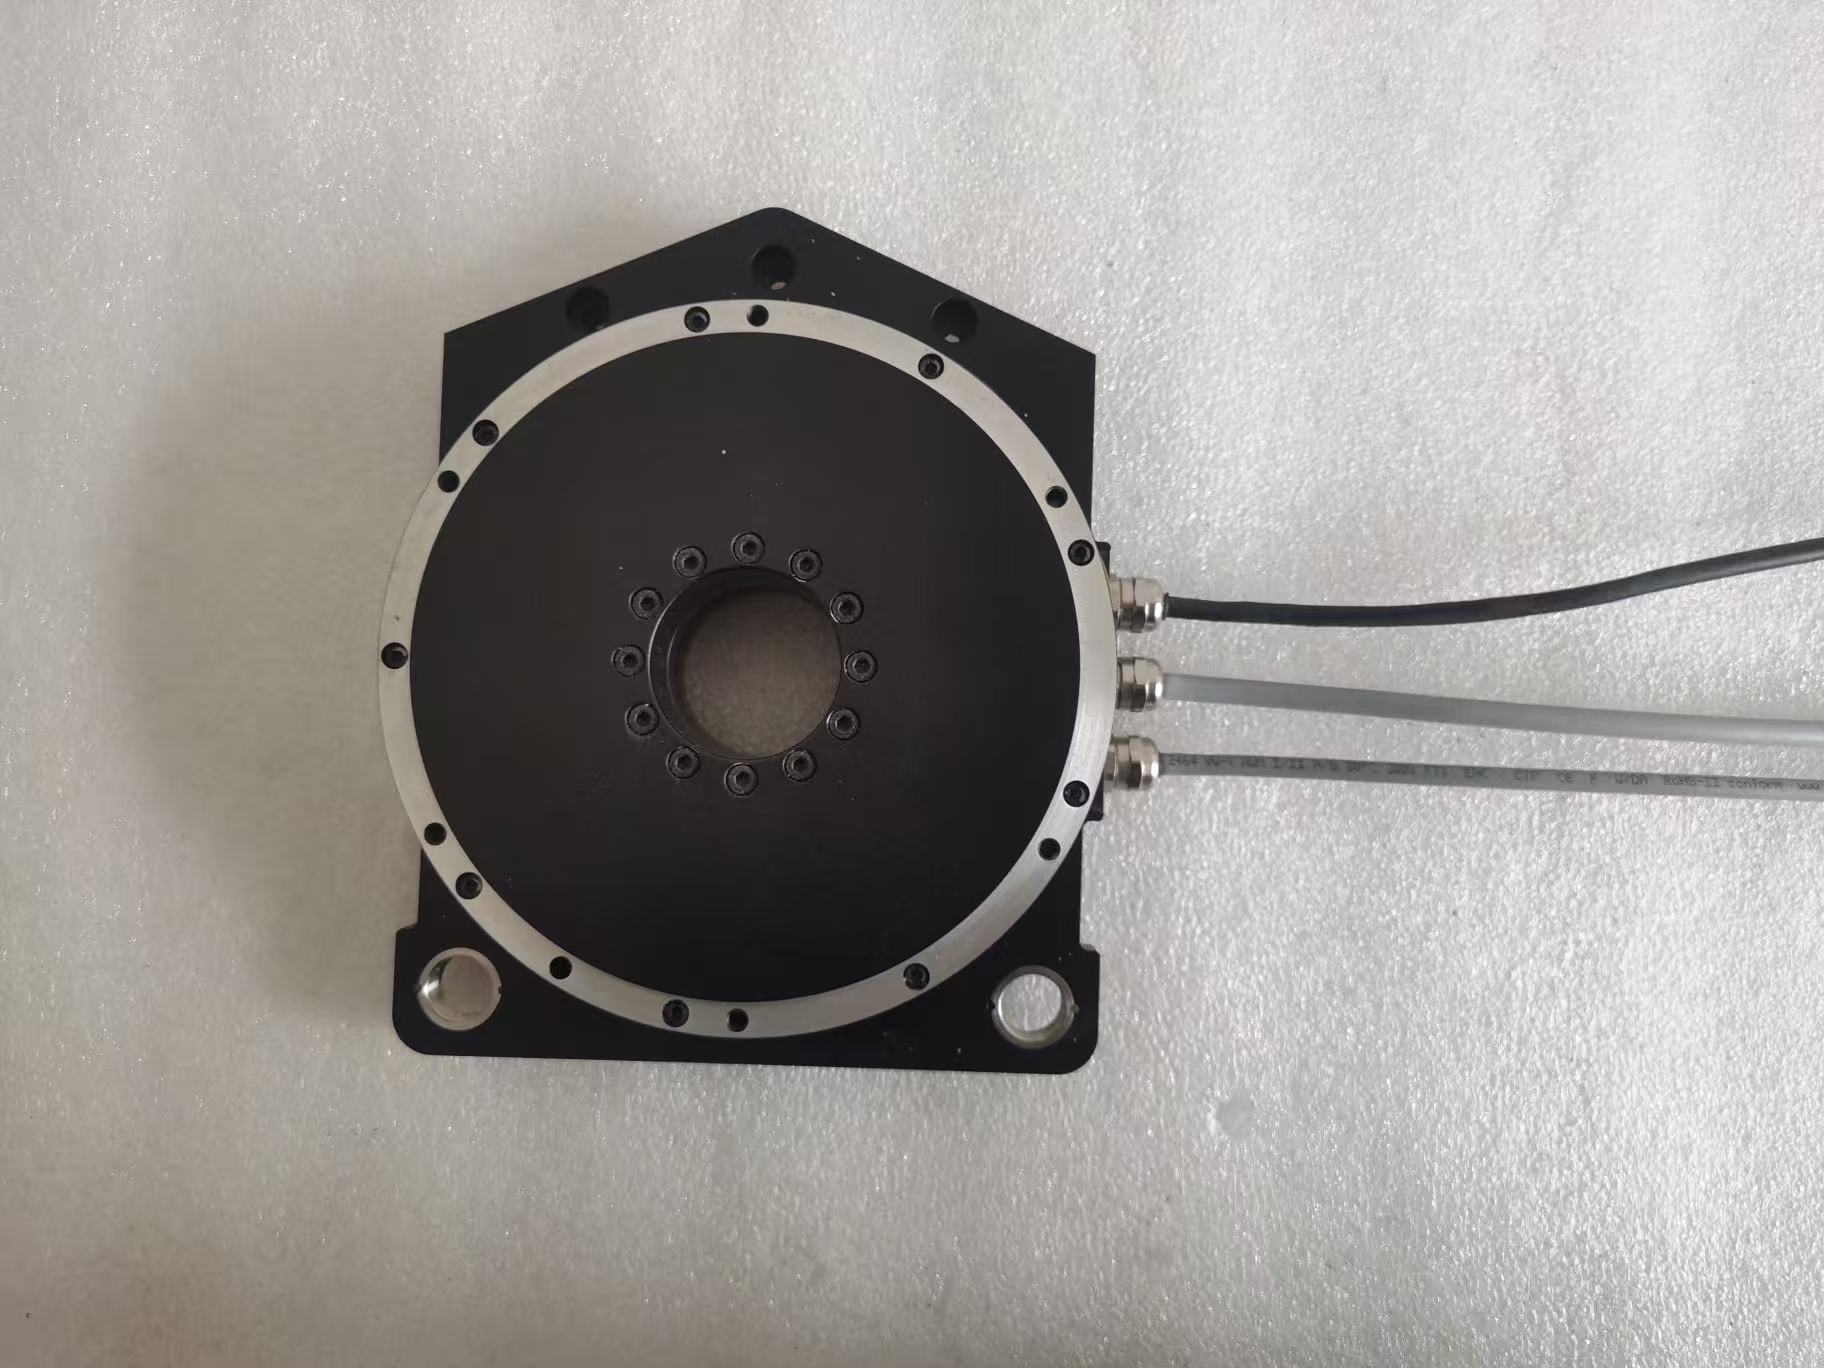
 高負荷・高精度位置決めおよび産業オートメーション向け中空軸ダイレクトドライブモーター高負荷オートメーションでは、高精度な位置決めはモーターだけでなく、モーターと負荷の間の機械伝達機構にも依存します。中空軸ダイレクトドライブモーターは、ケーブル、空圧配管、その他のコンポーネント用の中央貫通部を備えながら、トルクを負荷へ直接伝達します。そのため、CNC加工、太陽光発電、リチウム電池、光学検査および半導体装置向けの実用的なソリューションとなります。
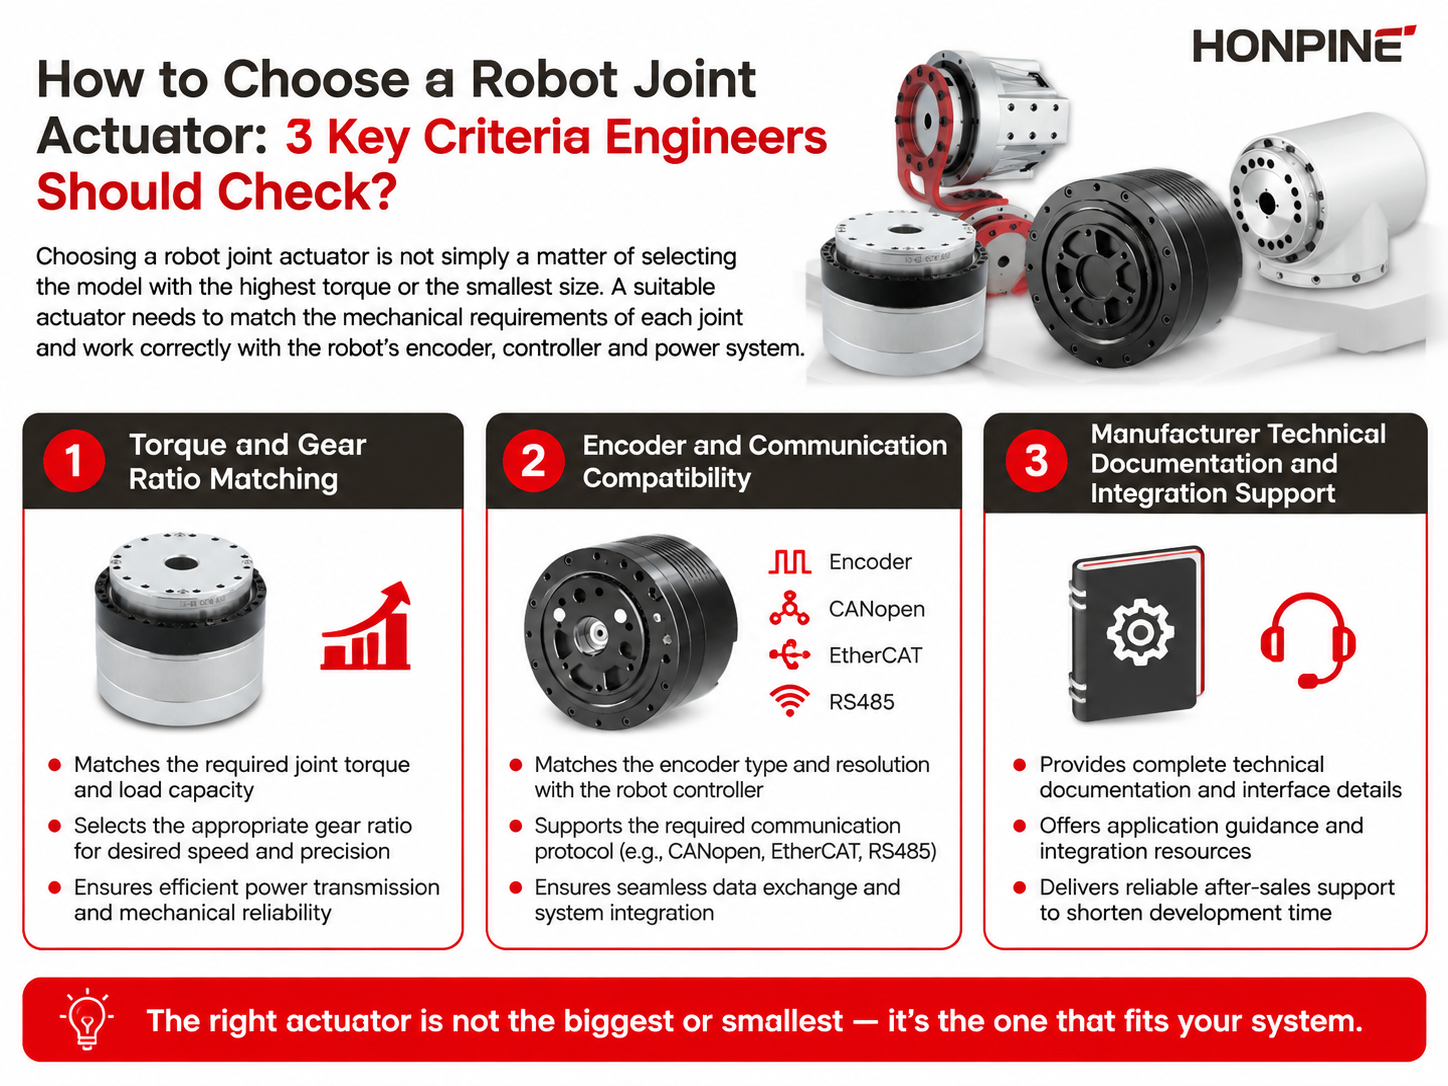
- ロボット関節アクチュエータの選び方:エンジニアが確認すべき3つの重要基準ロボット関節アクチュエータの選定は、トルクや運動性能だけでなく、制御安定性、機械的統合、開発期間にも影響を与える技術的な判断です。産業用ロボット、協働ロボット、ヒューマノイドロボット、その他のロボットシステムでは、適切なアクチュエータは、ロボットのモーター、エンコーダ、コントローラ、通信ネットワーク、電源アーキテクチャとの互換性を維持しつつ、各関節の実際の要件に適合する必要があります。この記事では、ロボット関節アクチュエータを選定する際にエンジニアが評価すべき3つの重要な基準、すなわちトルクと減速比の適合、エンコーダと通信の互換性、ならびにメーカーの技術文書とエンジニアリングサポートについて説明します。
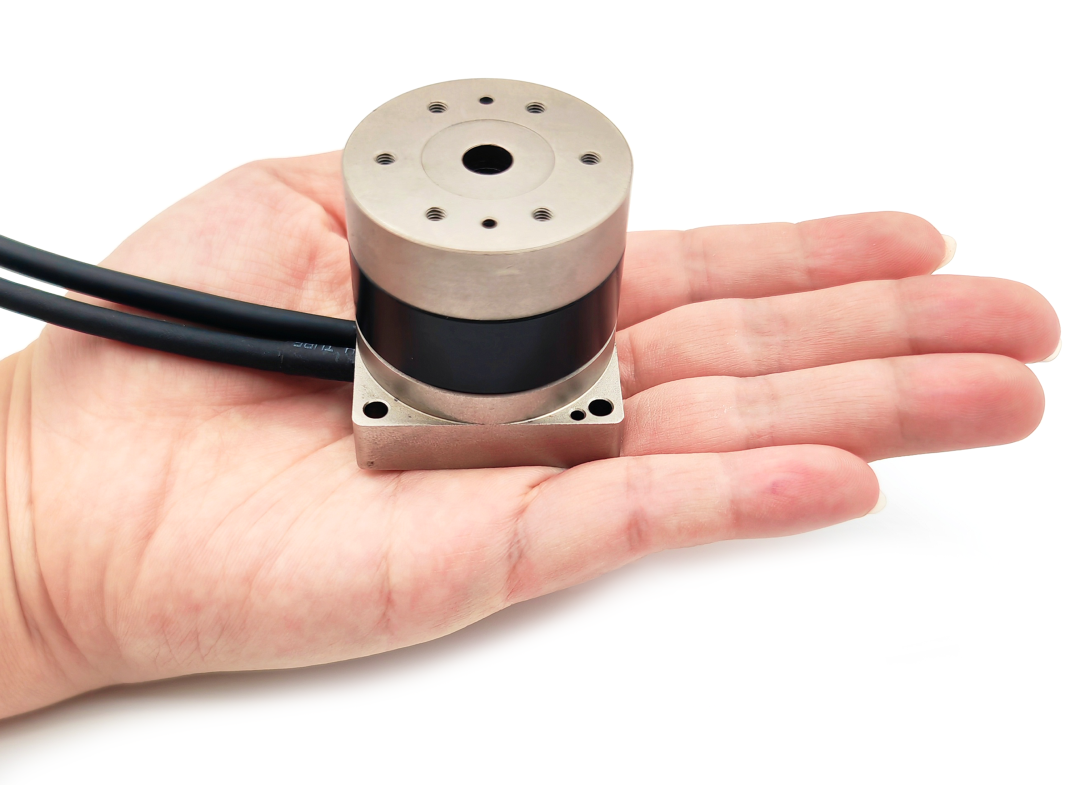
 高精度回転運動および産業用自動化のための小型DDモーター産業用自動化設備の小型化、高速化、高精度化に伴い、回転運動システムには、ますます限られた設置スペース内でより高い性能が求められています。小型DDモーターは、従来の減速機を不要にするダイレクトドライブソリューションであり、直接的なトルク伝達経路、高い動的応答性、精密な回転運動制御を実現します。3C電子機器や半導体装置から、レーザー加工、検査システム、精密回転テーブルまで、ダイレクトドライブモーター技術は、従来のギヤードシステムに代わるコンパクトな選択肢を提供します。ただし、用途でより高い出力トルクとトルク密度が求められる場合は、ハーモニックサーボアクチュエータの方が適したソリューションとなる可能性があります。この記事では、小型DDモーターの動作原理、利点、用途、および主要な選定要因を解説するとともに、エンジニアリングの観点からダイレクトドライブとハーモニックアクチュエータのアーキテクチャを比較します。